¶ FPV 行业常用英语术语表(A–Z)
包含常用缩写、完整单词、单位和接口型号;“—”表示该词本身是完整单词、型号或标记,无需展开。
| 英文/缩写 | 英文全称或原词 | 中文含义与常见用途 |
|---|---|---|
| ACC | Accelerometer | 加速度计;用于姿态检测及自稳功能。 |
| Acro | Acrobatic | 特技/角速度控制模式;摇杆控制旋转速度,松杆后通常不会自动回正。 |
| ADC | Analog-to-Digital Converter | 模数转换器;用于电压、电流等模拟信号采样。 |
| AGL | Above Ground Level | 离地高度。 |
| AHRS | Attitude and Heading Reference System | 姿态与航向参考系统。 |
| AIO | All-in-One | 一体式设计;具体集成哪些模块取决于产品。 |
| Air Unit | — | 天空端/机载图传单元。 |
| Airframe | — | 机体结构;包括机架等承载结构。 |
| Altitude | — | 高度;需结合语境区分海拔、相对高度或离地高度。 |
| Analog | — | 模拟;如模拟图传、模拟摄像头。 |
| Angle Mode | — | 自稳模式;松开横滚、俯仰摇杆后,飞行器趋于回正。 |
| ANT | Antenna | 天线;常见于接口或焊盘标记。 |
| Antenna | — | 天线;用于无线信号收发。 |
| ARF | Almost Ready to Fly | 接近可飞的套装;仍需补齐设备或完成部分装配。 |
| Arm | — | 解锁;允许飞控进入可驱动电机的状态。也可指机架的机臂。 |
| Attitude | — | 姿态;机体的横滚、俯仰和偏航状态。 |
| AUX | Auxiliary | 辅助;常指用于功能切换的辅助遥控通道。 |
| AWG | American Wire Gauge | 美国线规;数字越小,导线通常越粗。 |
| Axis | — | 轴;如横滚轴、俯仰轴、偏航轴。 |
| Band | — | 频段/频道组;具体含义取决于无线系统。 |
| Bandwidth | — | 带宽;信号或通信通道占用的频率范围。 |
| BARO | Barometer | 气压计;常用于估算高度。 |
| BATT / BAT | Battery | 电池;常见于供电接口和参数名称。 |
| Battery | — | 电池。 |
| Battery Strap | — | 电池绑带。 |
| BEC | Battery Eliminator Circuit | 电源稳压电路;为接收机、飞控或舵机等供电。 |
| BF | Betaflight | Betaflight 飞控固件及其生态的常用简称。 |
| Bind / Binding | — | 对频/配对;建立发射端与接收端之间的关联。 |
| Bitrate | — | 码率;单位时间内传输或编码的数据量。 |
| Blackbox | — | 黑匣子;记录飞控运行数据,用于分析和调参。 |
| BNF | Bind-N-Fly | 对频即飞类产品;实际所需配套设备以产品清单为准。 |
| Bootloader | — | 引导程序;用于启动系统及支持固件写入。 |
| Brushless Motor | — | 无刷电机;穿越机常用动力电机。 |
| Buzzer | — | 蜂鸣器;用于状态提示、报警或寻机。 |
| Calibration | — | 校准;如加速度计、电压、电流或摇杆校准。 |
| Camera | — | 摄像头。 |
| CAN | Controller Area Network | 控制器局域网总线;用于飞控与外设通信。 |
| Canopy | — | 机罩/头罩;用于覆盖、固定或保护机身部件。 |
| CCW | Counterclockwise | 逆时针;常用于电机和螺旋桨转向标记。 |
| Cell | — | 电芯/单节电池。 |
| CF | Carbon Fiber | 碳纤维;常见机架材料。 |
| CH | Channel | 通道;可指遥控通道或图传频道。 |
| Charger | — | 充电器。 |
| Cinewhoop | — | 带桨叶防护结构、偏向平稳拍摄用途的穿越机类别。 |
| CLI | Command-Line Interface | 命令行界面;用于查看或修改飞控配置。 |
| CMOS | Complementary Metal-Oxide-Semiconductor | 互补金属氧化物半导体;摄像头中常指 CMOS 图像传感器。 |
| Coaxial Cable | — | 同轴线;常见于摄像头与图传模块连接或射频连接。 |
| Connector | — | 连接器/插头插座。 |
| CP | Circular Polarization | 圆极化;天线极化方式。 |
| CRSF | Crossfire protocol | Crossfire 通信协议;也用于许多 ELRS 接收机与飞控之间的通信。 |
| CUR / CURR | Current | 电流;常见于电流检测焊盘或参数标记。 |
| Current | — | 电流。 |
| CW | Clockwise | 顺时针;常用于电机和螺旋桨转向标记。 |
| dB | Decibel | 分贝;表示比值的对数单位。 |
| dBi | Decibels relative to an isotropic radiator | 相对理想全向天线的增益单位。 |
| dBm | Decibels relative to one milliwatt | 以 1 mW 为参考的功率单位;常见于信号强度和射频功率。 |
| DC | Direct Current | 直流电。 |
| Deadband | — | 死区;在设定范围内忽略微小输入变化。 |
| Desync | Desynchronization | 失步;通常指无刷电机与电调驱动失去同步。 |
| DFU | Device Firmware Upgrade | 设备固件升级;常指飞控 USB 刷机模式。 |
| Digital | — | 数字;如数字高清图传。 |
| Disarm | — | 上锁;退出可驱动电机的解锁状态。 |
| Diversity | — | 分集;利用多个天线或接收路径改善接收效果。 |
| Downlink | — | 下行链路;通常指机载端向地面端传送数据的方向。 |
| Drift | — | 漂移;指姿态、位置或测量结果逐渐偏离。 |
| Drone | — | 无人机。 |
| DShot | Digital Shot | 数字电调控制协议;如 DShot300、DShot600。 |
| Duct | — | 涵道/导流罩;围绕螺旋桨的气流引导结构,不等同于所有桨叶保护圈。 |
| DVR | Digital Video Recorder | 数字录像机/录像功能;常见于 FPV 眼镜和接收机。 |
| EIRP | Equivalent Isotropically Radiated Power | 等效全向辐射功率;综合考虑发射功率、馈线损耗和天线增益。 |
| EKF | Extended Kalman Filter | 扩展卡尔曼滤波;用于融合传感器数据、估算姿态与位置。 |
| ELRS | ExpressLRS | 开源遥控链路系统。 |
| EMI | Electromagnetic Interference | 电磁干扰。 |
| ESC | Electronic Speed Controller | 电子调速器,简称电调;控制电机运转。 |
| ESR | Equivalent Series Resistance | 等效串联电阻;常见于电容规格。 |
| EXP / EXPO | Exponential | 指数曲线;用于调整摇杆输入与操控响应的关系。 |
| Exposure | — | 曝光;影响摄像头画面的亮度与运动表现。 |
| Failsafe | — | 失控保护;信号丢失等异常情况下执行预设动作。 |
| Fan | — | 风扇;常用于图传或接收机散热。 |
| FC | Flight Controller | 飞行控制器,简称飞控。 |
| FEC | Forward Error Correction | 前向纠错;提高通信数据的抗错误能力。 |
| FF | Feedforward | 前馈;根据控制输入变化提前产生响应。 |
| FHSS | Frequency-Hopping Spread Spectrum | 跳频扩频;无线通信技术。 |
| Filter | — | 滤波器/滤镜;控制系统中处理信号,光学系统中处理入射光。 |
| Firmware | — | 固件;运行在设备上的底层软件。 |
| Flight Mode | — | 飞行模式;如自稳、特技、定高或导航模式。 |
| FOV | Field of View | 视场角;用于描述摄像头或眼镜的可视范围。 |
| FPS | Frames Per Second | 每秒帧数;视频帧率。 |
| FPV | First-Person View | 第一人称视角;通过机载摄像头实时观看飞行画面。 |
| Frame | — | 机架;在视频语境中也指一帧画面。 |
| Freestyle | — | 花式飞行;以动作、路线和创意表现为主。 |
| Frequency | — | 频率。 |
| FW | Firmware / Fixed Wing | 可指固件或固定翼,需结合上下文判断。 |
| Gain | — | 增益;可用于天线、图像或控制参数。 |
| GCS | Ground Control Station | 地面控制站;用于任务规划、状态监测等。 |
| GHz | Gigahertz | 吉赫兹;频率单位,如 2.4 GHz、5.8 GHz。 |
| Gimbal | — | 云台;遥控器语境中也常指摇杆总成。 |
| GND | Ground | 电气地/参考地。 |
| GNSS | Global Navigation Satellite System | 全球导航卫星系统的统称,包含 GPS、北斗等。 |
| Goggles | — | FPV 眼镜/头戴式显示设备。 |
| GPS | Global Positioning System | 全球定位系统;特指美国的卫星导航系统。 |
| Ground Station | — | 地面站;可指地面控制系统或地面图传接收设备。 |
| GYRO | Gyroscope | 陀螺仪;测量机体角速度。 |
| HD | High Definition | 高清。 |
| HDMI | High-Definition Multimedia Interface | 高清多媒体接口;用于视频及音频传输。 |
| HDOP | Horizontal Dilution of Precision | 水平精度因子;反映卫星几何分布对水平定位精度的影响。 |
| Heading | — | 航向;机头所指的方向。 |
| Heat Sink | — | 散热器/散热片。 |
| Horizon Mode | — | 混合自稳模式;通常在摇杆居中时自稳,大幅打杆时允许翻滚。 |
| Hover | — | 悬停;尽量保持位置和高度不变。 |
| HV | High Voltage | 高电压;具体电压范围因产品而异。 |
| Hz | Hertz | 赫兹;每秒发生次数的单位。 |
| I²C / I2C | Inter-Integrated Circuit | 集成电路间总线;用于连接传感器等外设。 |
| IMU | Inertial Measurement Unit | 惯性测量单元;通常包含陀螺仪和加速度计。 |
| Interference | — | 干扰;如无线干扰、电源噪声或电磁干扰。 |
| IR | Internal Resistance / Infrared | 电池语境中常指内阻;成像语境中常指红外。 |
| Jello | — | 果冻效应;振动等因素导致画面出现波浪状变形。 |
| Joystick | — | 摇杆/导航操纵杆。 |
| kHz | Kilohertz | 千赫兹;常用于控制频率和采样频率。 |
| KV / Kᵥ | Motor velocity constant | 电机转速常数,常以 rpm/V 表示;不是千伏或电机功率。 |
| Latency | — | 延迟;如摄像头采集到眼镜显示之间的时间。 |
| LC | Inductance–Capacitance | 电感—电容;LC 滤波器常用于抑制电源噪声。 |
| LED | Light-Emitting Diode | 发光二极管;用于状态指示或灯带。 |
| Lens | — | 镜头。 |
| LHCP | Left-Hand Circular Polarization | 左旋圆极化。 |
| LiHV | High-Voltage Lithium Polymer Battery | 高压锂聚合物电池;需匹配相应充电设置。 |
| Li-ion | Lithium-ion | 锂离子;FPV 中常指用于续航的圆柱电芯电池组。 |
| Link | — | 链路/连接;设备上的 LINK 键通常用于配对。 |
| LiPo | Lithium Polymer | 锂聚合物电池;FPV 中常见的软包动力电池。 |
| LOS | Line of Sight | 视距;可用于描述目视飞行或无遮挡无线链路。 |
| LPF | Low-Pass Filter | 低通滤波器;衰减高频噪声。 |
| LQ | Link Quality | 链路质量;在 ELRS 中主要反映有效数据包接收情况。 |
| LR | Long Range | 远距离;常用于远航机和遥控链路描述。 |
| LVC | Low-Voltage Cutoff | 低压截止;电压低于阈值时限制或切断输出。 |
| MAG | Magnetometer | 磁力计/电子罗盘传感器。 |
| mAh | Milliampere-hour | 毫安时;电池电荷容量单位。 |
| MAVLink | Micro Air Vehicle Link | 无人机通信协议;用于飞控、地面站和外设间的数据交换。 |
| Mbps | Megabits per second | 每秒兆比特;常用于图传码率,与 MB/s 不同。 |
| MCU | Microcontroller Unit | 微控制器;飞控、电调等设备的主控芯片。 |
| MHz | Megahertz | 兆赫兹;频率单位。 |
| Mixer | — | 混控器/混控设置;将控制指令分配到不同电机或舵机。 |
| MOSFET | Metal-Oxide-Semiconductor Field-Effect Transistor | 金属氧化物半导体场效应晶体管;电调中的重要功率器件。 |
| Motor | — | 电机。 |
| Mount | — | 安装座/支架;也可作“安装”使用。 |
| ms | Millisecond | 毫秒;常用于延迟和响应时间。 |
| MSP | MultiWii Serial Protocol | MultiWii 串口协议;用于飞控配置、状态数据及部分 OSD 通信。 |
| mW | Milliwatt | 毫瓦;功率单位。 |
| ND | Neutral Density | 中性密度;ND 滤镜用于减少进光量。 |
| Noise | — | 噪声;可指电气噪声、传感器噪声或图像噪点。 |
| Notch Filter | — | 陷波滤波器;针对特定频段进行衰减。 |
| NTSC | National Television System Committee | 常见模拟视频制式之一。 |
| OSD | On-Screen Display | 屏幕信息叠加;显示电压、计时、链路状态等。 |
| OTA | Over-the-Air | 无线方式;OTA 更新指通过无线连接升级固件。 |
| Packet | — | 数据包。 |
| Packet Rate | — | 发包率/数据包发送频率。 |
| Pad | — | 焊盘;也可根据语境指缓冲垫、防滑垫等。 |
| PAL | Phase Alternating Line | 逐行倒相;常见模拟视频制式之一。 |
| Payload | — | 有效载荷;如额外挂载的相机或其他设备。 |
| PCB | Printed Circuit Board | 印制电路板。 |
| PDB | Power Distribution Board | 电源分配板,俗称分电板。 |
| PID | Proportional–Integral–Derivative | 比例—积分—微分控制。 |
| Pin | — | 引脚/插针。 |
| Pit Mode | — | 极低发射功率模式;用于降低地面准备时对他人的干扰,具体行为因设备而异。 |
| Pitch | — | 俯仰;在螺旋桨参数中也指螺距。 |
| Polarization | — | 极化;如线极化、左旋圆极化、右旋圆极化。 |
| Power | — | 功率或电源;需结合上下文判断。 |
| PPM | Pulse-Position Modulation | 脉冲位置调制;较早期常见的多通道遥控信号形式。 |
| Prop / Propeller | Propeller | 螺旋桨;Prop 是常用简写。 |
| Prop Guard | Propeller Guard | 桨叶保护圈/护桨。 |
| Prop Wash | — | 桨流扰动;飞行器进入扰乱气流时可能出现抖动。 |
| Protocol | — | 协议;规定设备之间的数据通信方式。 |
| PWM | Pulse-Width Modulation | 脉冲宽度调制;用于舵机、部分电调及其他控制信号。 |
| Quad / Quadcopter | Quadcopter | 四旋翼飞行器;Quad 是常用简称。 |
| Racing | — | 竞速;以速度、线路和比赛成绩为主。 |
| Range | — | 距离范围/有效距离;如遥控距离、图传距离。 |
| Rates | — | 操控速率设置;决定摇杆输入与目标角速度之间的关系。 |
| RC | Radio Control | 无线电遥控。 |
| Receiver | — | 接收机/接收端。 |
| Resolution | — | 分辨率;如 1920 × 1080。 |
| RF | Radio Frequency | 射频。 |
| RHCP | Right-Hand Circular Polarization | 右旋圆极化。 |
| Roll | — | 横滚;绕机体前后方向的轴旋转。 |
| RPM | Revolutions Per Minute | 每分钟转数;电机转速单位。 |
| RP-SMA | Reverse-Polarity SMA | 反极性 SMA 射频连接器;中心触点配置与普通 SMA 不同。 |
| RSSI | Received Signal Strength Indicator | 接收信号强度指示。 |
| RTF | Ready to Fly | 即飞套装;通常包含主要配套设备,仍需完成必要设置。 |
| RTH | Return to Home | 返回起飞点/返航;具体行为因系统而异。 |
| RTL | Return to Launch | 返回发射点/起飞点;常见于导航型飞控。 |
| RX | Receiver / Receive | 接收机或接收;串口 RX 指接收数据端。 |
| S | Series | 串联;如 4S、6S 表示四节、六节电芯串联。 |
| SBUS / S.BUS | Serial Bus | 串行总线;FPV 中常指一种遥控通道传输协议。 |
| SD | Secure Digital | 存储卡标准;FPV 设备中常使用 microSD 卡。 |
| Sensor | — | 传感器。 |
| Servo | — | 舵机;常用于固定翼控制面和云台。 |
| SMA | SubMiniature version A | 小型射频连接器;常用于天线连接。 |
| SNR | Signal-to-Noise Ratio | 信噪比;信号相对于噪声的强弱。 |
| Solder / Soldering | — | 焊料/焊接;用于连接导线和电子器件。 |
| SPI | Serial Peripheral Interface | 串行外设接口;用于飞控与陀螺仪等器件通信。 |
| Stack | — | 堆叠组件;FPV 中通常指飞控、电调等叠装组合。 |
| Standoff | — | 支撑柱/隔离柱;用于固定机架或电路板。 |
| SWD | Serial Wire Debug | 串行线调试接口;用于芯片调试和固件写入。 |
| Telemetry | — | 遥测;设备回传的电压、转速、链路状态等数据。 |
| Throttle | — | 油门;用于控制推进动力输出。 |
| Thrust | — | 推力。 |
| Tiny Whoop | — | 微型带护桨的四旋翼类别。 |
| TLM | Telemetry | 遥测的常用简写。 |
| TOF / ToF | Time of Flight | 飞行时间法;测距中指利用信号传播时间计算距离。 |
| TPU | Thermoplastic Polyurethane | 热塑性聚氨酯;常用于柔性 3D 打印支架和保护件。 |
| Transmitter | — | 发射机/发射端。 |
| Trim | — | 微调;常见于遥控器通道调整。 |
| Tuning | — | 调参;优化控制响应、滤波或其他设备参数。 |
| Turtle Mode | — | 反乌龟模式/翻转恢复模式;用于尝试将倒扣的飞行器翻正。 |
| TVL | Television Lines | 电视线;模拟摄像头常见的水平分辨能力指标。 |
| TX | Transmitter / Transmit | 发射机或发送;串口 TX 指发送数据端。 |
| UART | Universal Asynchronous Receiver/Transmitter | 通用异步收发器;连接接收机、GPS、图传等的常用串口。 |
| UAV | Unmanned Aerial Vehicle | 无人驾驶航空器。 |
| U.FL | — | 微型射频连接器系列名称;常见于天线与模块连接处。 |
| UHF | Ultra High Frequency | 特高频;部分遥控链路使用这一频段范围。 |
| Uplink | — | 上行链路;通常指地面端向机载端传送数据的方向。 |
| USB | Universal Serial Bus | 通用串行总线;用于数据传输、连接电脑或供电。 |
| UVC | USB Video Class | USB 视频设备类;支持通过 USB 传输视频。 |
| V | Volt | 伏特;电压单位。 |
| VBAT | Battery Voltage | 电池电压;也常标识电池供电或电压检测位置,通常指整组电池电压。 |
| VCC | 电路电源标记 | 表示某一路电源;具体电压需查接线图,不能直接等同于 5V。 |
| VFR | Valid Frame Rate | 有效帧比例;部分遥控系统用于表示有效接收帧的情况。 |
| Vibration | — | 振动;可能影响陀螺仪数据和视频画面。 |
| VIN | Voltage Input | 电压输入/电源输入。 |
| Voltage | — | 电压。 |
| Voltage Sag | — | 电压下陷/压降;电池在负载下电压降低的现象。 |
| VOUT | Voltage Output | 电压输出/电源输出。 |
| VRX | Video Receiver | 视频接收机/图传接收端。 |
| VTX | Video Transmitter | 视频发射机/图传发射端。 |
| W | Watt | 瓦;功率单位。 |
| WDR | Wide Dynamic Range | 宽动态范围;改善明暗差异较大场景的画面表现。 |
| Wh | Watt-hour | 瓦时;电池能量单位。 |
| White Balance | — | 白平衡;调整图像颜色以适应不同光源。 |
| XT30 / XT60 | — | 常见电源连接器型号;无需展开英文全称。 |
| Yaw | — | 偏航;绕机体偏航轴旋转。 |
| Z-axis | — | Z 轴;三维坐标轴之一,正方向取决于所用坐标系。 |
¶ 产品术语
¶ Walksnail Avatar GT2 Kit
¶ 主视角
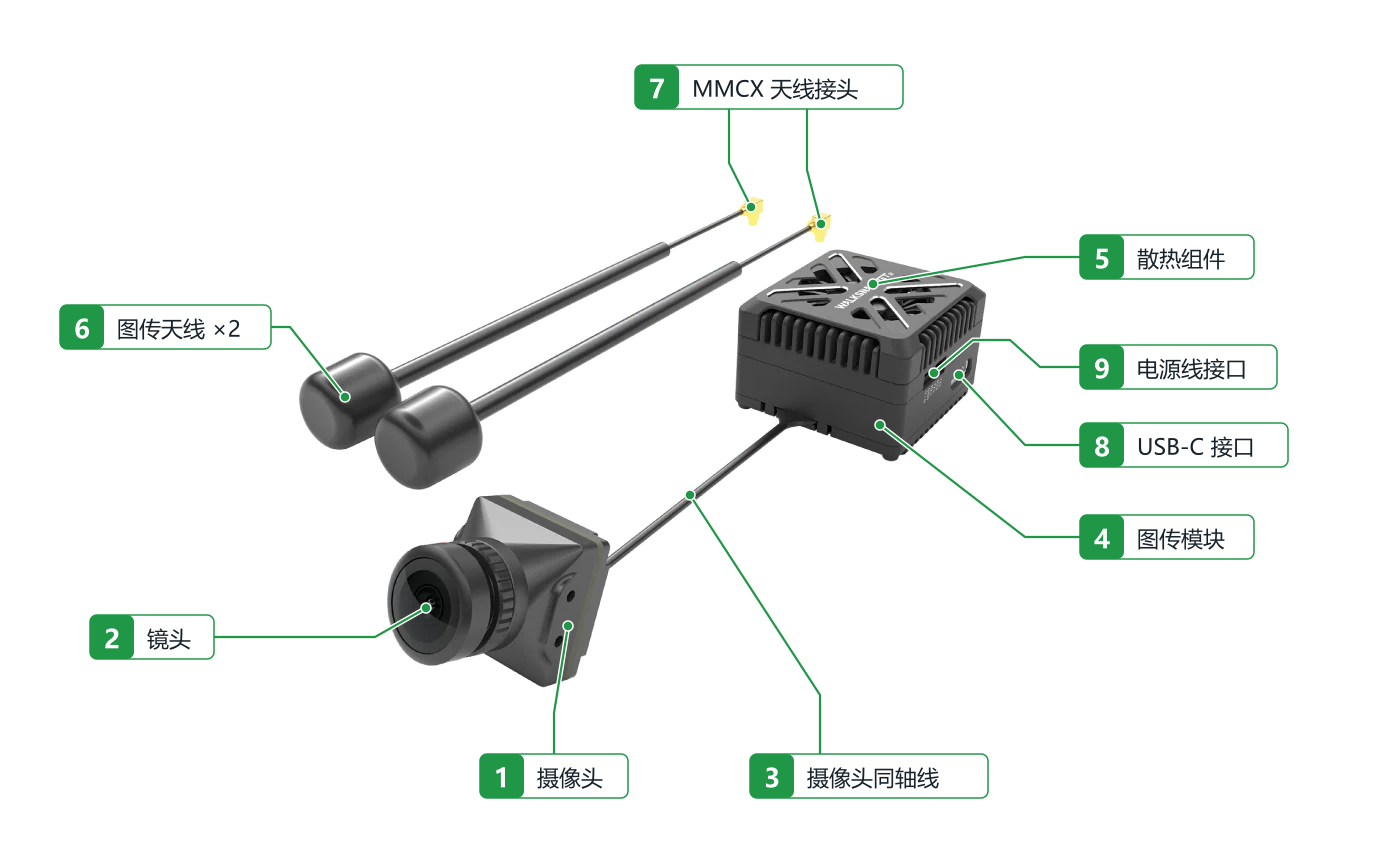
| 编号 | 部件名称 | 功能说明 |
|---|---|---|
| 1 | 摄像头 | 采集飞行视角的画面。 |
| 2 | 镜头 | 将光线汇聚到摄像头的图像传感器上。 |
| 3 | 摄像头同轴线 | 连接摄像头与图传模块,传输图像信号。 |
| 4 | 图传模块 | 处理摄像头画面,并通过无线链路传输至兼容的接收设备。 |
| 5 | 散热组件 | 帮助散出图传模块工作时产生的热量。 |
| 6 | 图传天线 ×2 | 用于图传模块的无线信号收发。 |
| 7 | MMCX天线接头 | 用于连接图传天线与图传模块。 |
| 8 | USB-C接口 | 用于通过USB线连接兼容设备。 |
| 9 | 电源线接口 | 用于连接电源线,为图传模块供电。 |
¶ 侧视角
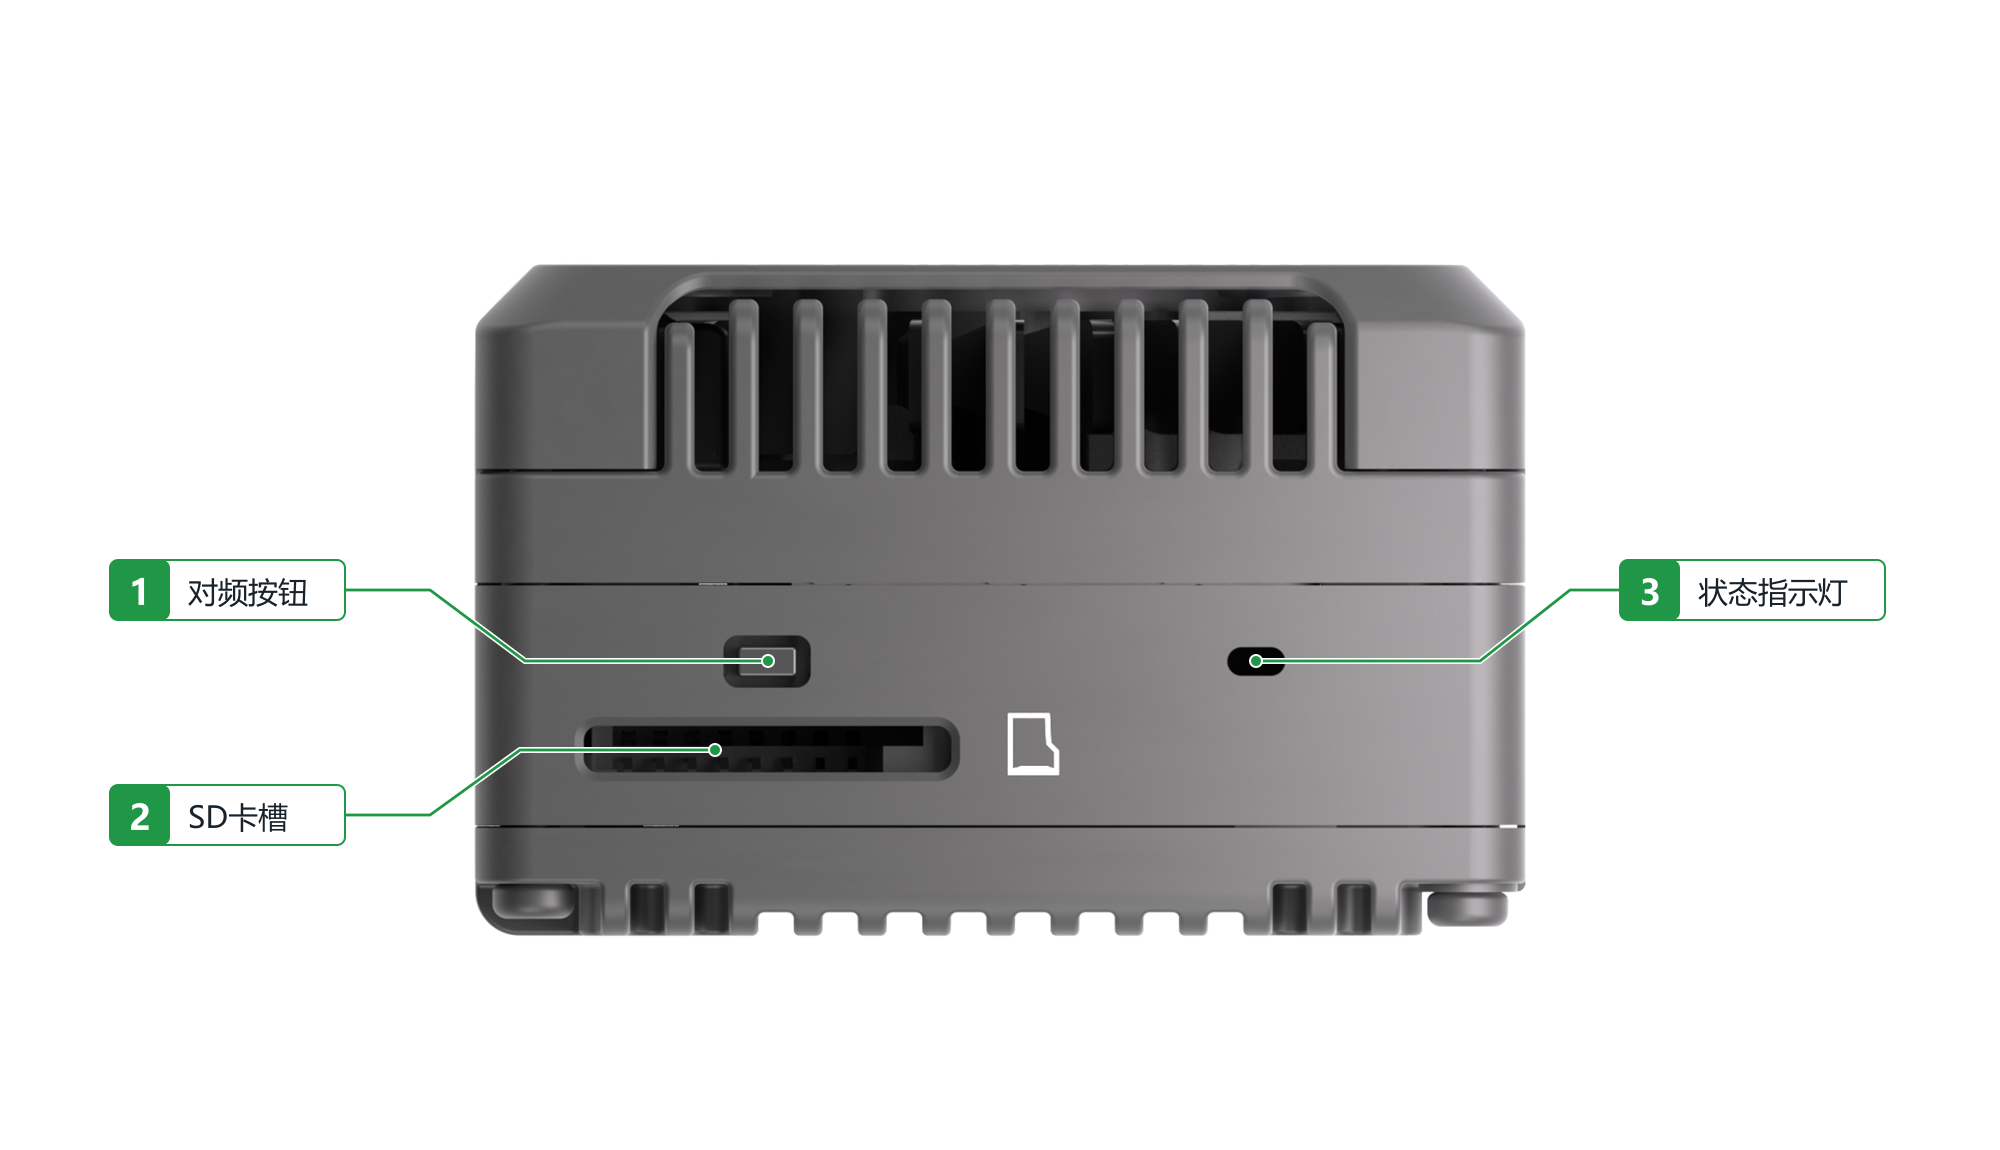
| 编号 | 部件名称 | 英文名称 | 功能说明 |
|---|---|---|---|
| 1 | 对频按钮 | Bind Button | 用于启动对频,使图传模块与兼容的接收设备建立连接。 |
| 2 | SD卡槽 | SD Card Slot | 用于插入 microSD 存储卡,保存图传模块录制的视频。 |
| 3 | 状态指示灯 | Status LED | 通过灯光颜色及闪烁状态,指示图传模块的运行和连接状态。 |
¶ Walksnail Avatar HD Pro Kit (Dual)
¶ 主视角
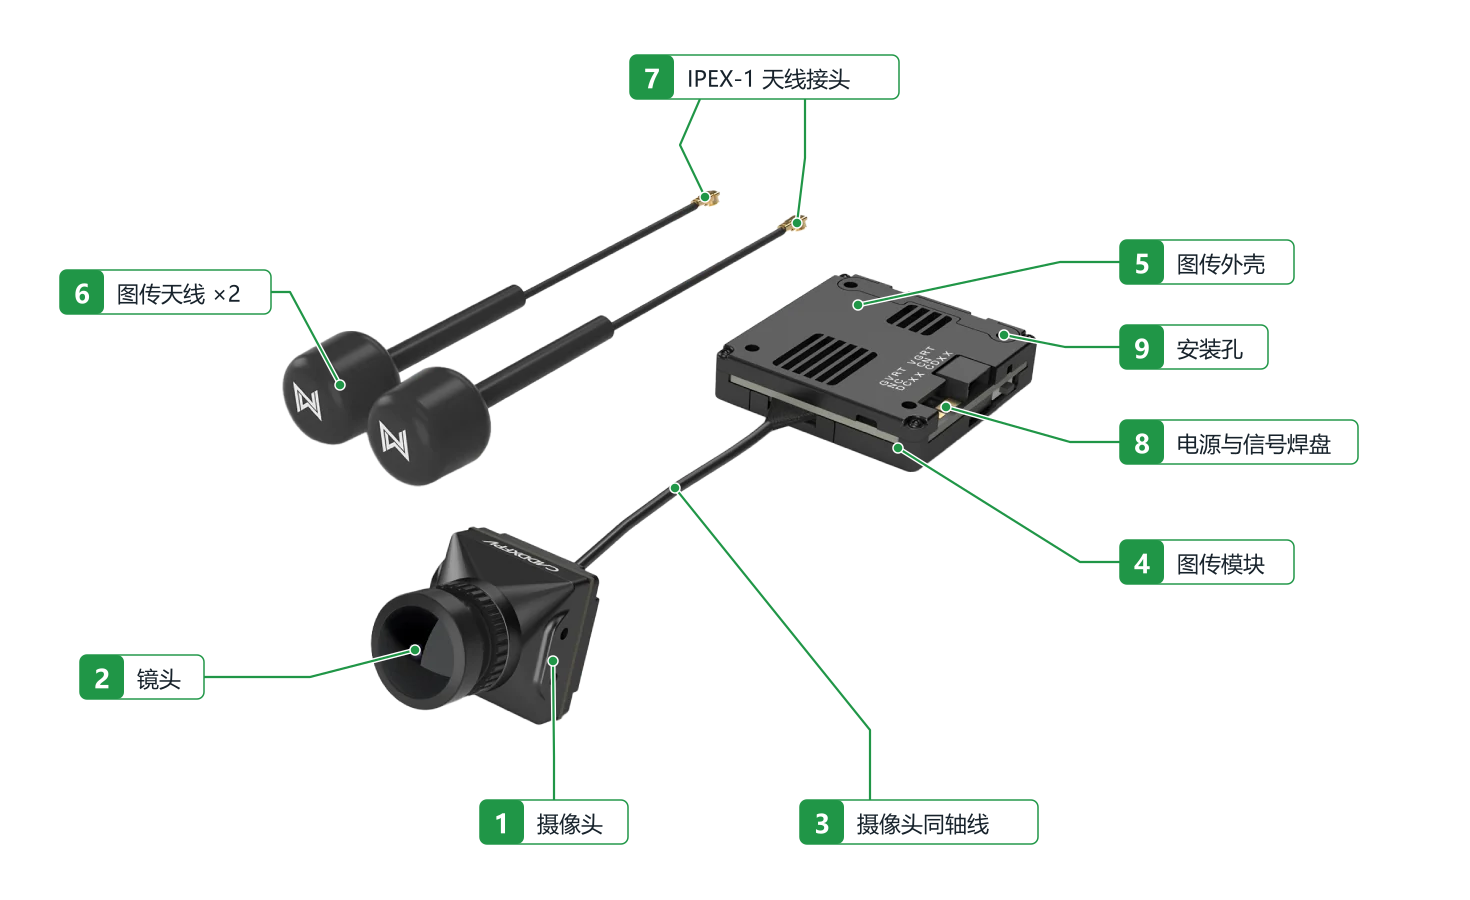
| 编号 | 部件名称 | 功能说明 |
|---|---|---|
| 1 | 摄像头 | 采集飞行视角的画面。 |
| 2 | 镜头 | 将光线汇聚到摄像头的图像传感器上。 |
| 3 | 摄像头同轴线 | 连接摄像头与图传模块,传输图像信号。 |
| 4 | 图传模块 | 处理摄像头画面,并通过无线链路传输至兼容的接收设备。 |
| 5 | 图传外壳 | 保护图传模块内部元件。 |
| 6 | 图传天线 ×2 | 用于图传模块的无线信号收发。 |
| 7 | IPEX-1天线接头 | 用于连接图传天线与图传模块。 |
| 8 | 电源与信号焊盘 | 用于焊接电源线及与飞控连接的信号线。 |
| 9 | 安装孔 | 用于将图传模块固定到机架或安装支架上。 |
¶ Walksnail Avatar HD Goggles X
¶ 主视角
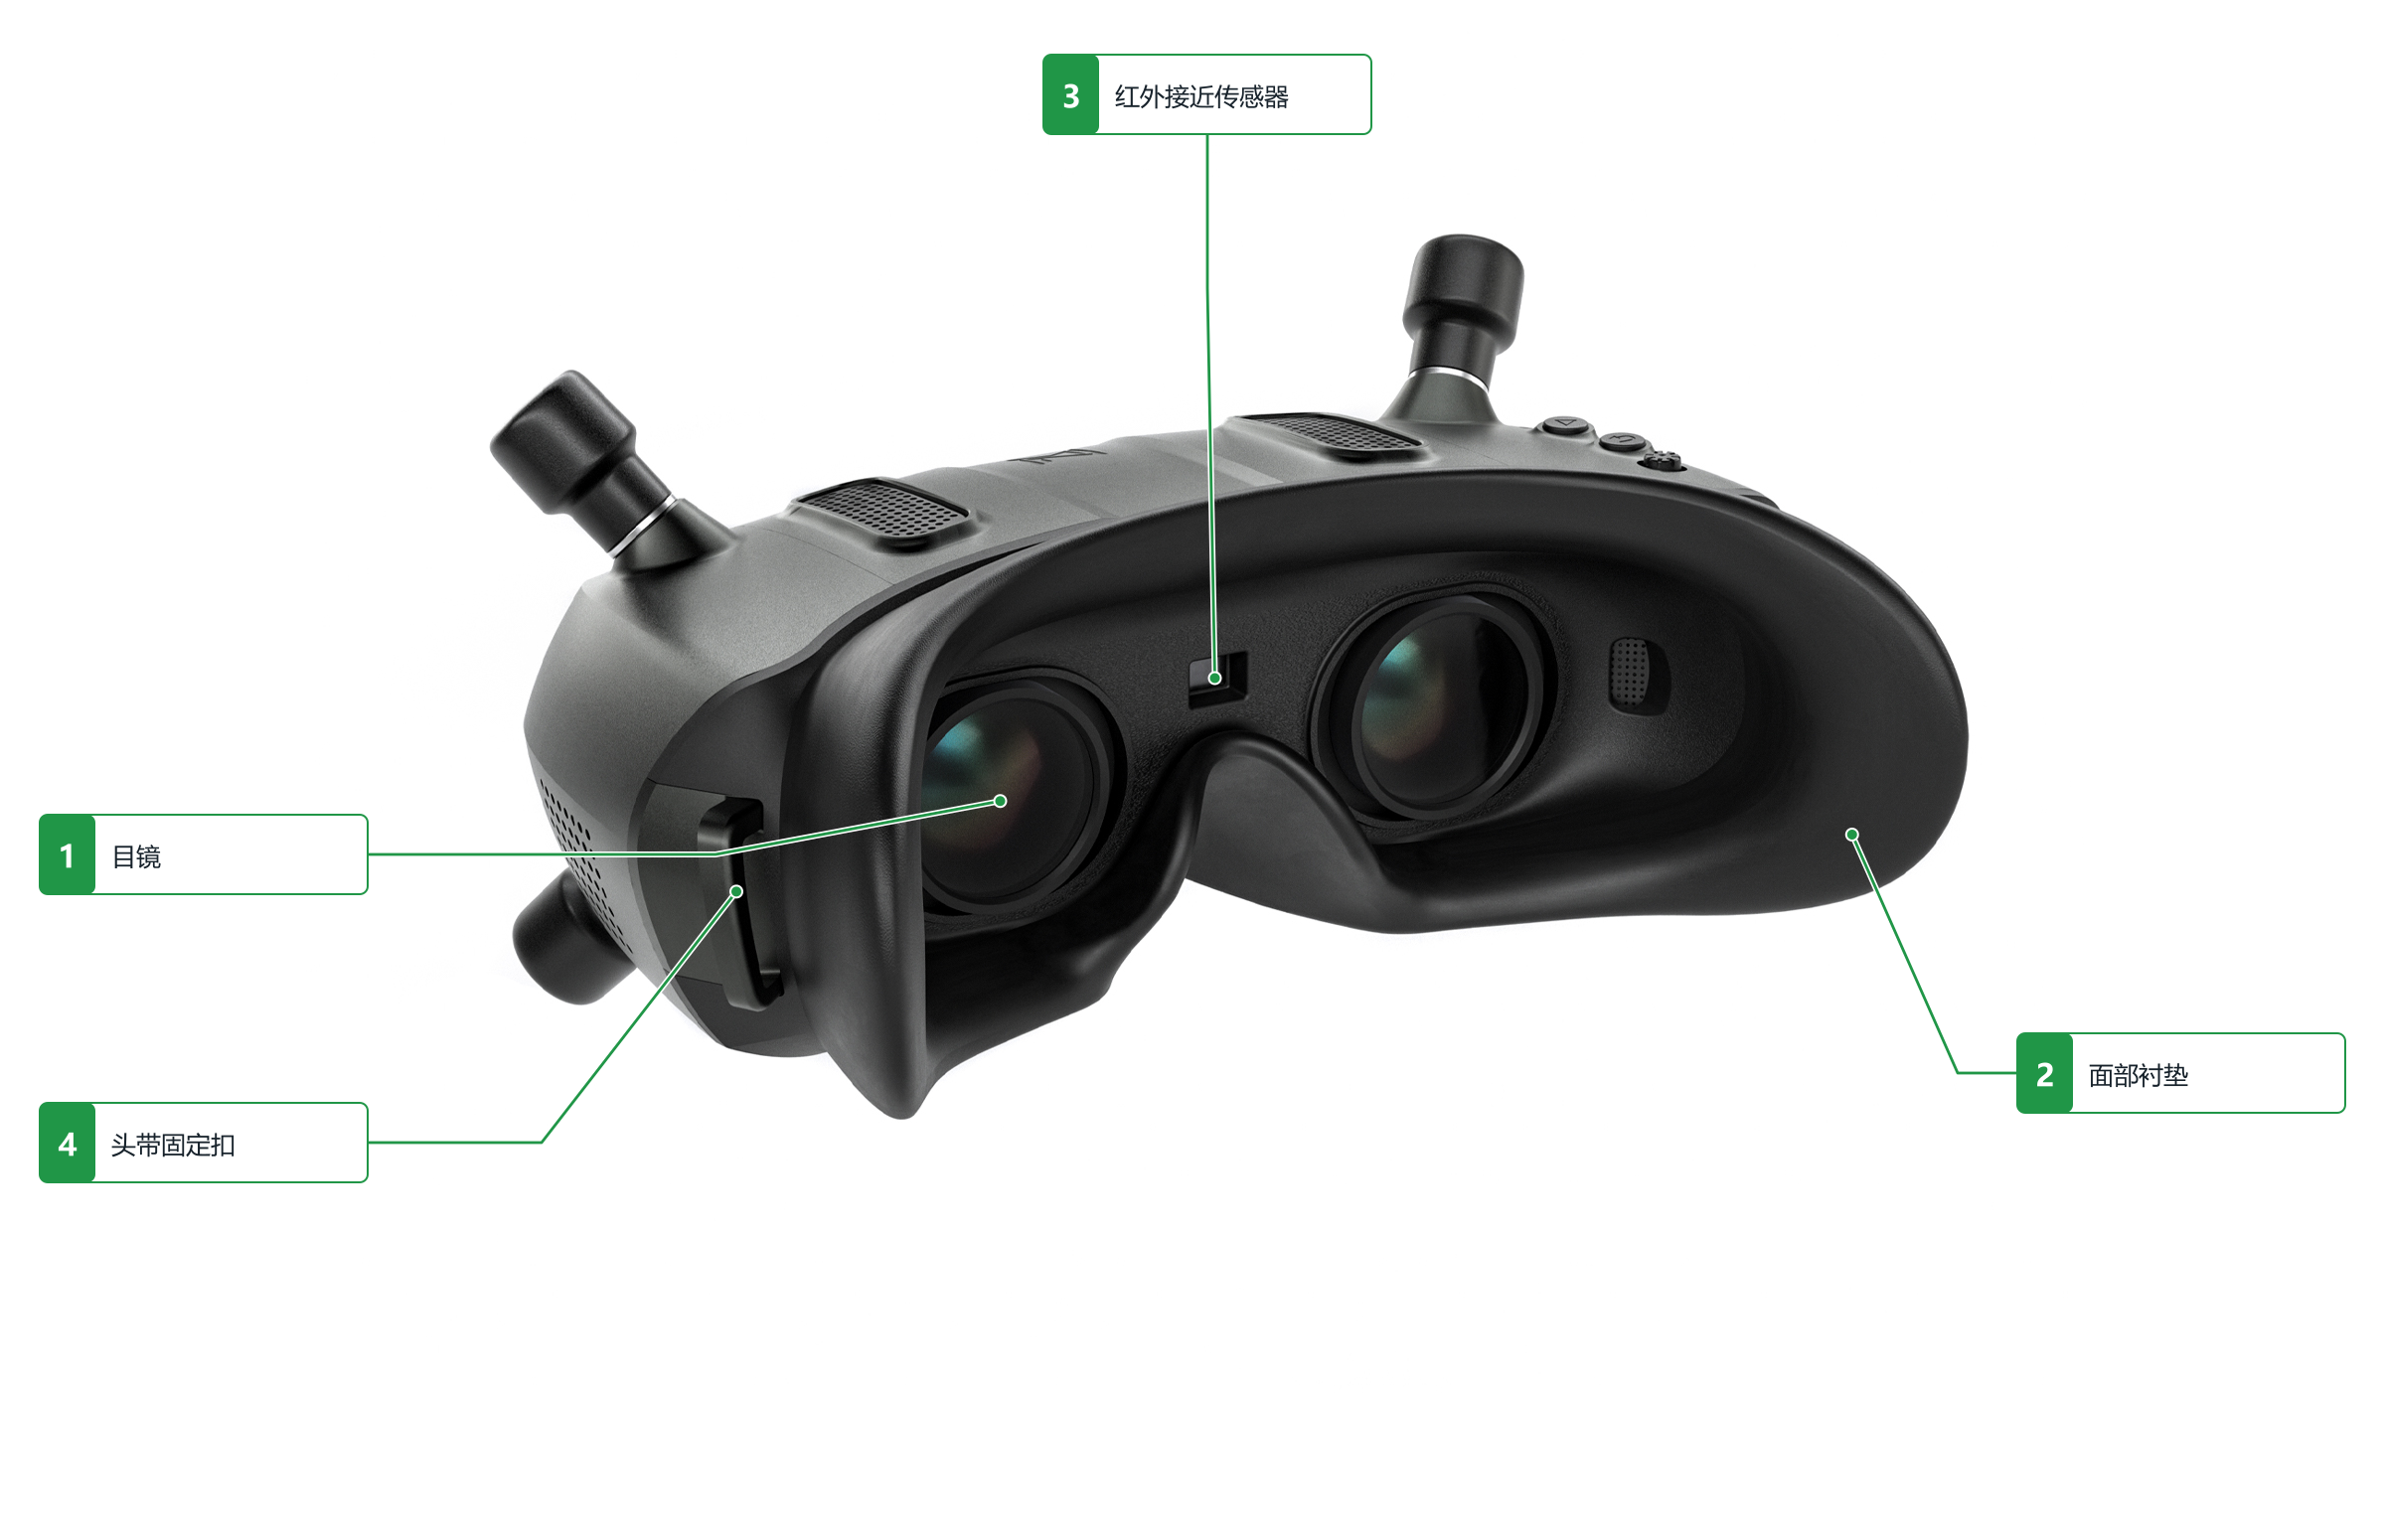
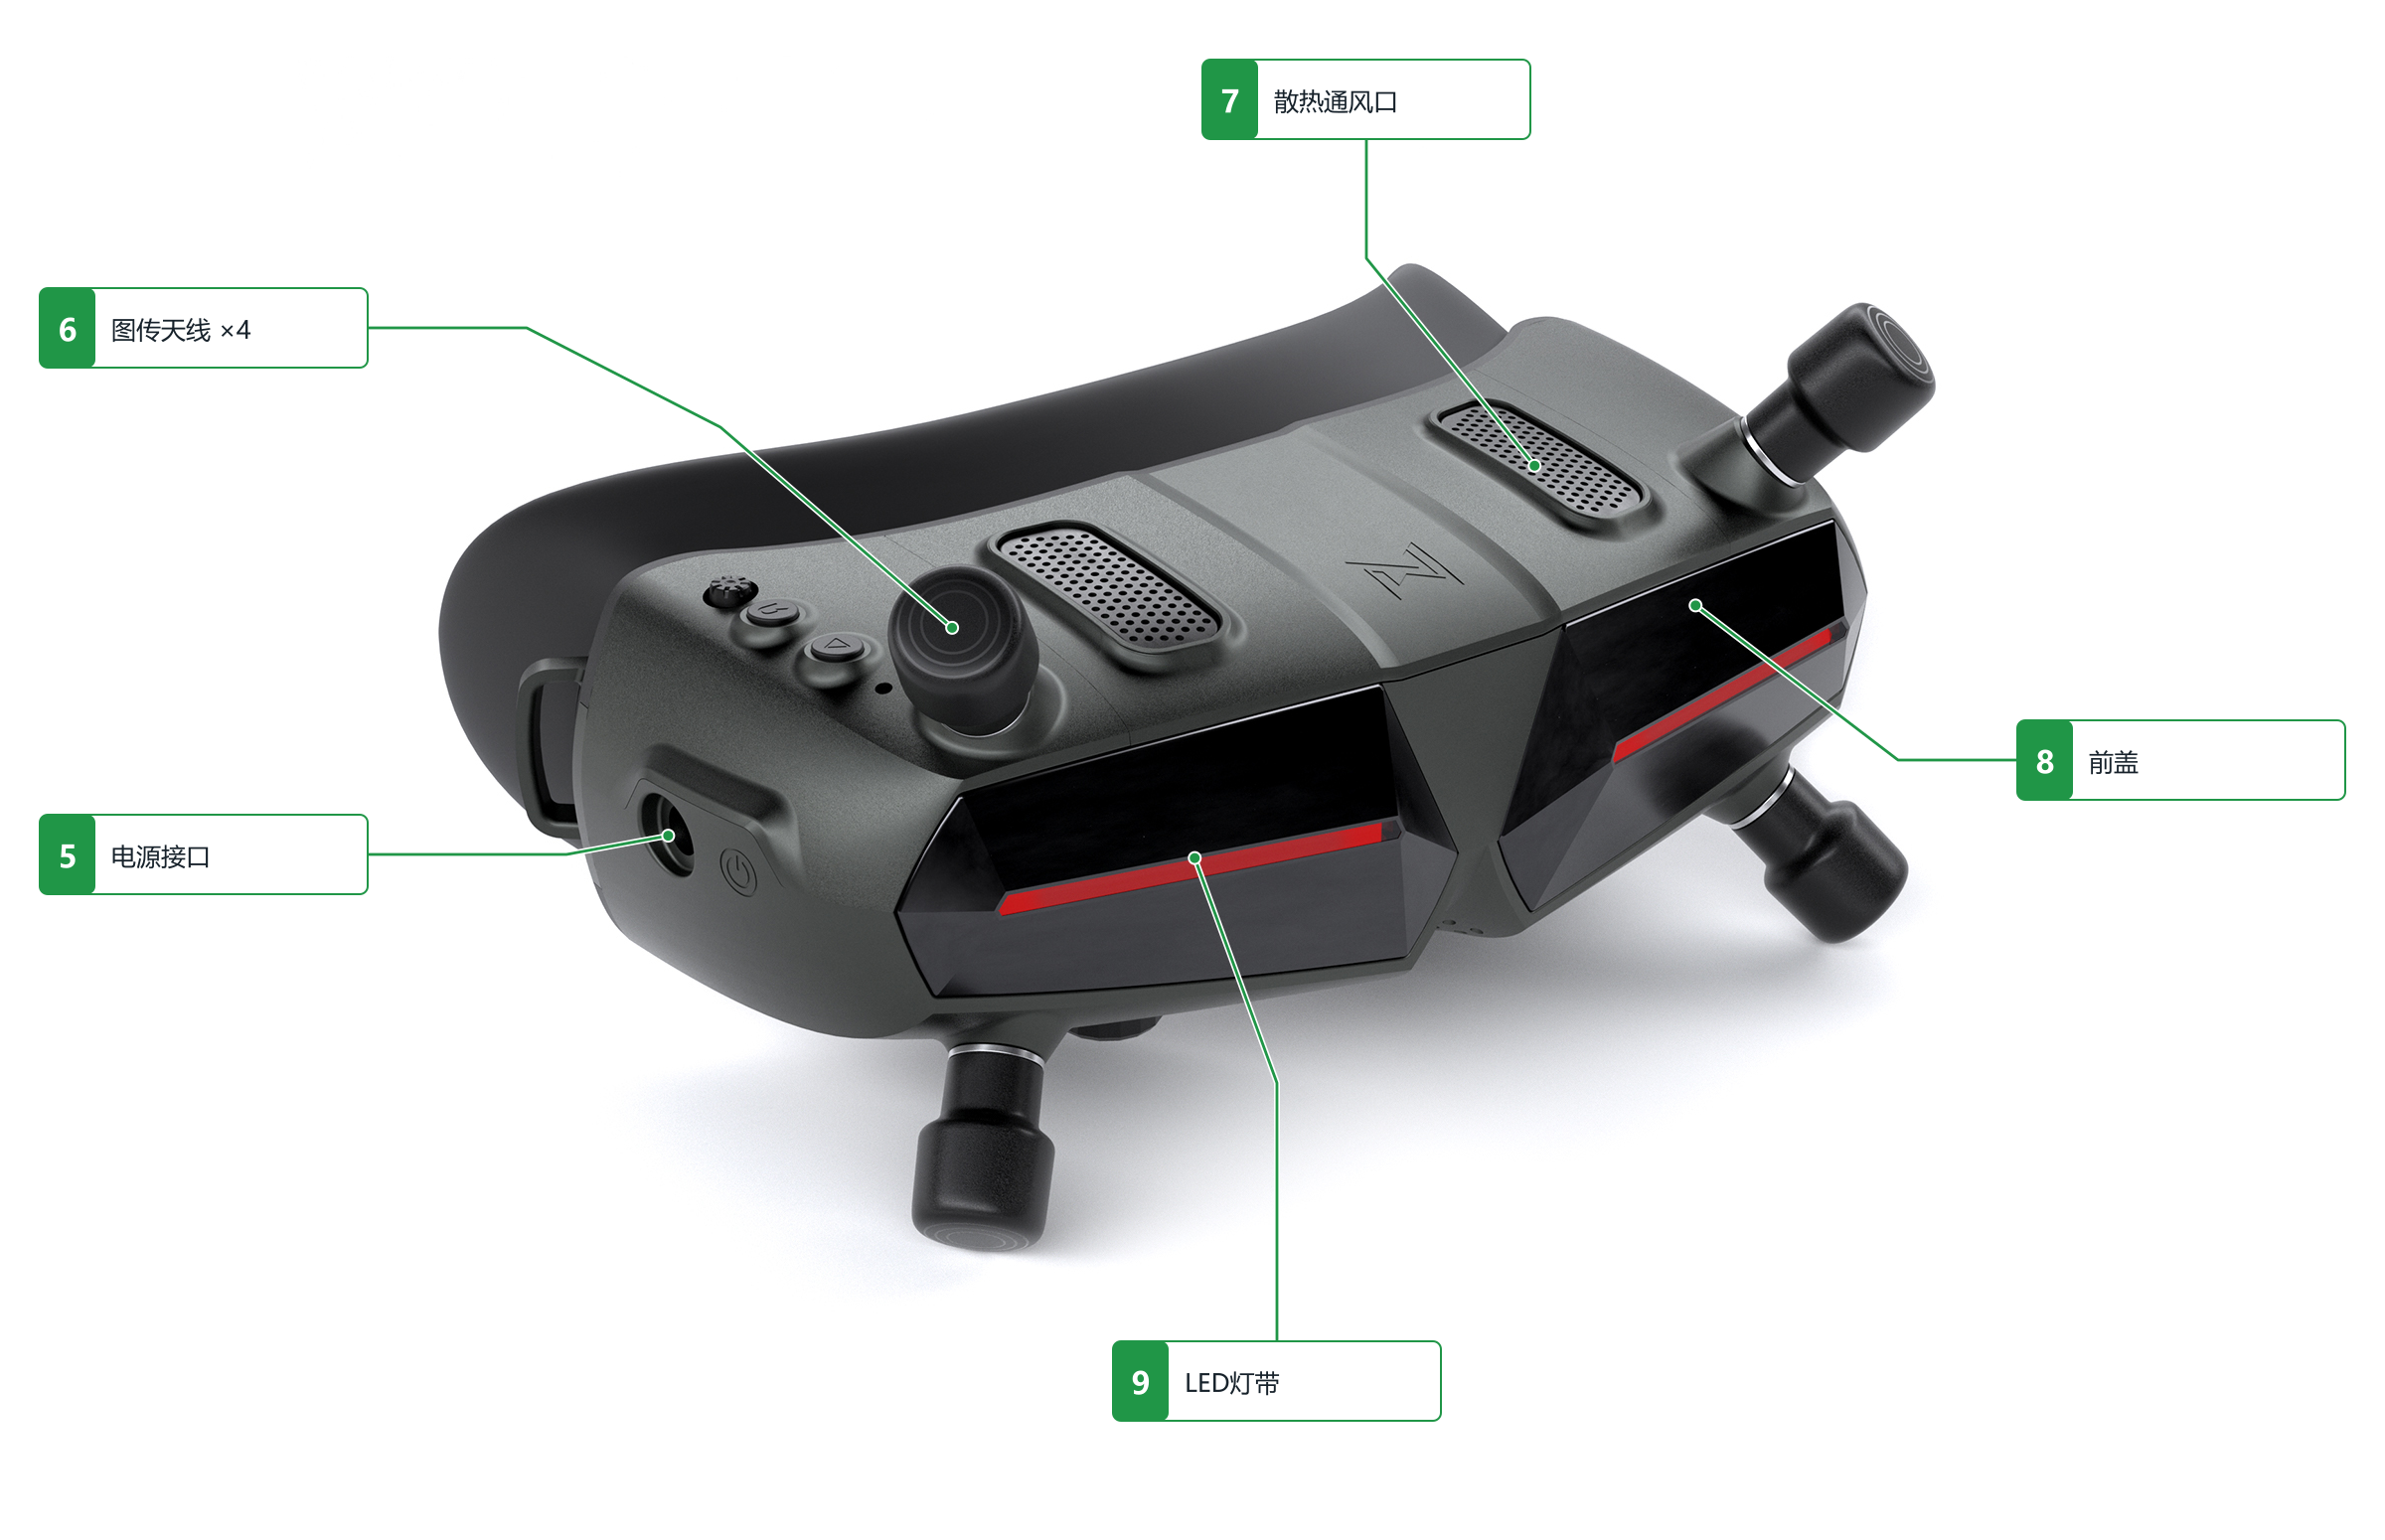
¶ 前视角
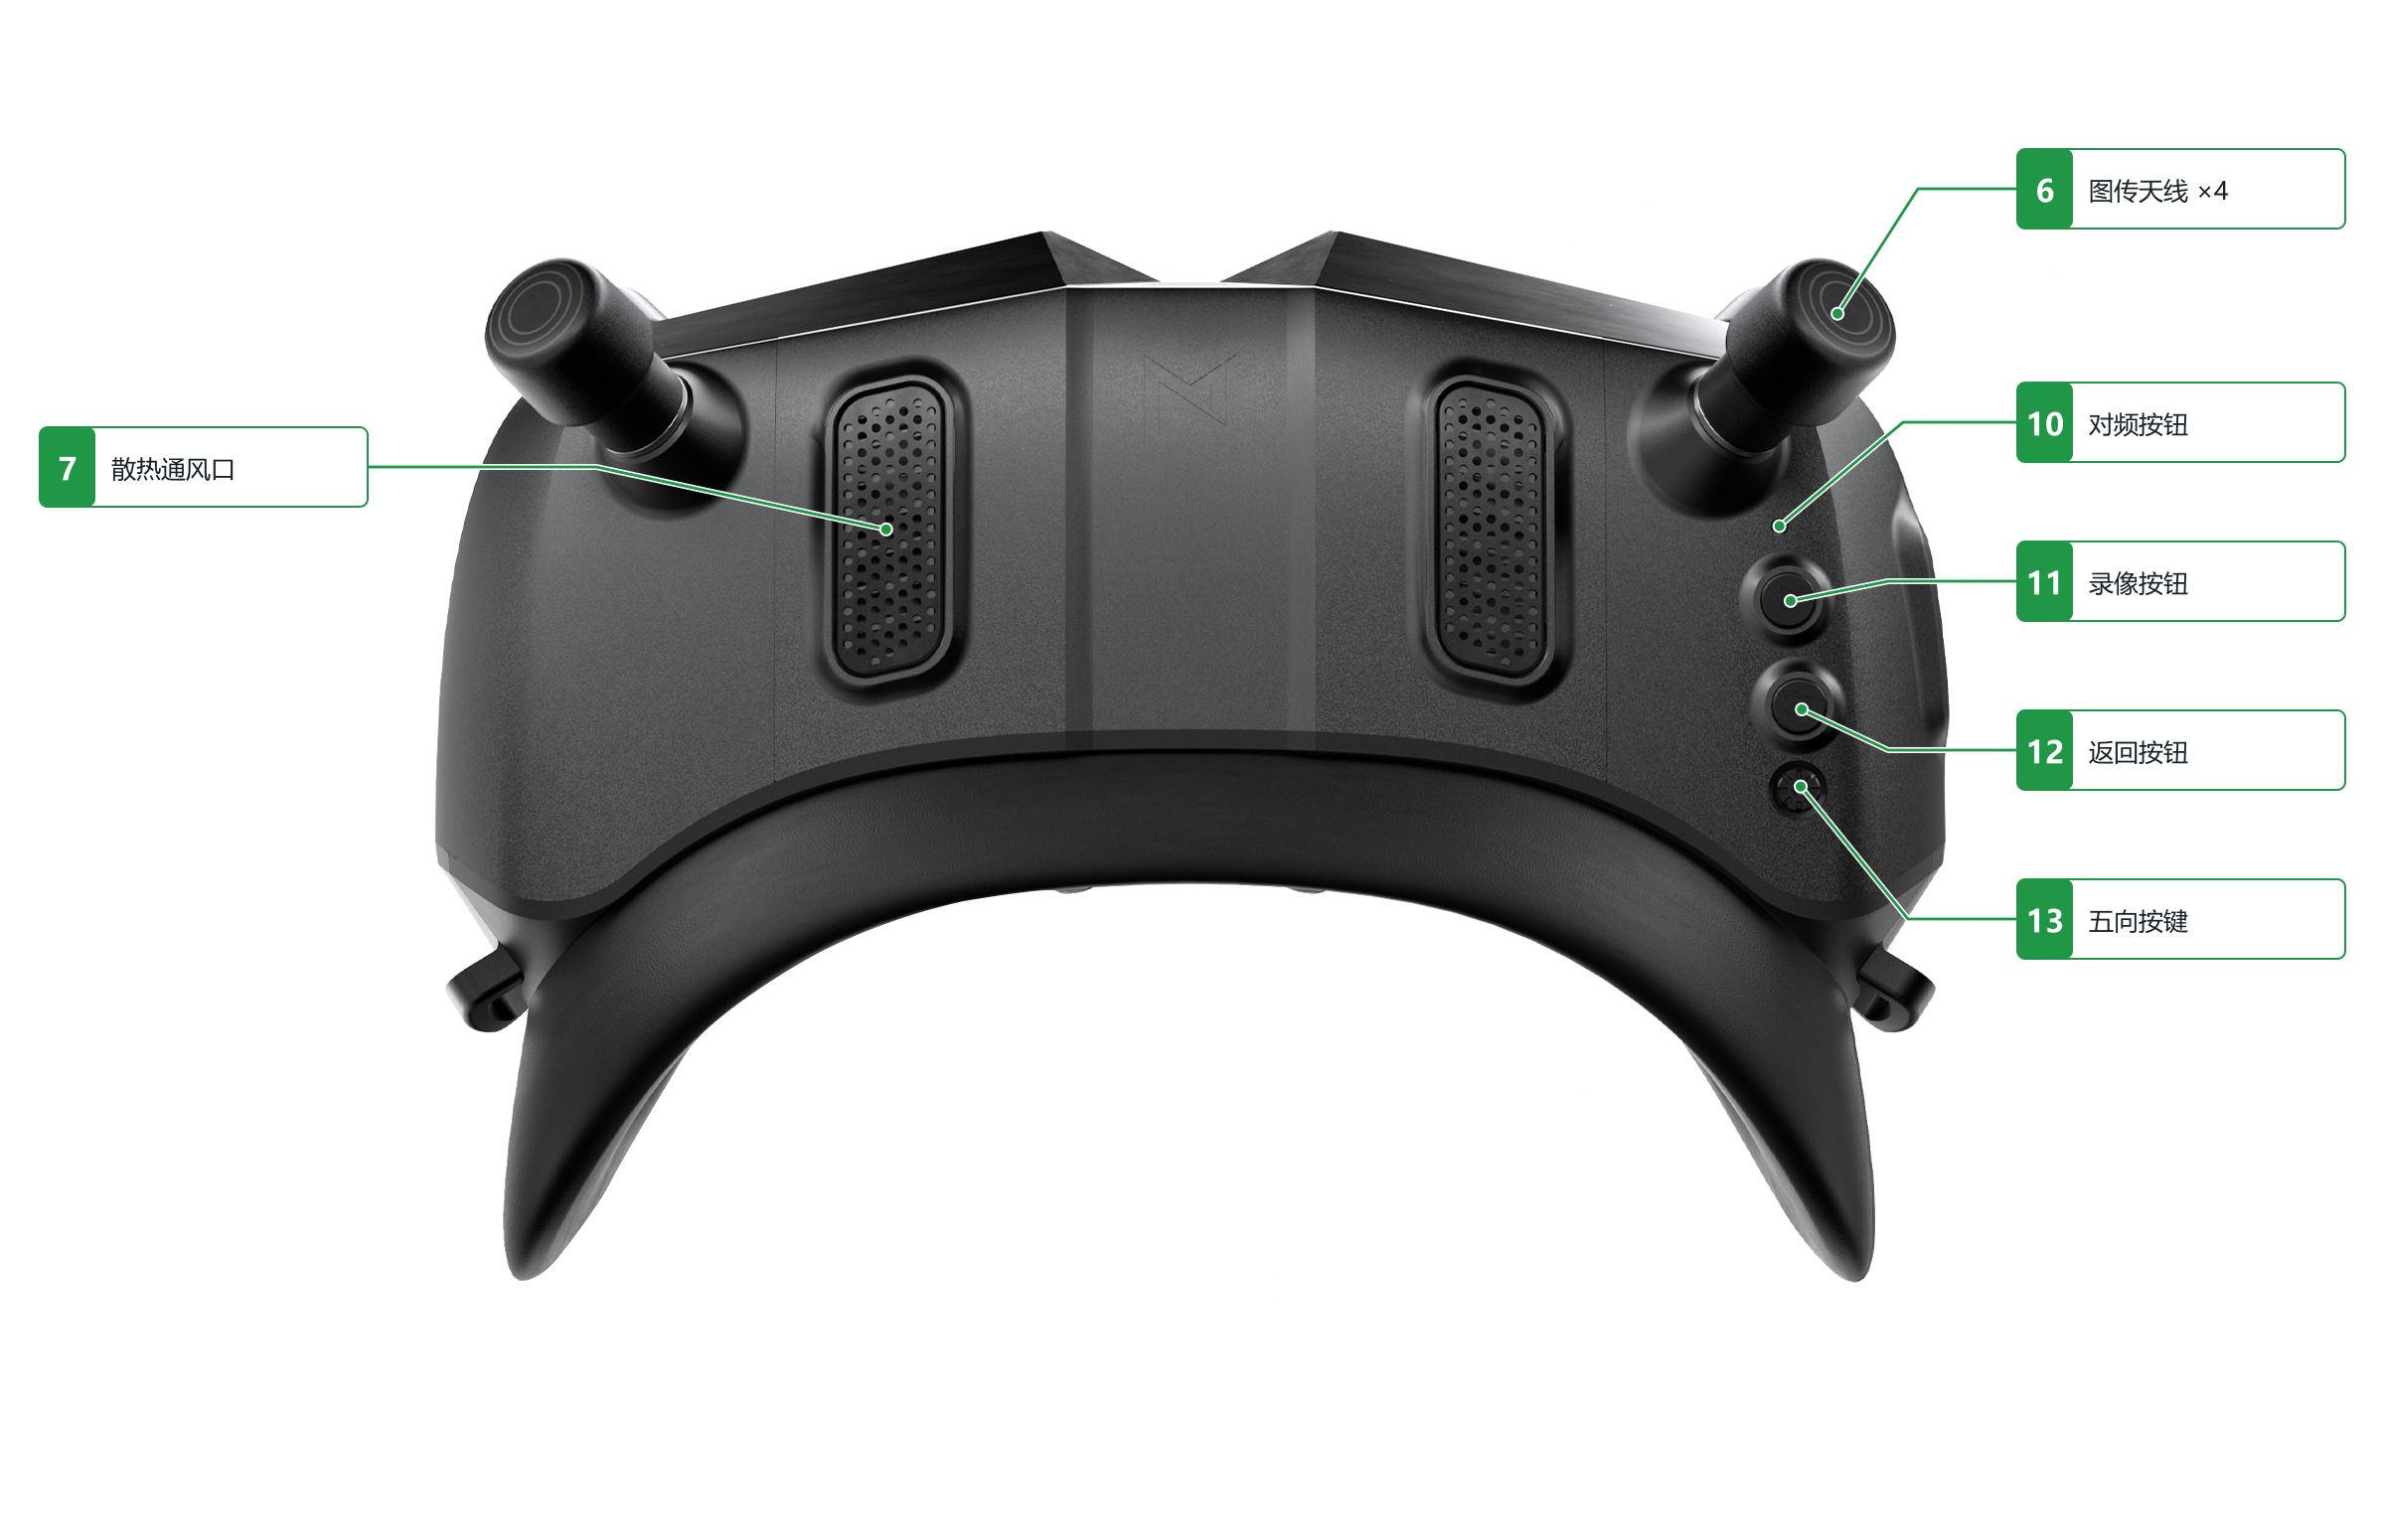
¶ 顶视角
¶ 仰视角
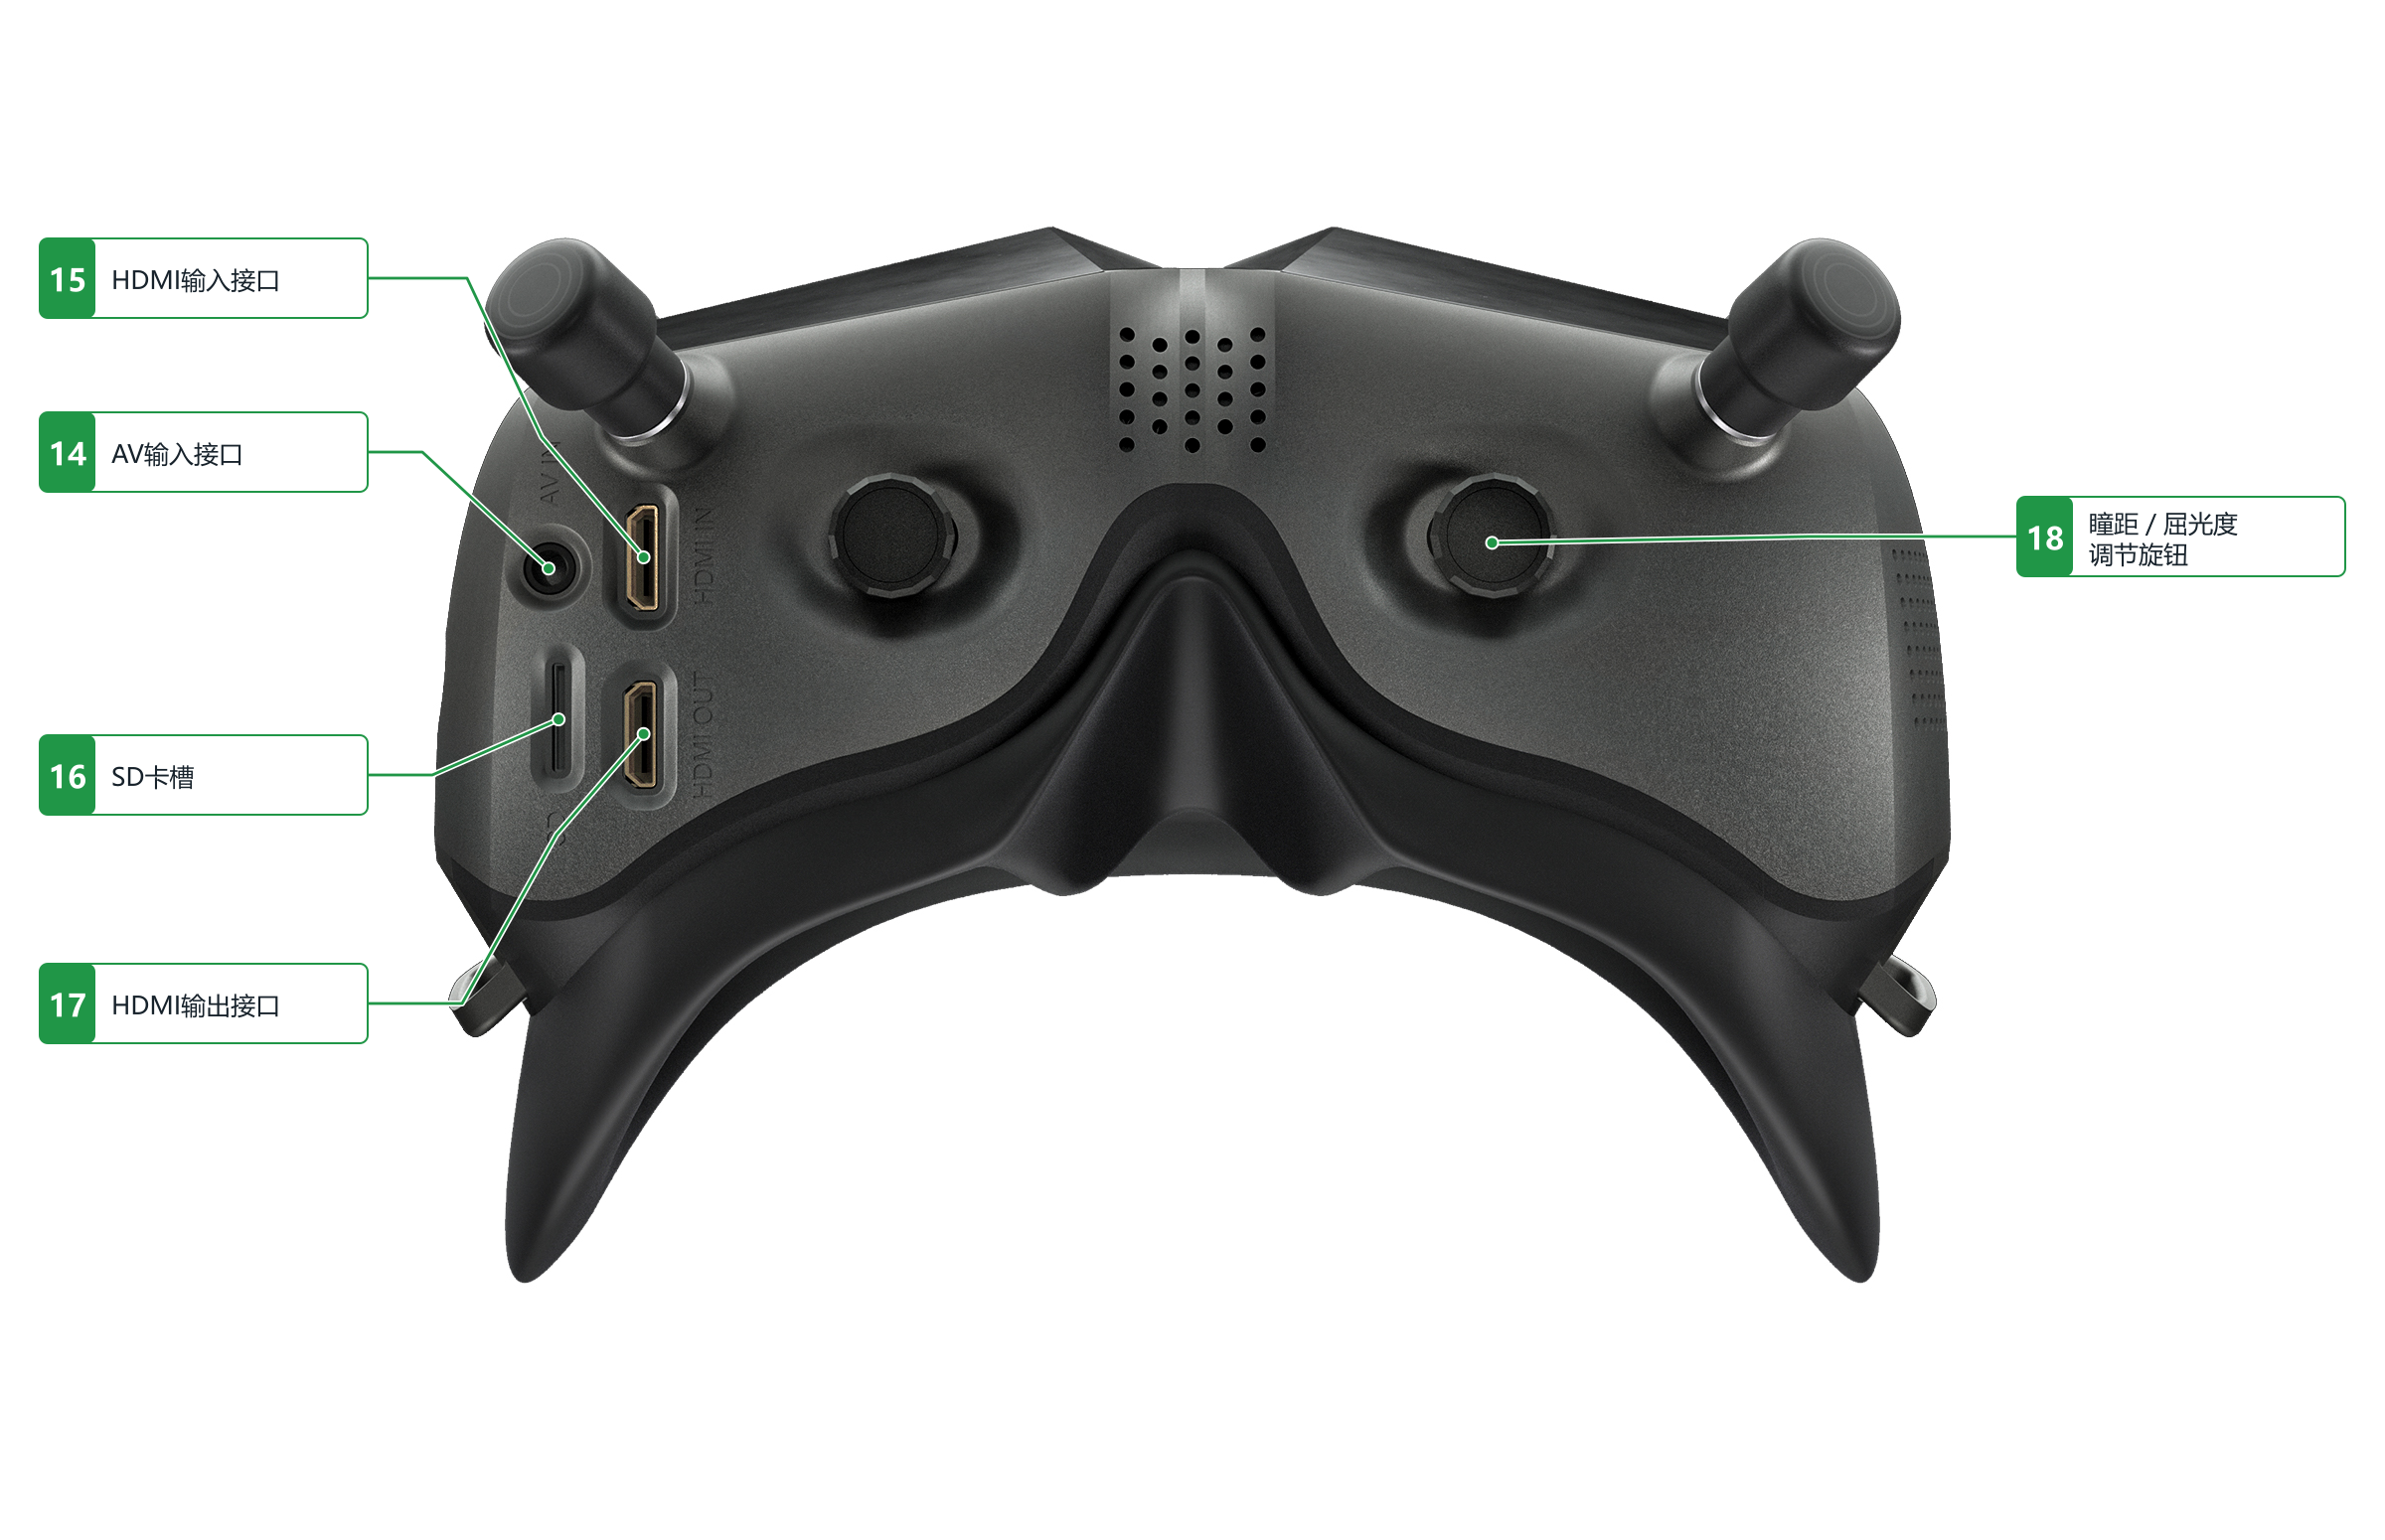
| 编号 | 部件名称 | 功能说明 |
|---|---|---|
| 1 | 目镜 | 用于观察眼镜内显示的画面。 |
| 2 | 面部衬垫 | 贴合面部,提供佩戴支撑并减少漏光。 |
| 3 | 红外接近传感器 | 检测佩戴状态,用于自动控制屏幕亮灭。 |
| 4 | 头带固定扣 | 用于连接和固定眼镜头带。 |
| 5 | 电源接口 | 连接外部电源,为眼镜供电。 |
| 6 | 图传天线 ×4 | 用于与兼容图传设备建立无线视频链路。 |
| 7 | 散热通风口 | 供空气流通,帮助设备散热。 |
| 8 | 前盖 | 覆盖眼镜前部,可拆卸更换。 |
| 9 | LED灯带 | 位于前盖上的发光部件。 |
| 10 | 对频按钮 | 用于启动眼镜与图传模块的对频。 |
| 11 | 录像按钮 | 用于开始或停止录像。 |
| 12 | 返回按钮 | 用于返回上一级菜单或退出当前模式。 |
| 13 | 五向按键 | 拨动选择菜单项目,按下确认。 |
| 14 | AV输入接口 | 用于输入兼容的模拟视频信号,输出PPM头追信号,升级头追固件。 |
| 15 | HDMI输入接口 | 用于接收外部设备的HDMI画面。 |
| 16 | SD卡槽 | 用于插入microSD卡,保存录像等文件。 |
| 17 | HDMI输出接口 | 用于向外部显示设备输出画面。 |
| 18 | 瞳距/屈光度调节旋钮 | 用于调节目镜间距及屈光度,使画面适合双眼观看。 |
¶ Walksnail Avatar HD Goggles L
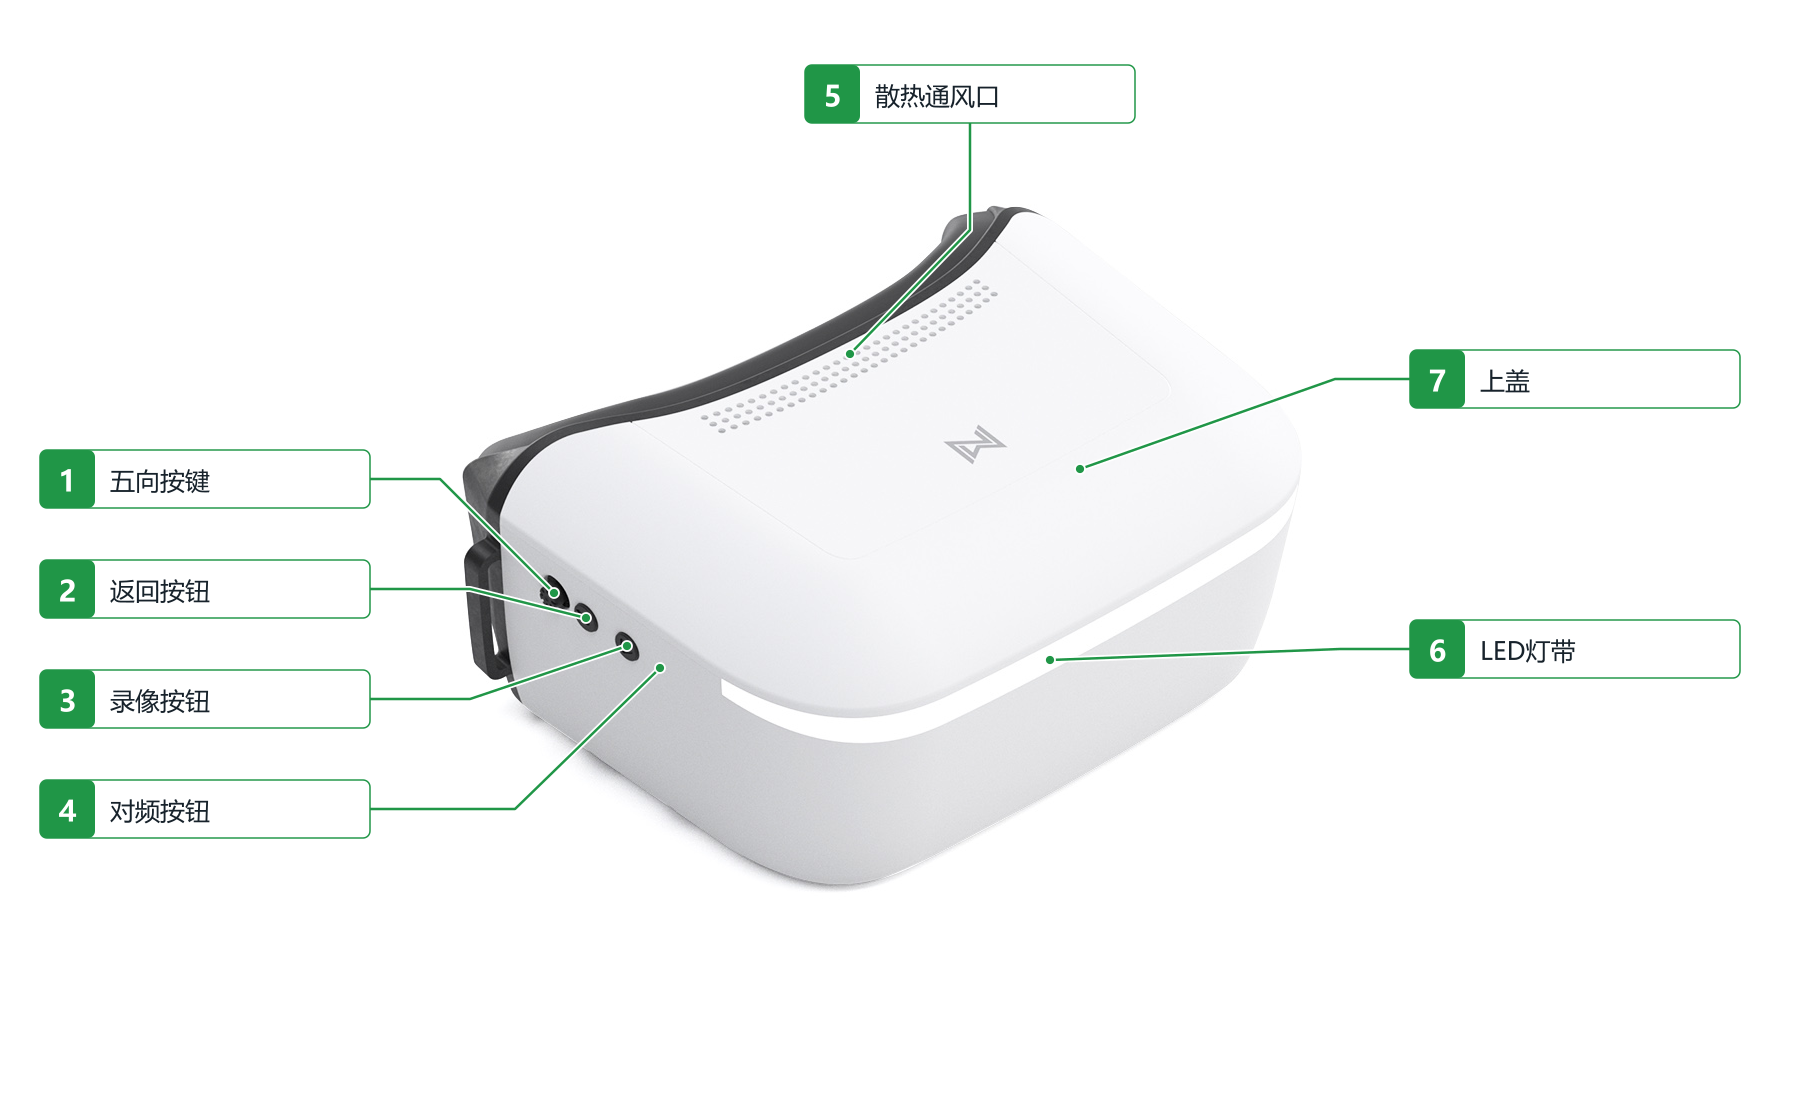
¶ 主视角
¶ 后视角
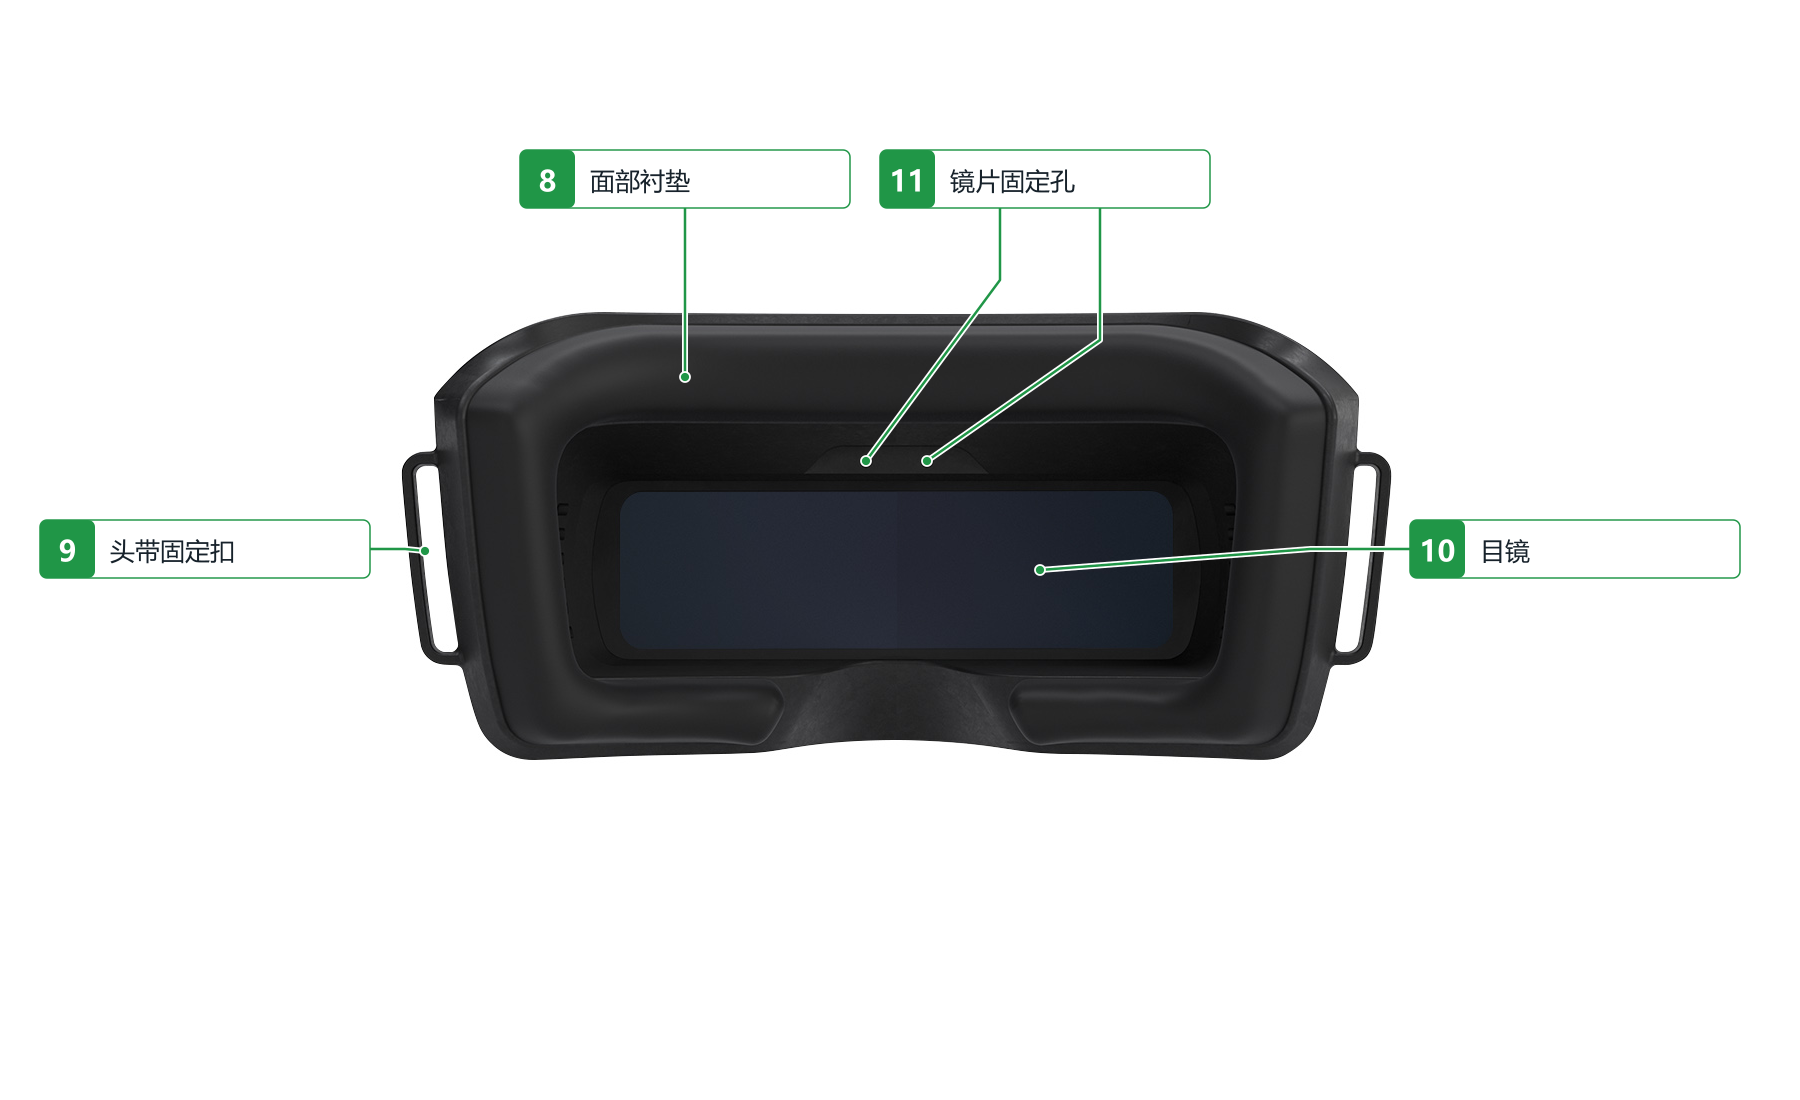
| 编号 | 部件名称 | 功能说明 |
|---|---|---|
| 1 | 五向按键 | 拨动选择菜单项目,按下确认。 |
| 2 | 返回按钮 | 返回上一级菜单或退出当前模式。 |
| 3 | 录像按钮 | 开始或停止录像。 |
| 4 | 对频按钮 | 启动眼镜与兼容图传模块的对频。 |
| 5 | 散热通风口 | 供空气流通,帮助设备散热。 |
| 6 | LED灯带 | 位于眼镜前部的发光部件。 |
| 7 | 上盖 | 覆盖并保护机身上部的内部元件。 |
| 8 | 面部衬垫 | 贴合面部,提供佩戴支撑并减少漏光。 |
| 9 | 头带固定扣 | 用于连接和固定眼镜头带。 |
| 10 | 目镜 | 用于观看眼镜内显示的图传画面。 |
| 11 | 镜片固定孔 | 用于安装和固定附加镜片的支架。 |
¶ Walksnail Avatar HD VRX
¶ 清单图
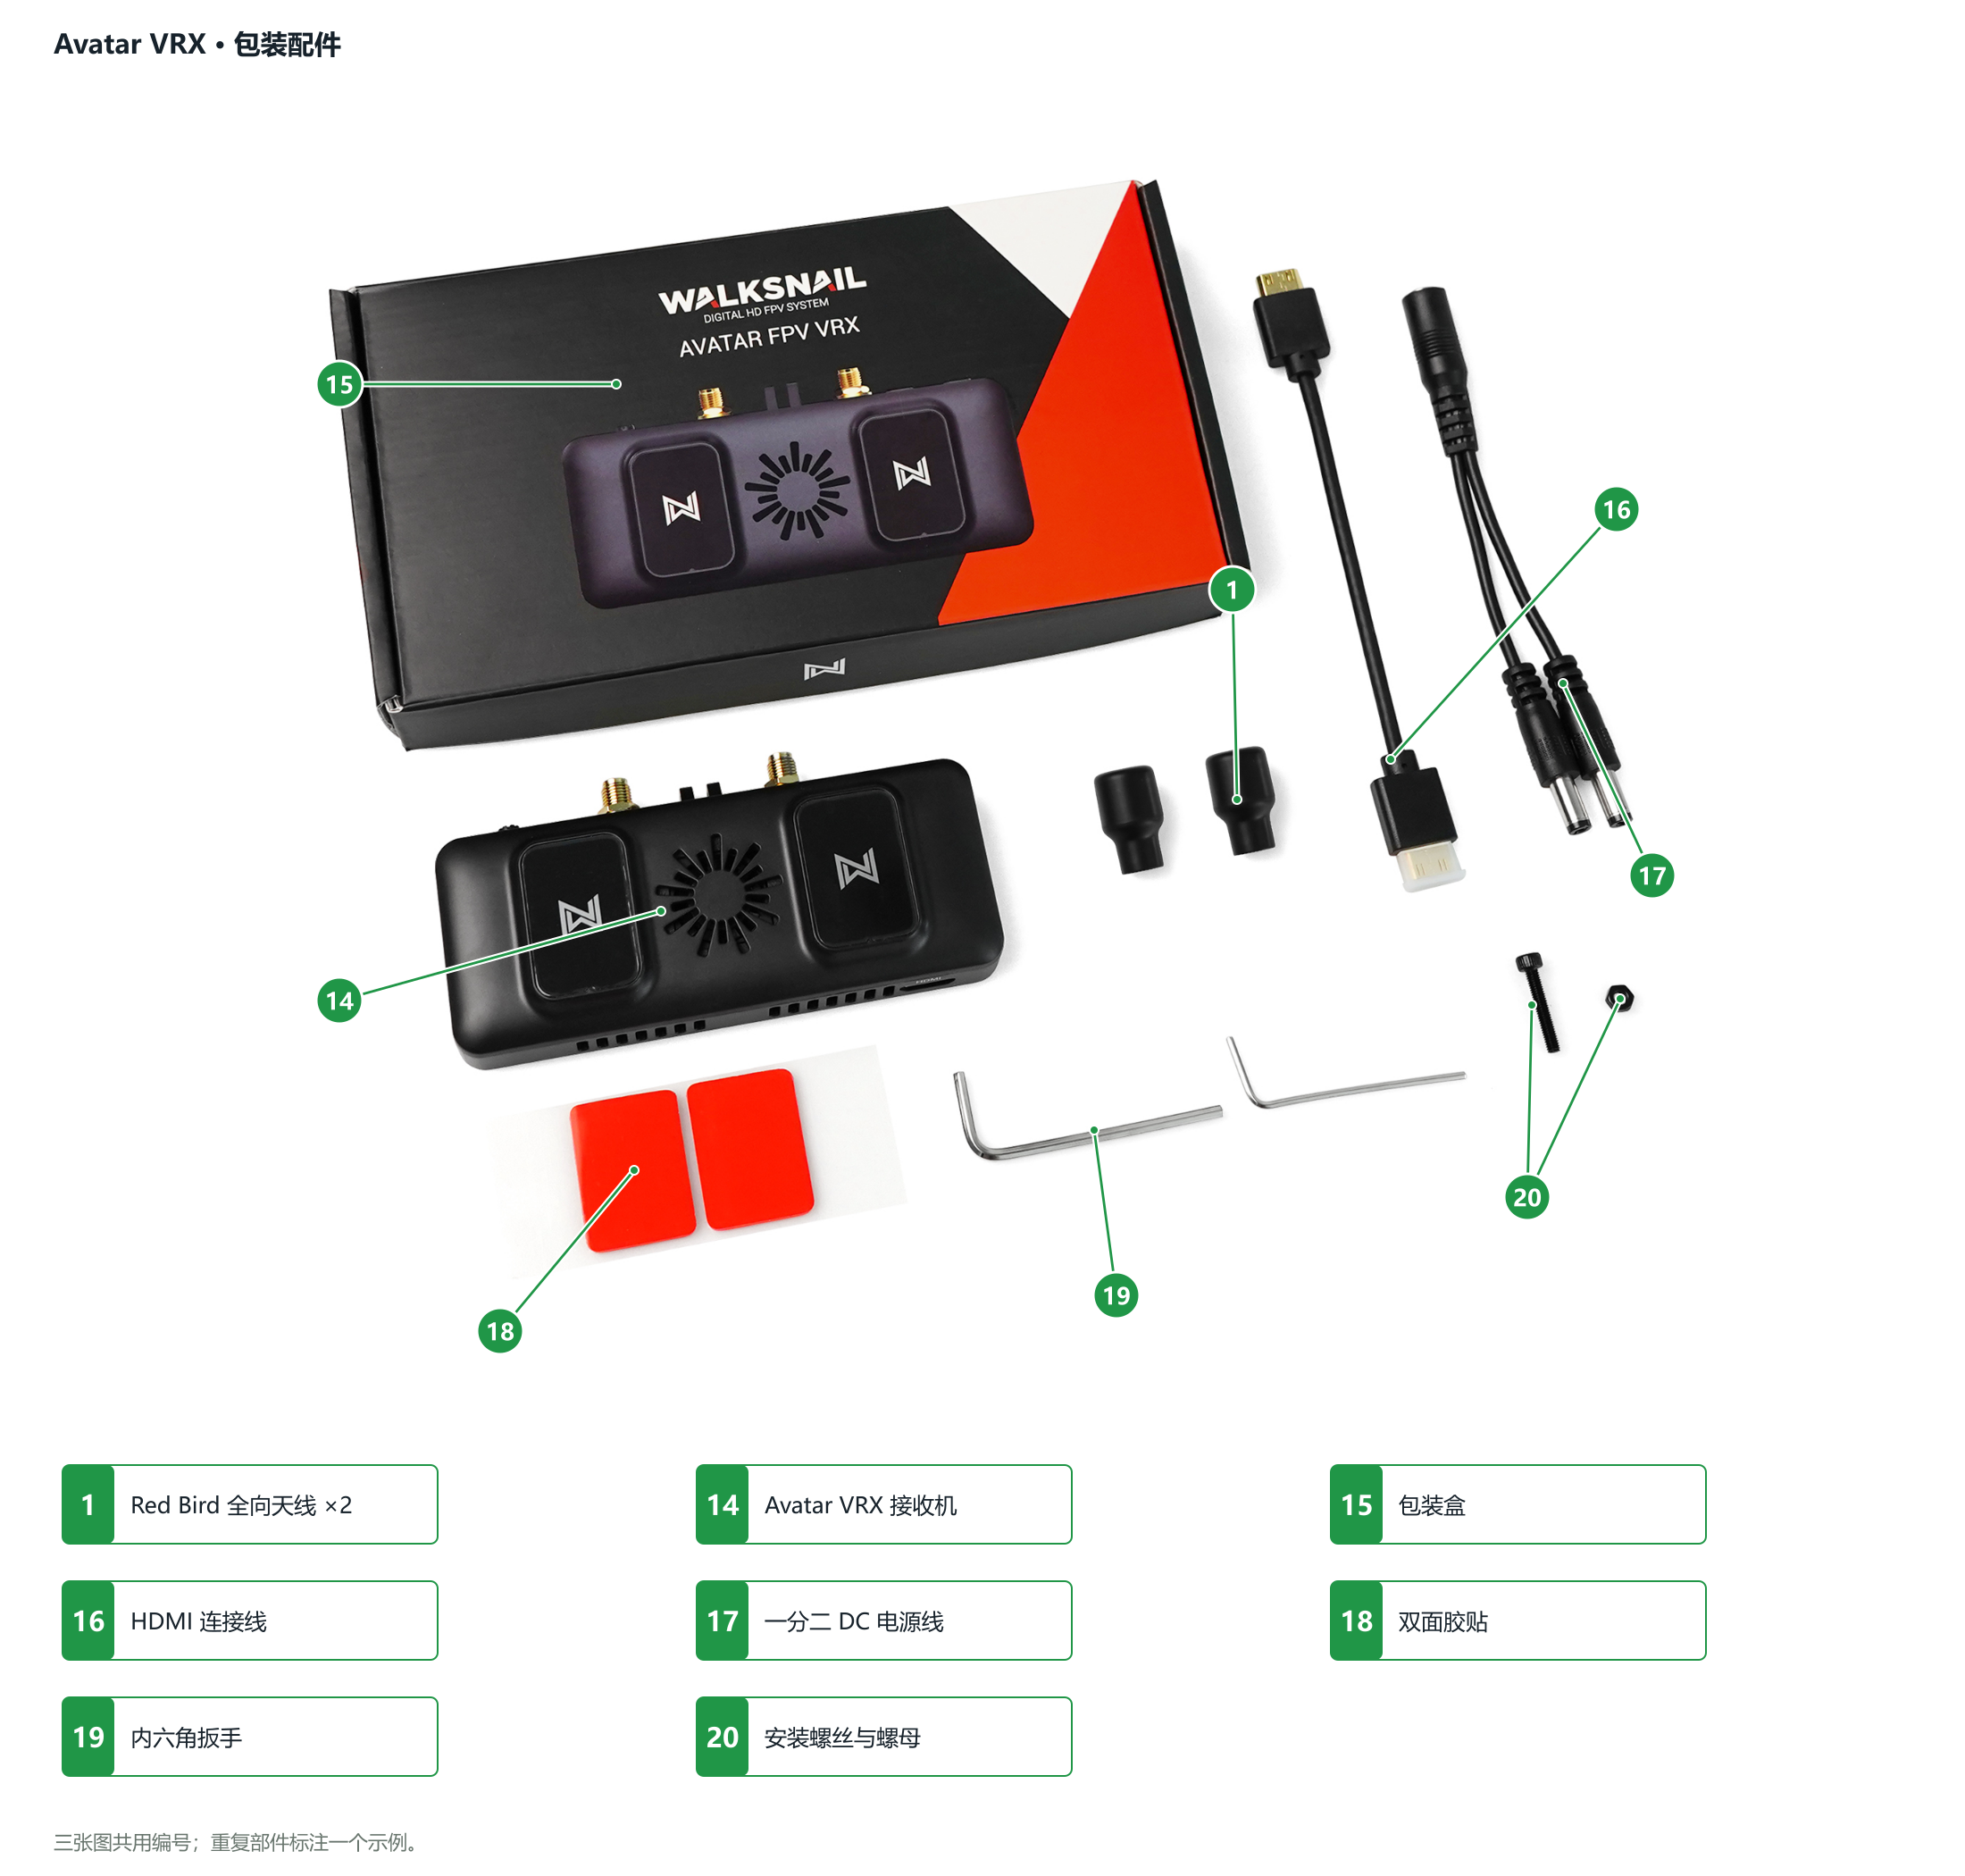
¶ 左视角
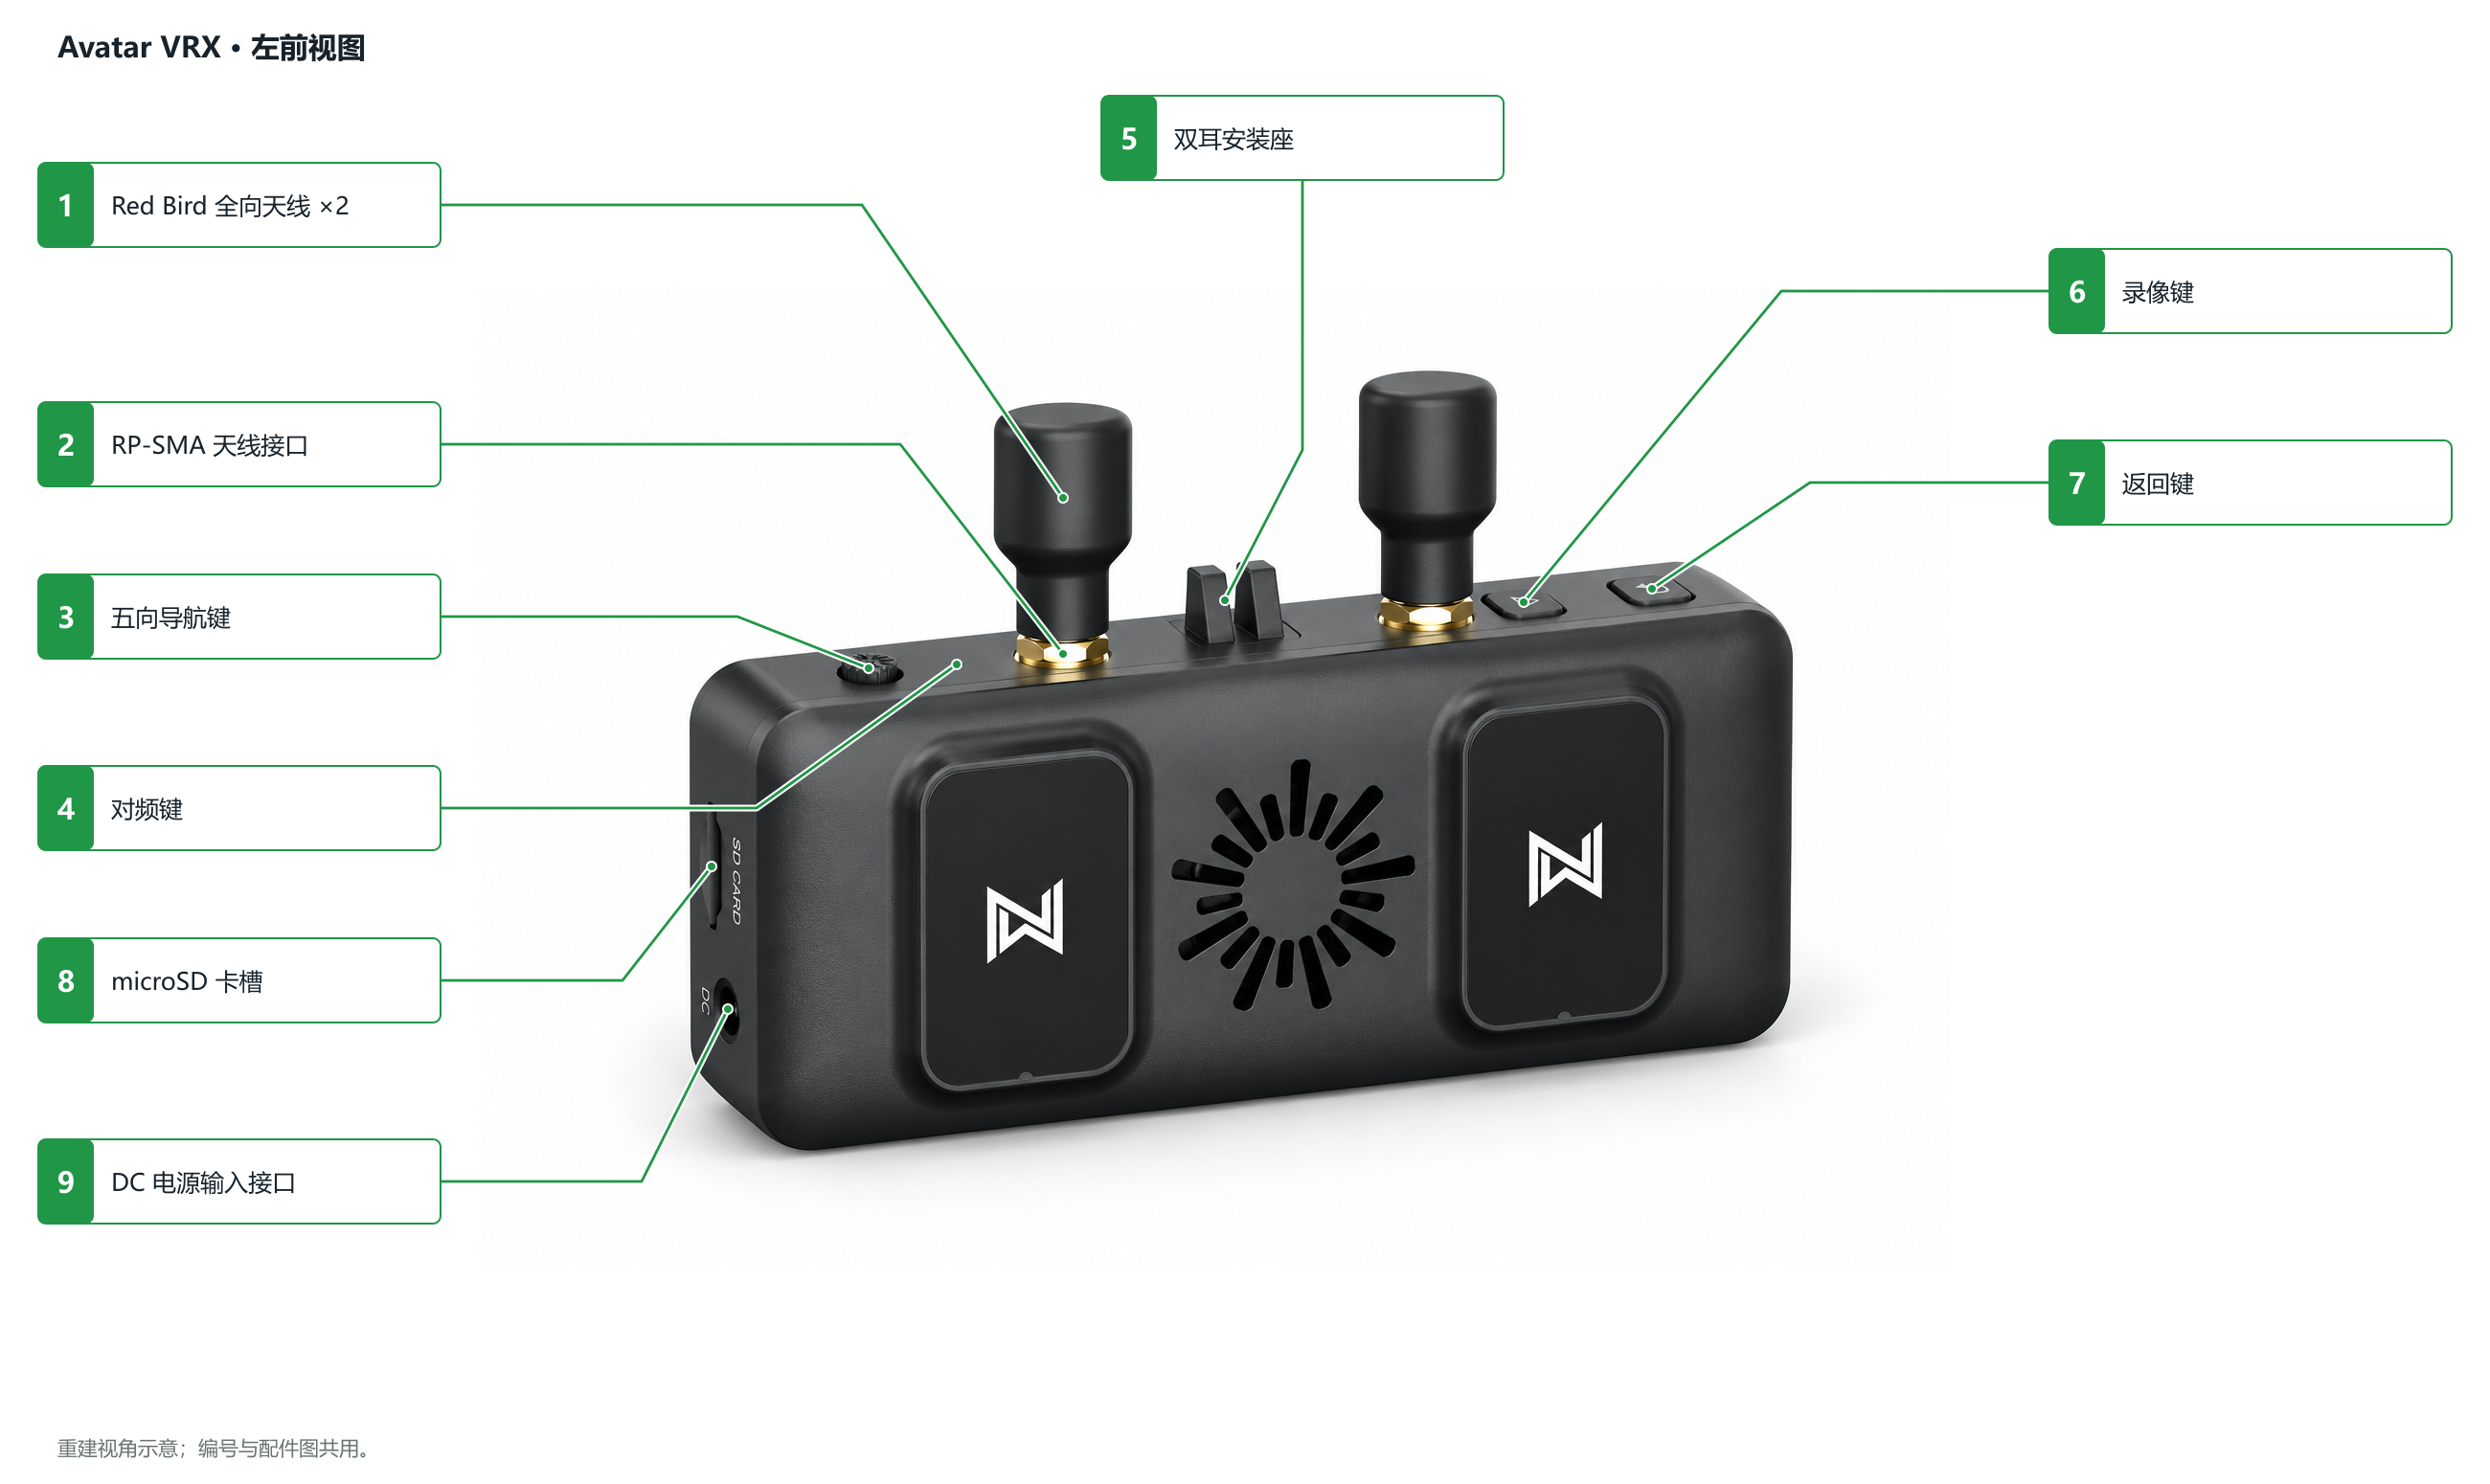
¶ 仰视角
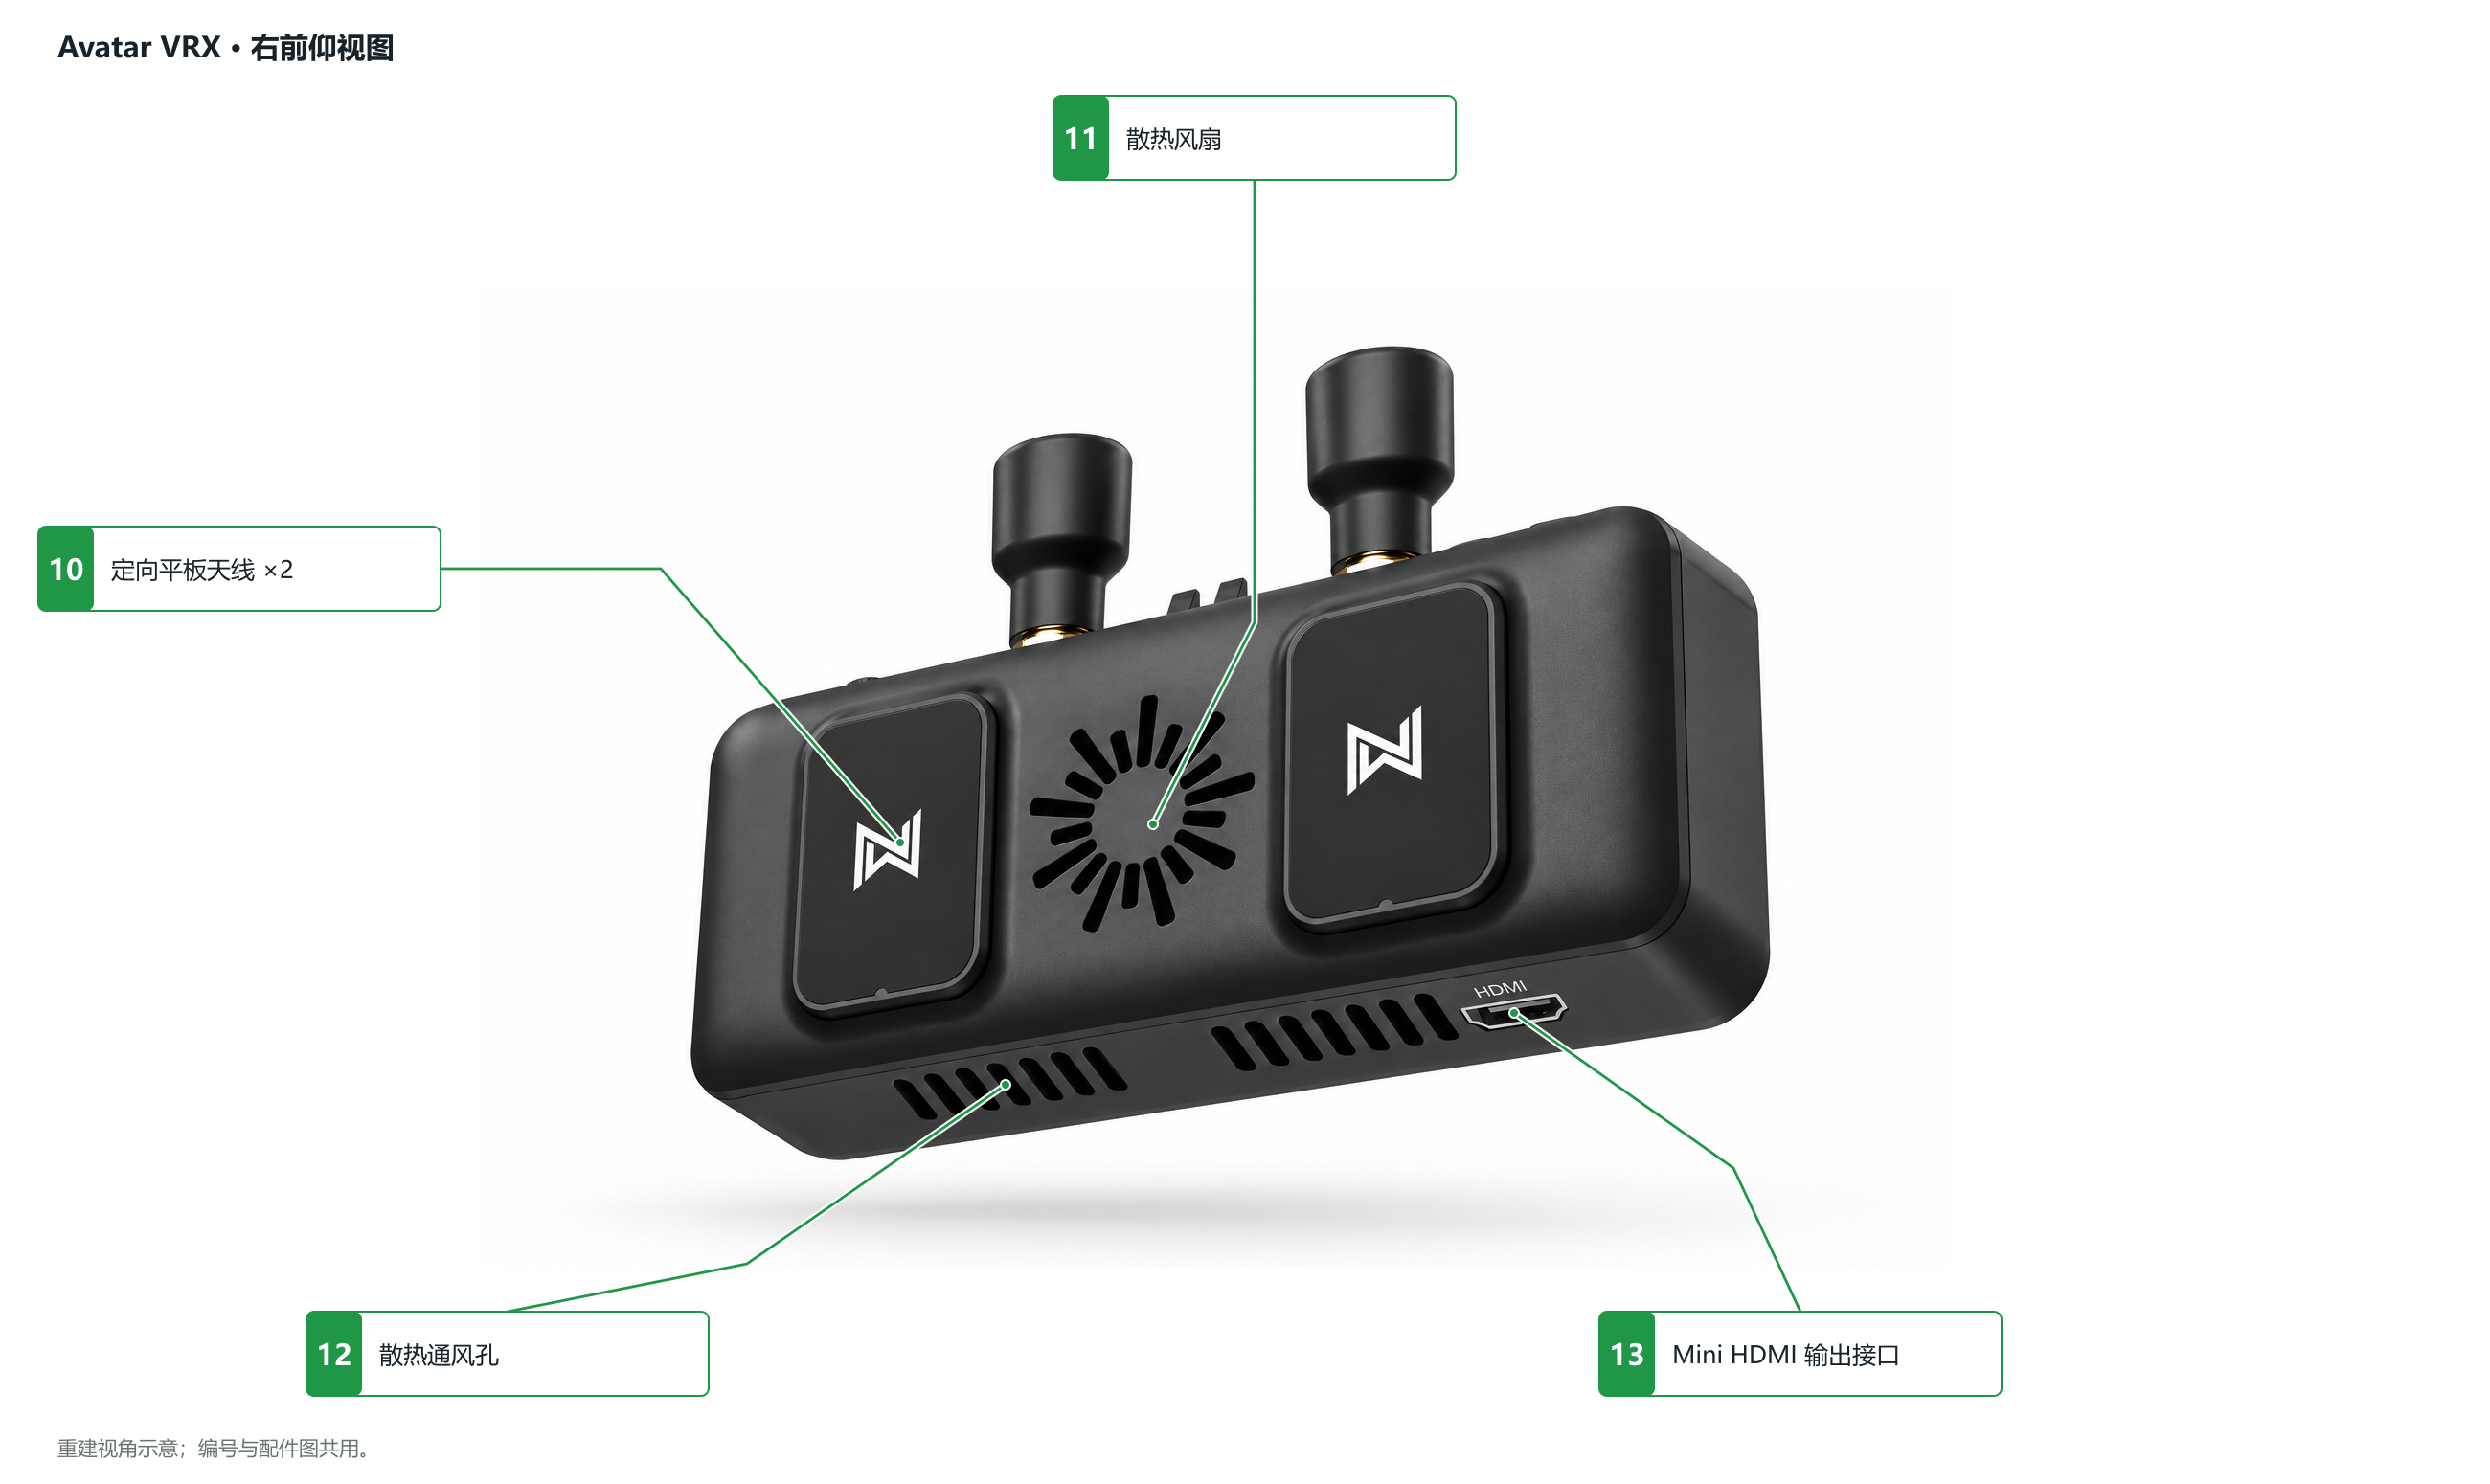
| 编号 | 中文名称 | 英文名称 | 功能说明 |
|---|---|---|---|
| 1 | Red Bird 全向天线 ×2 | Red Bird Omnidirectional Antennas ×2 | 接收图传信号,采用左旋圆极化。 |
| 2 | RP-SMA 天线接口 | RP-SMA Antenna Connector | 连接可拆卸的外置天线。 |
| 3 | 五向导航键 | 5-Way Navigation Button | 移动菜单选项,按下中键确认。 |
| 4 | 对频键 | Bind Button | 启动接收机与兼容图传发射端的配对。 |
| 5 | 双耳安装座 | Two-Prong Mount | 与兼容支架连接,固定接收机。 |
| 6 | 录像键 | Record Button | 开始或停止录像。 |
| 7 | 返回键 | Back Button | 返回上一级菜单或退出当前模式。 |
| 8 | microSD 卡槽 | microSD Card Slot | 插入存储卡,保存录像或加载固件升级文件。 |
| 9 | DC 电源输入接口 | DC Power Input | 连接外部直流电源。 |
| 10 | 定向平板天线 ×2 | Directional Patch Antennas ×2 | 增强天线朝向区域的图传信号接收。 |
| 11 | 散热风扇 | Cooling Fan | 位于正面格栅内部,帮助设备散热。 |
| 12 | 散热通风孔 | Cooling Vents | 为散热气流提供通道。 |
| 13 | Mini HDMI 输出接口 | Mini HDMI Output | 向兼容眼镜或显示器输出视频。 |
| 14 | Avatar VRX 接收机 | Avatar VRX Receiver | 接收并解码兼容的 Avatar 图传信号。 |
| 15 | 包装盒 | Product Box | 用于产品包装及运输保护。 |
| 16 | HDMI 连接线 | HDMI Cable | 连接接收机与兼容显示设备。 |
| 17 | 一分二 DC 电源线 | 1-to-2 DC Power Splitter Cable | 将一路直流电源分接至两个兼容设备。 |
| 18 | 双面胶贴 | Double-Sided Adhesive Pads | 用于粘贴固定设备。 |
| 19 | 内六角扳手 | Hex Keys | 用于拆装匹配的内六角螺丝。 |
| 20 | 安装螺丝与螺母 | Mounting Screw and Nut | 用于紧固安装连接处。 |
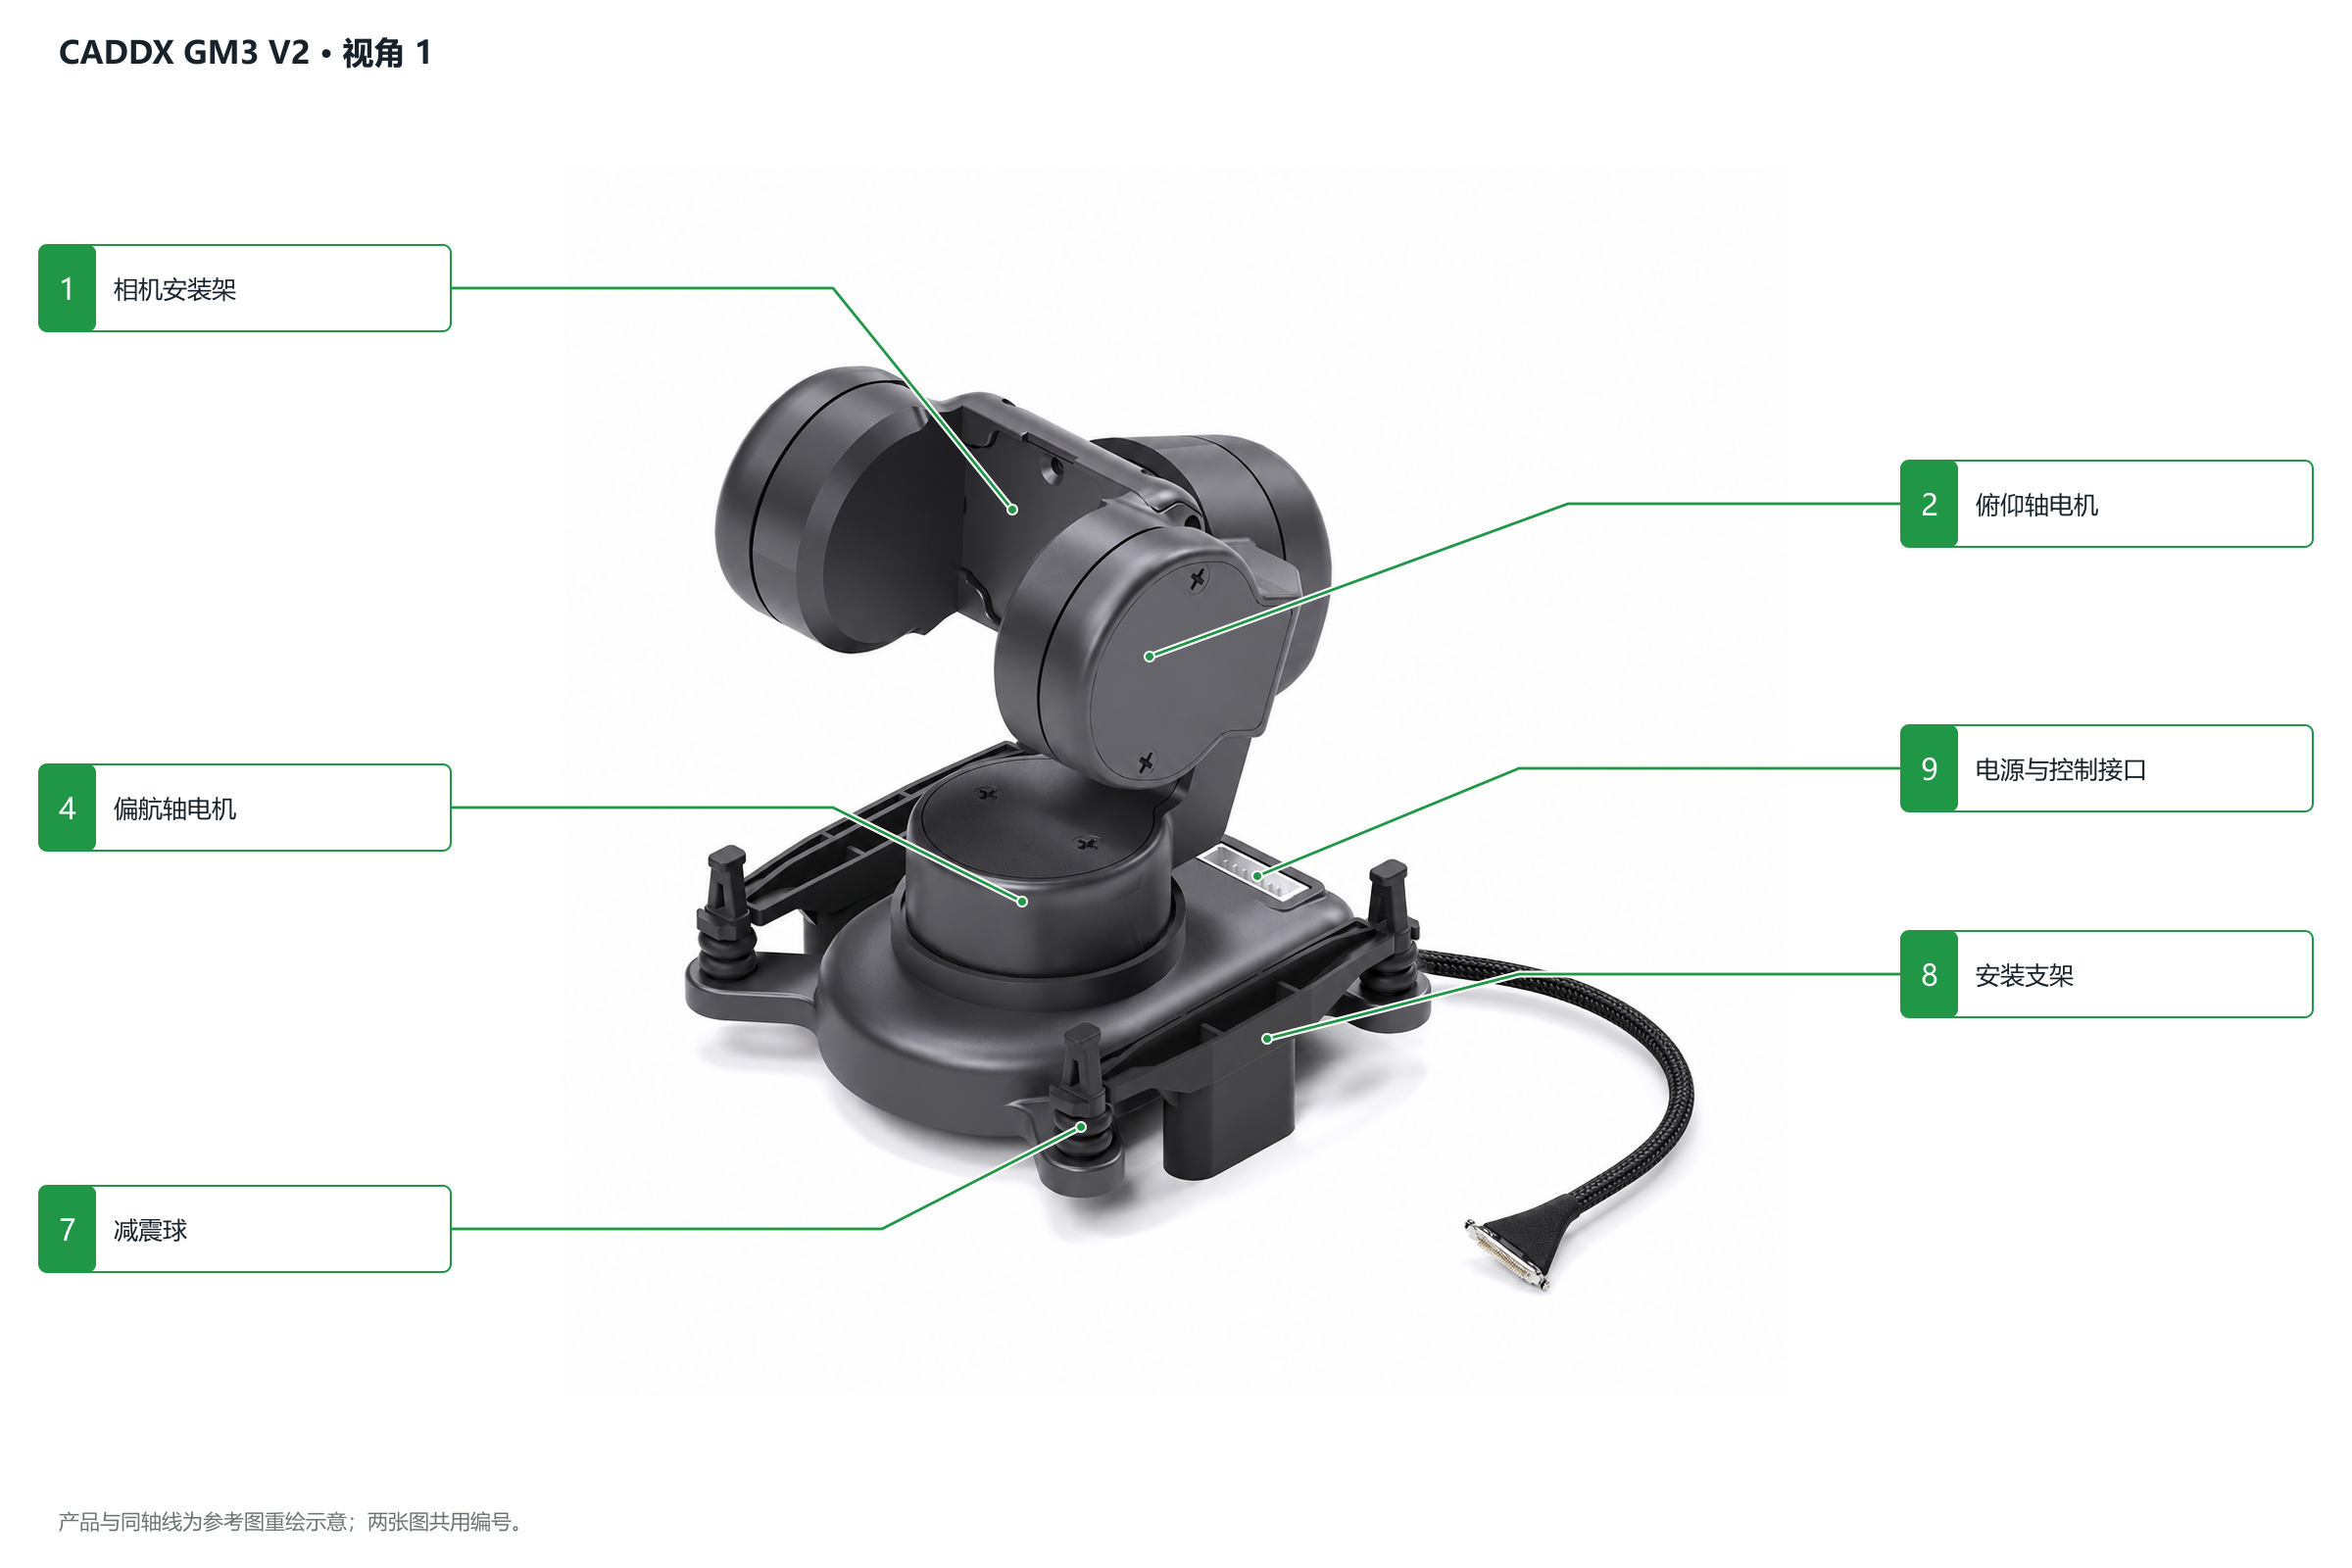
¶ CADDXFPV Gimbal GM3 V2
¶ 主视角
¶ 后视角
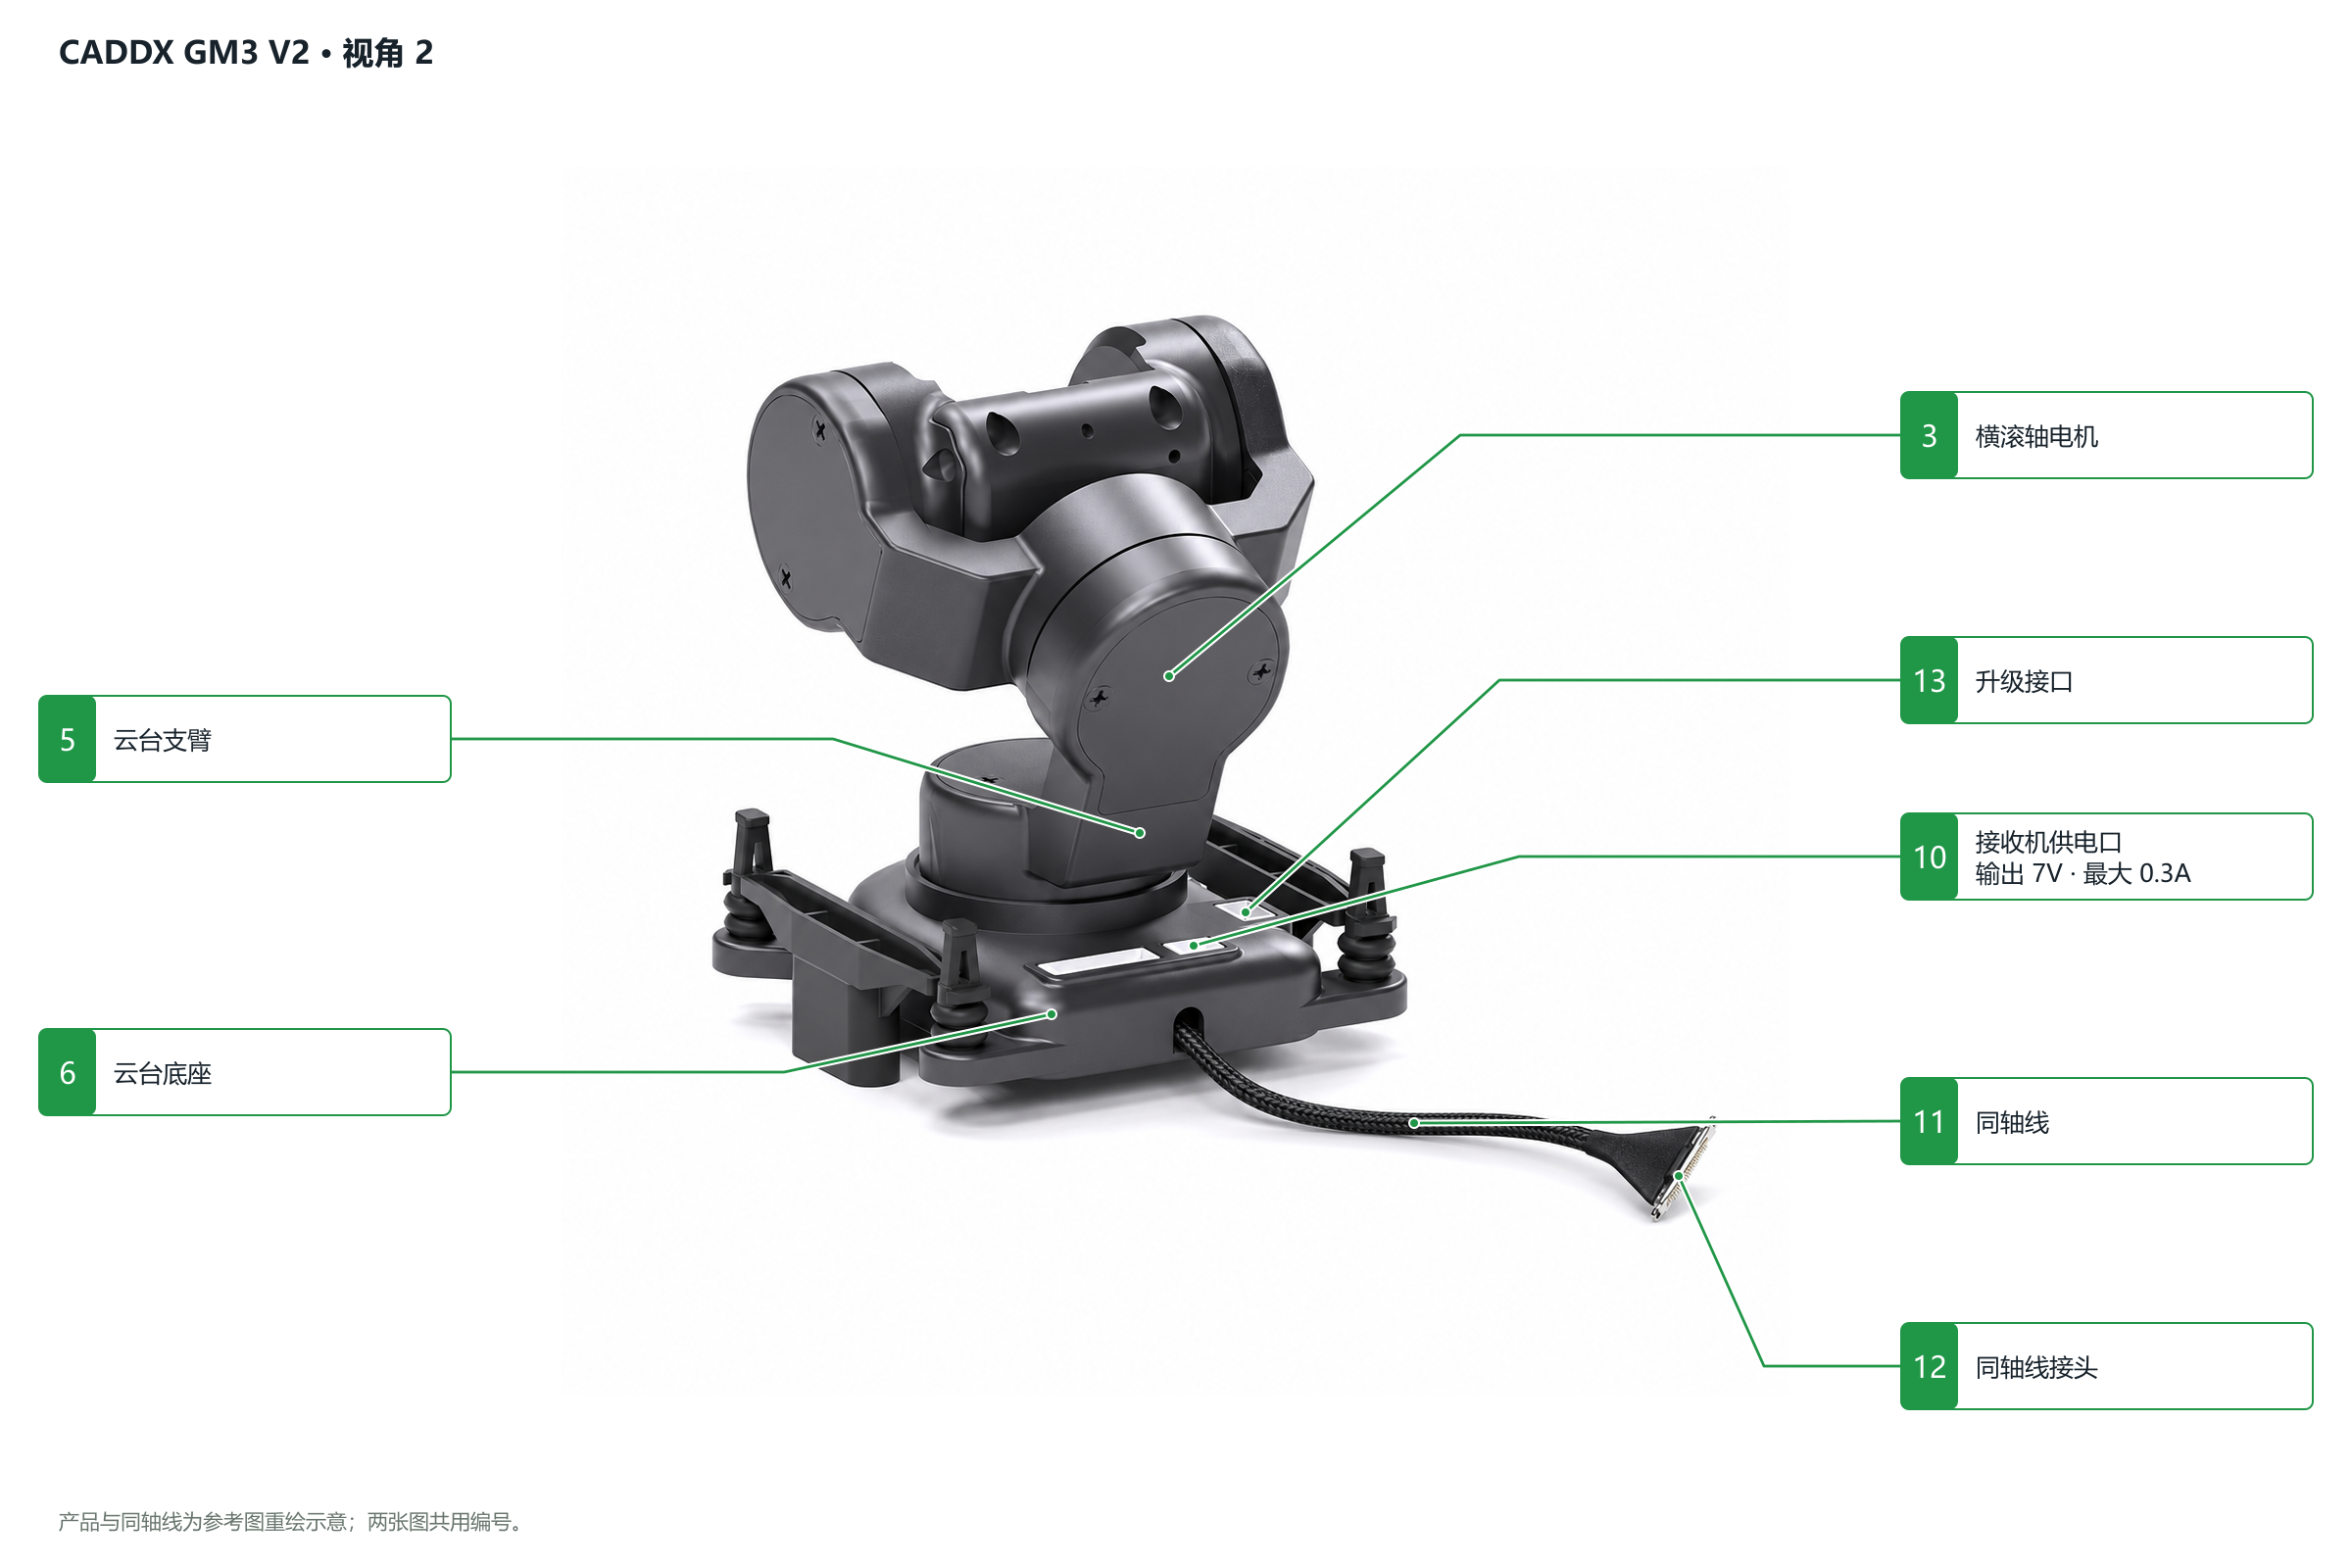
| 编号 | 中文名称 | 英文名称 | 功能说明 |
|---|---|---|---|
| 1 | 相机安装架 | Camera Mount | 固定相机,图中未安装相机。 |
| 2 | 俯仰轴电机 | Pitch Motor | 驱动相机上下俯仰。 |
| 3 | 横滚轴电机 | Roll Motor | 补偿相机左右倾斜。 |
| 4 | 偏航轴电机 | Yaw Motor | 驱动云台左右转向。 |
| 5 | 云台支臂 | Gimbal Arm | 连接并支撑各轴组件。 |
| 6 | 云台底座 | Gimbal Base | 承载云台及连接接口。 |
| 7 | 减震球 | Vibration Damping Ball | 减少载具振动传递至云台。 |
| 8 | 安装支架 | Mounting Bracket | 将云台安装到载具上。 |
| 9 | 电源与控制接口 | Power and Control Port | 用于云台供电及接入控制信号。 |
| 10 | 接收机供电口 | Receiver Power Output | 为接收机供电,输出 7V,最大电流 0.3A。 |
| 11 | 同轴线 | Coaxial Cable | 连接云台与兼容图传模块,传输相机信号。 |
| 12 | 同轴线接头 | Coaxial Cable Connector | 连接兼容图传模块的相机接口。 |
| 13 | 升级接口 | Firmware Upgrade Port | 用于固件升级及遥控配置,引脚为 TX、RX、GND。 |
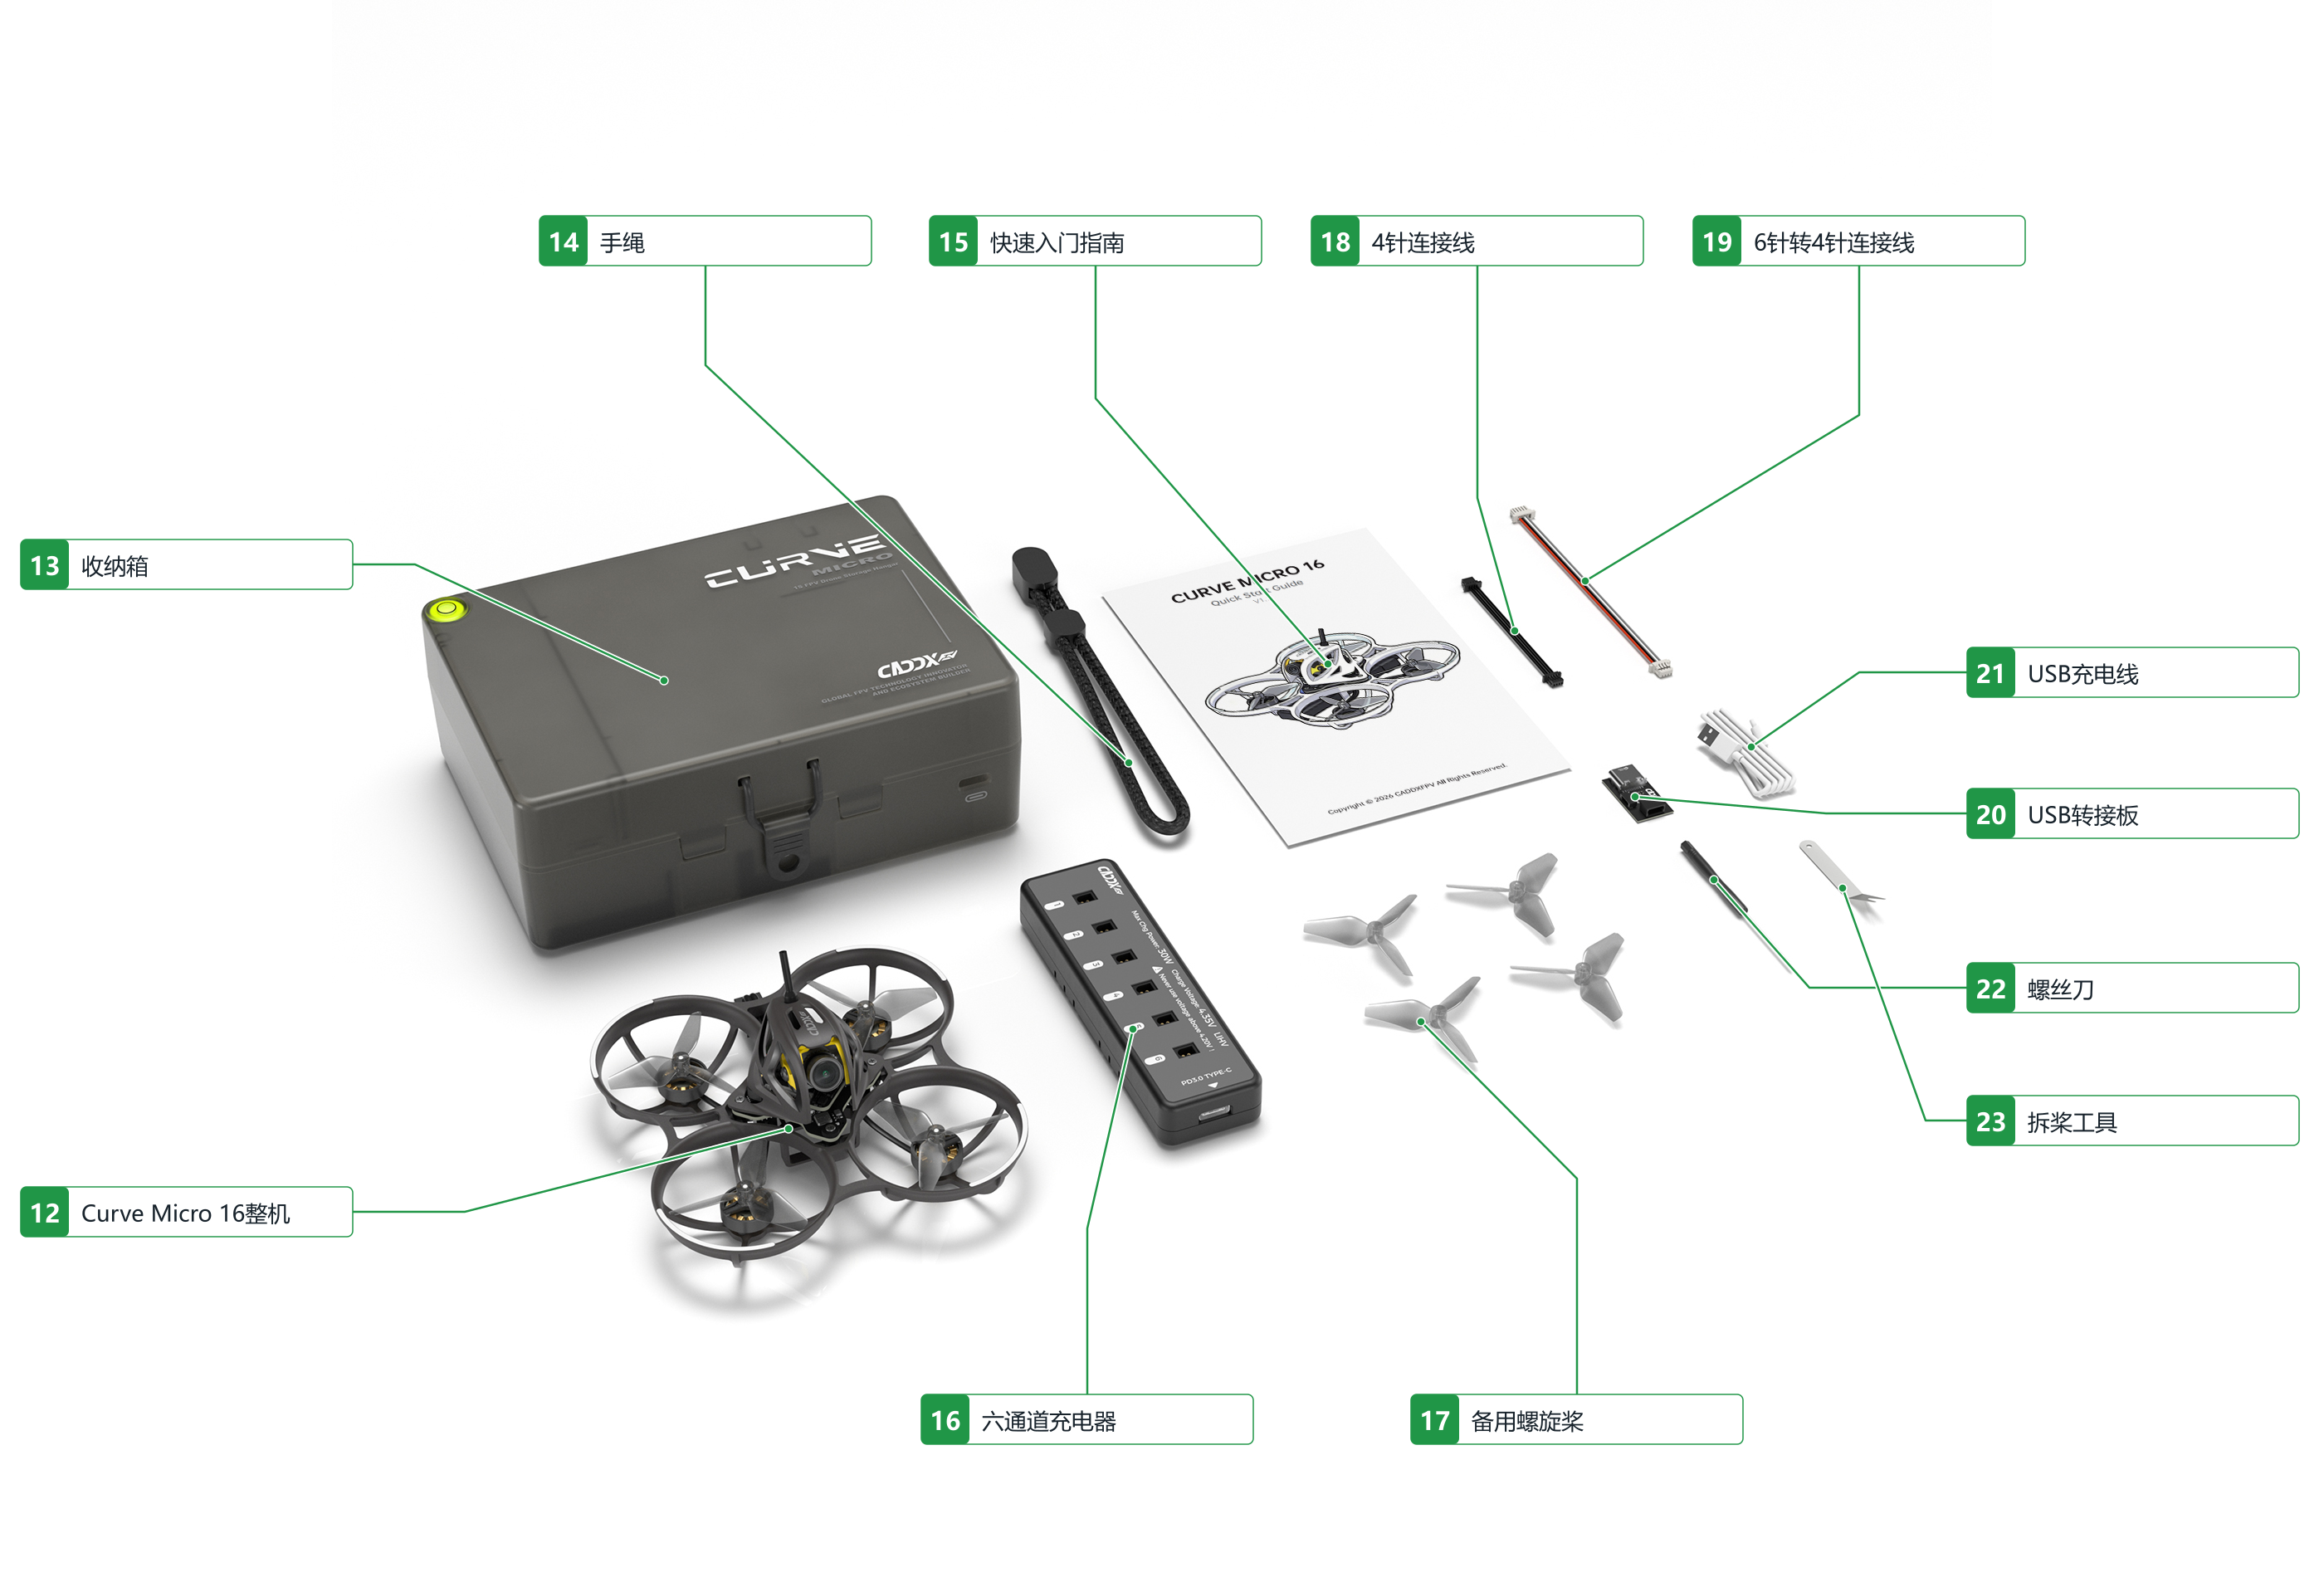
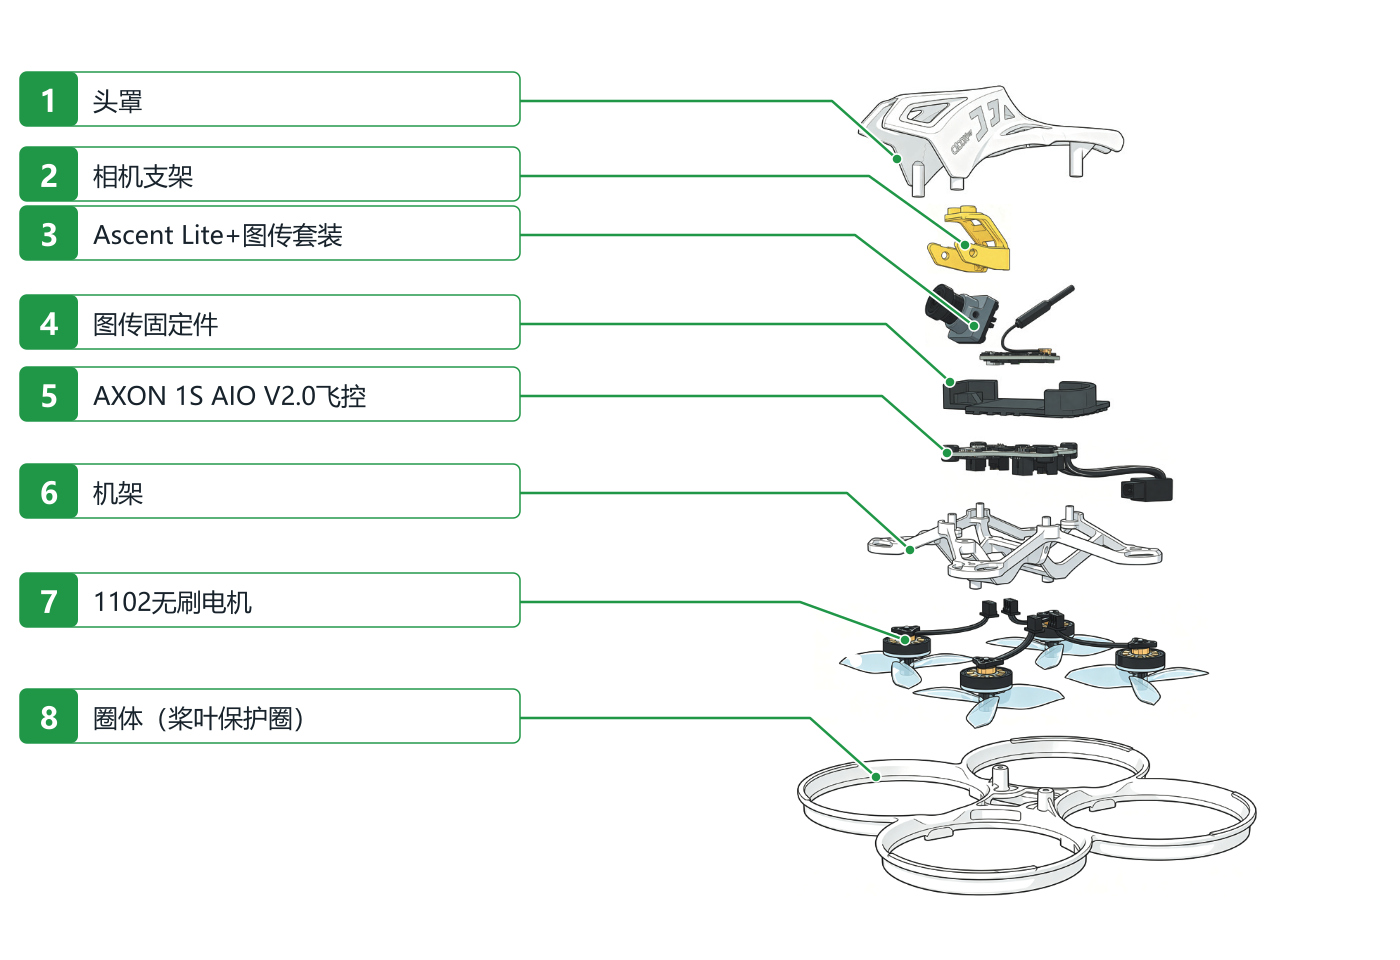
¶ CADDXFPV Curve Micro C16
¶ 清单图
¶ 爆炸图
¶ 主视角
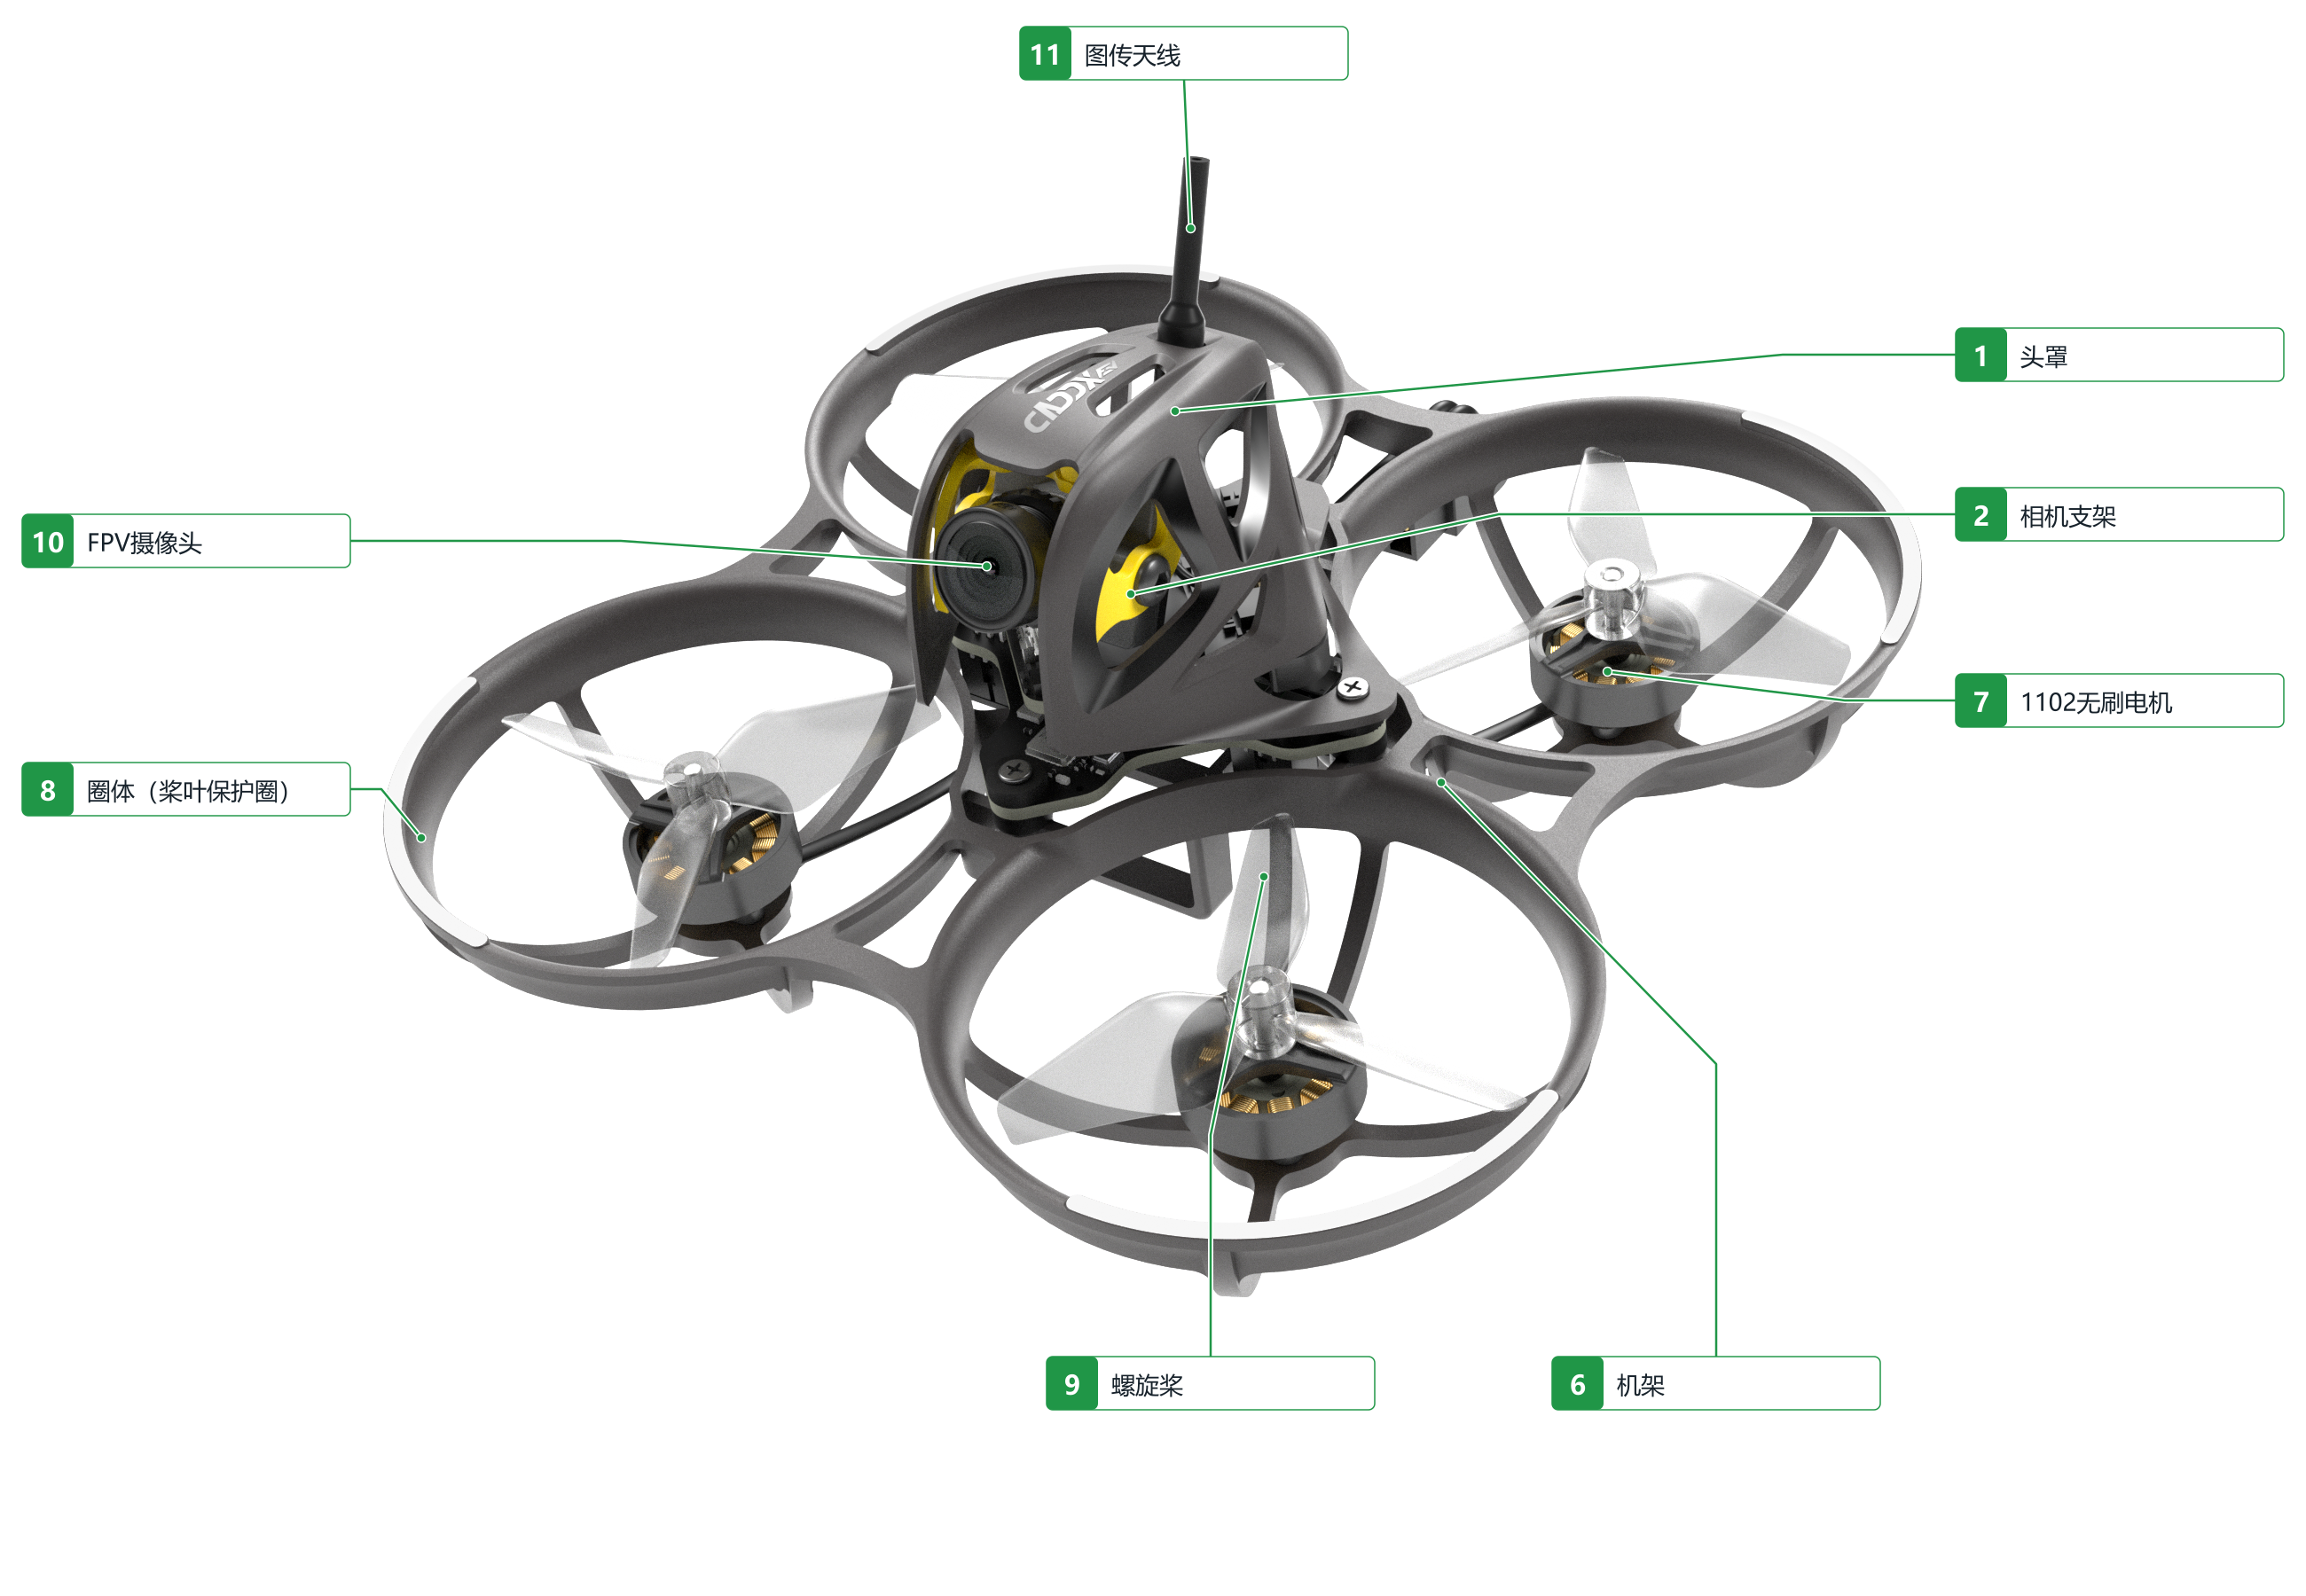
| 编号 | 部件名称 | 功能说明 |
|---|---|---|
| 1 | 头罩 | 保护摄像头及机身内部元件。 |
| 2 | 相机支架 | 用于安装和固定摄像头。 |
| 3 | Ascent Lite+ 图传套装 | 包含摄像头、图传模块及天线,用于采集并无线传输画面。 |
| 4 | 图传固定件 | 用于安装和固定图传模块。 |
| 5 | AXON 1S AIO V2.0 飞控 | 集成飞行控制、电调及接收机功能。 |
| 6 | 机架 | 承载并连接机身各部件。 |
| 7 | 1102 无刷电机 | 驱动螺旋桨旋转。 |
| 8 | 圈体(桨叶保护圈) | 围绕螺旋桨,提供碰撞防护。 |
| 9 | 螺旋桨 | 由电机驱动旋转,为飞行器提供推力。 |
| 10 | FPV 摄像头 | 采集飞行视角的画面。 |
| 11 | 图传天线 | 用于图传模块的无线信号收发。 |
| 12 | Curve Micro 16 整机 | 组装完成的飞行器。 |
| 13 | 收纳箱 | 用于存放和携带飞行器及配件。 |
| 14 | 手绳 | 辅助携带收纳箱。 |
| 15 | 快速入门指南 | 提供产品设置和基本操作说明。 |
| 16 | 六通道充电器 | 为兼容的 1S 高压锂电池充电。 |
| 17 | 备用螺旋桨 | 用于替换损坏或磨损的螺旋桨。 |
| 18 | 4 针连接线 | 用于匹配的 4 针接口之间的连接。 |
| 19 | 6 针转 4 针连接线 | 用于匹配的 6 针与 4 针接口之间的连接。 |
| 20 | USB 转接板 | 用于 USB 接口转接连接。 |
| 21 | USB 充电线 | 连接充电器与 USB 电源。 |
| 22 | 螺丝刀 | 用于拆装匹配的螺丝。 |
| 23 | 拆桨工具 | 辅助将螺旋桨从电机轴上取下。 |
¶ CADDXFPV Protos RTF Kit
¶ 清单图
¶ 主视角
¶ 仰视角
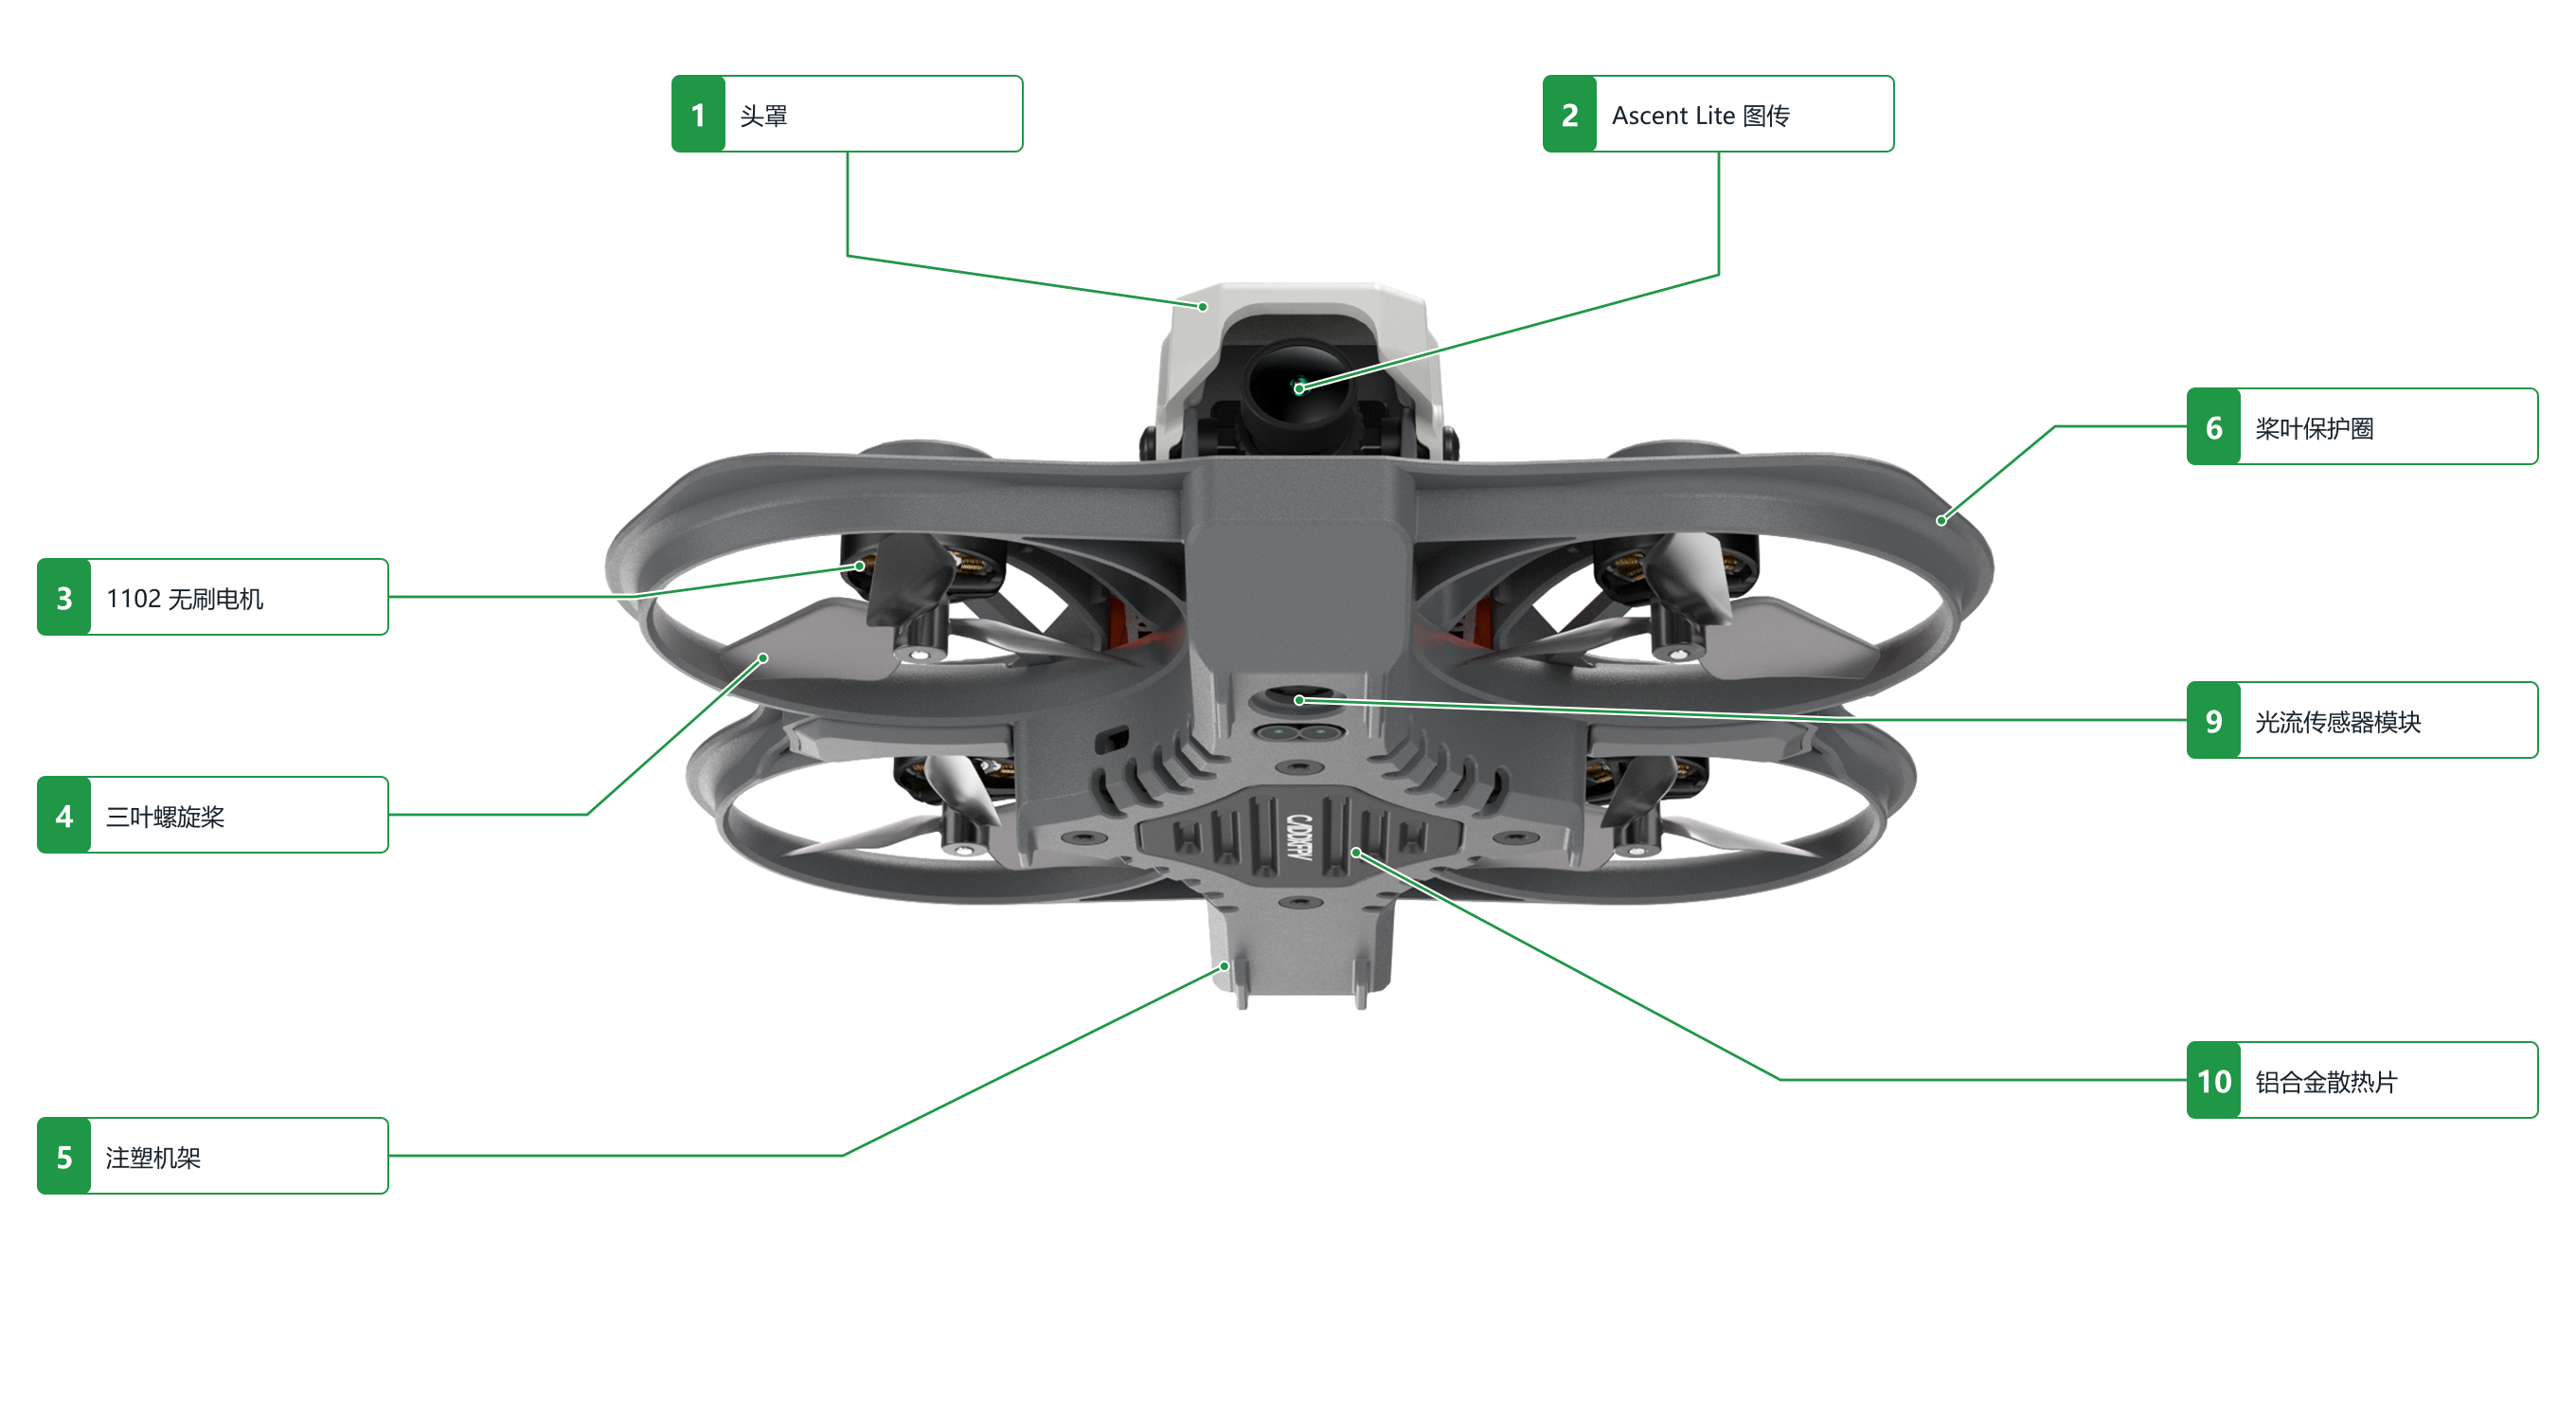
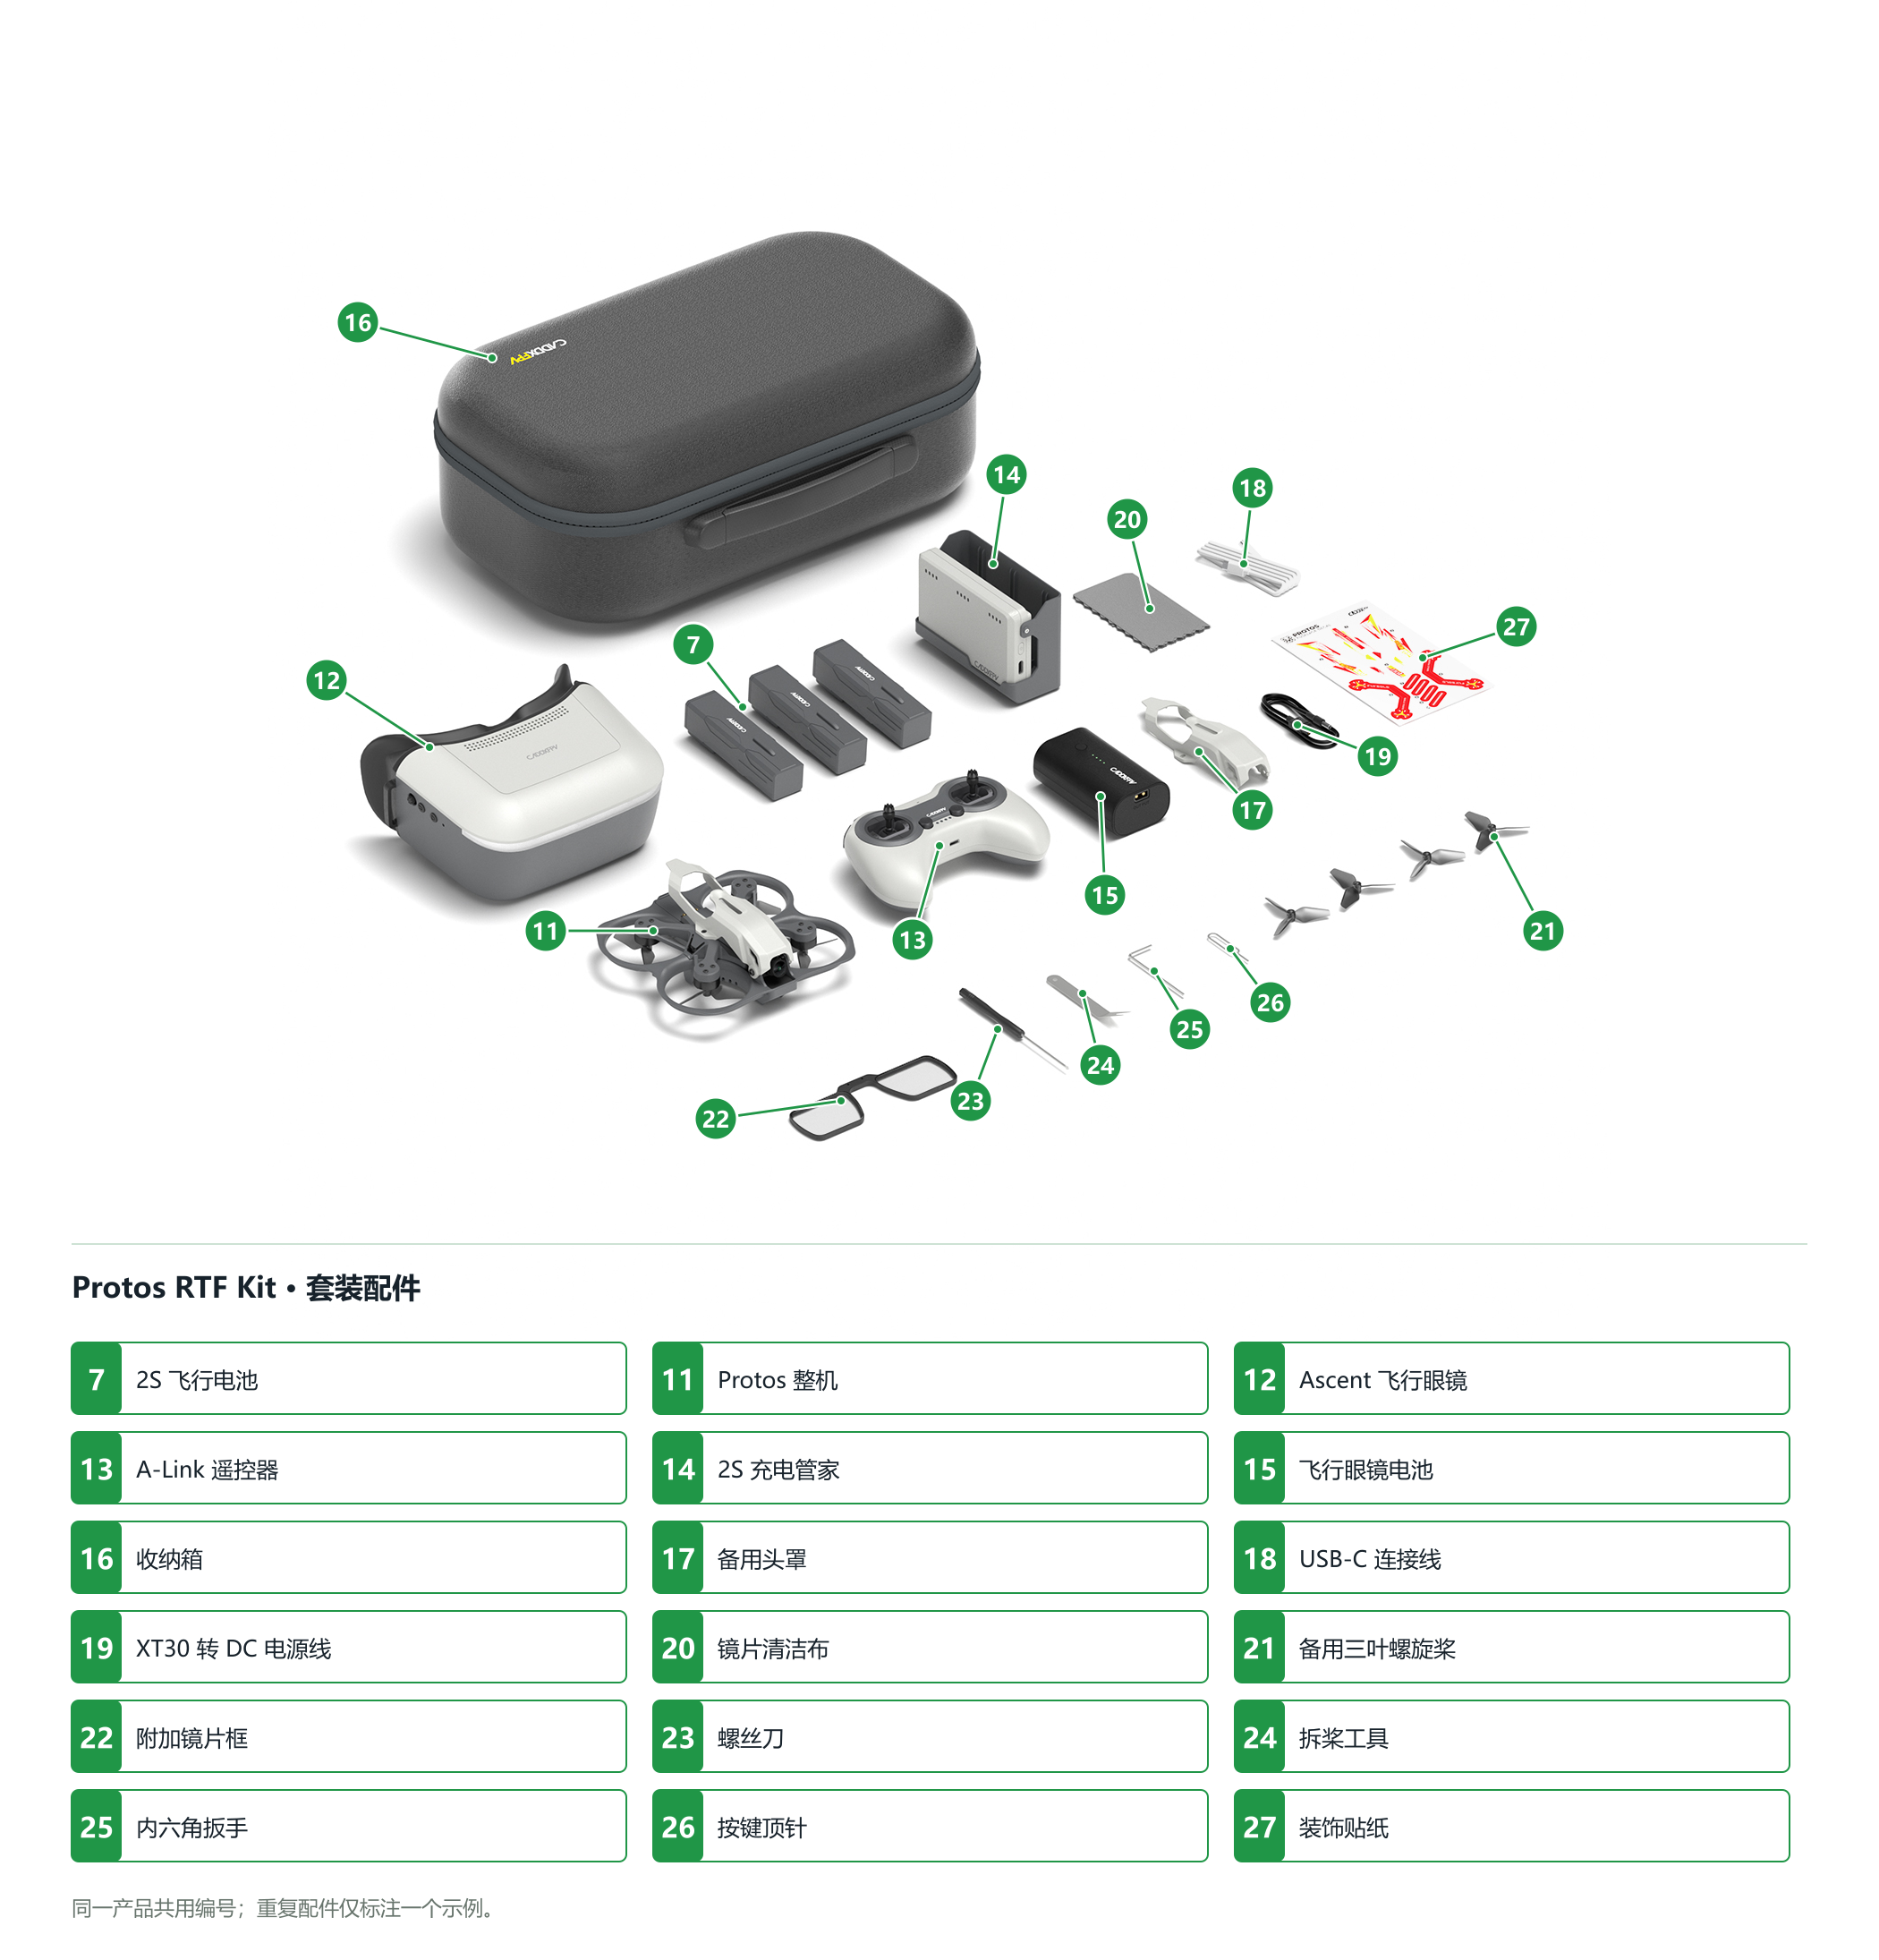
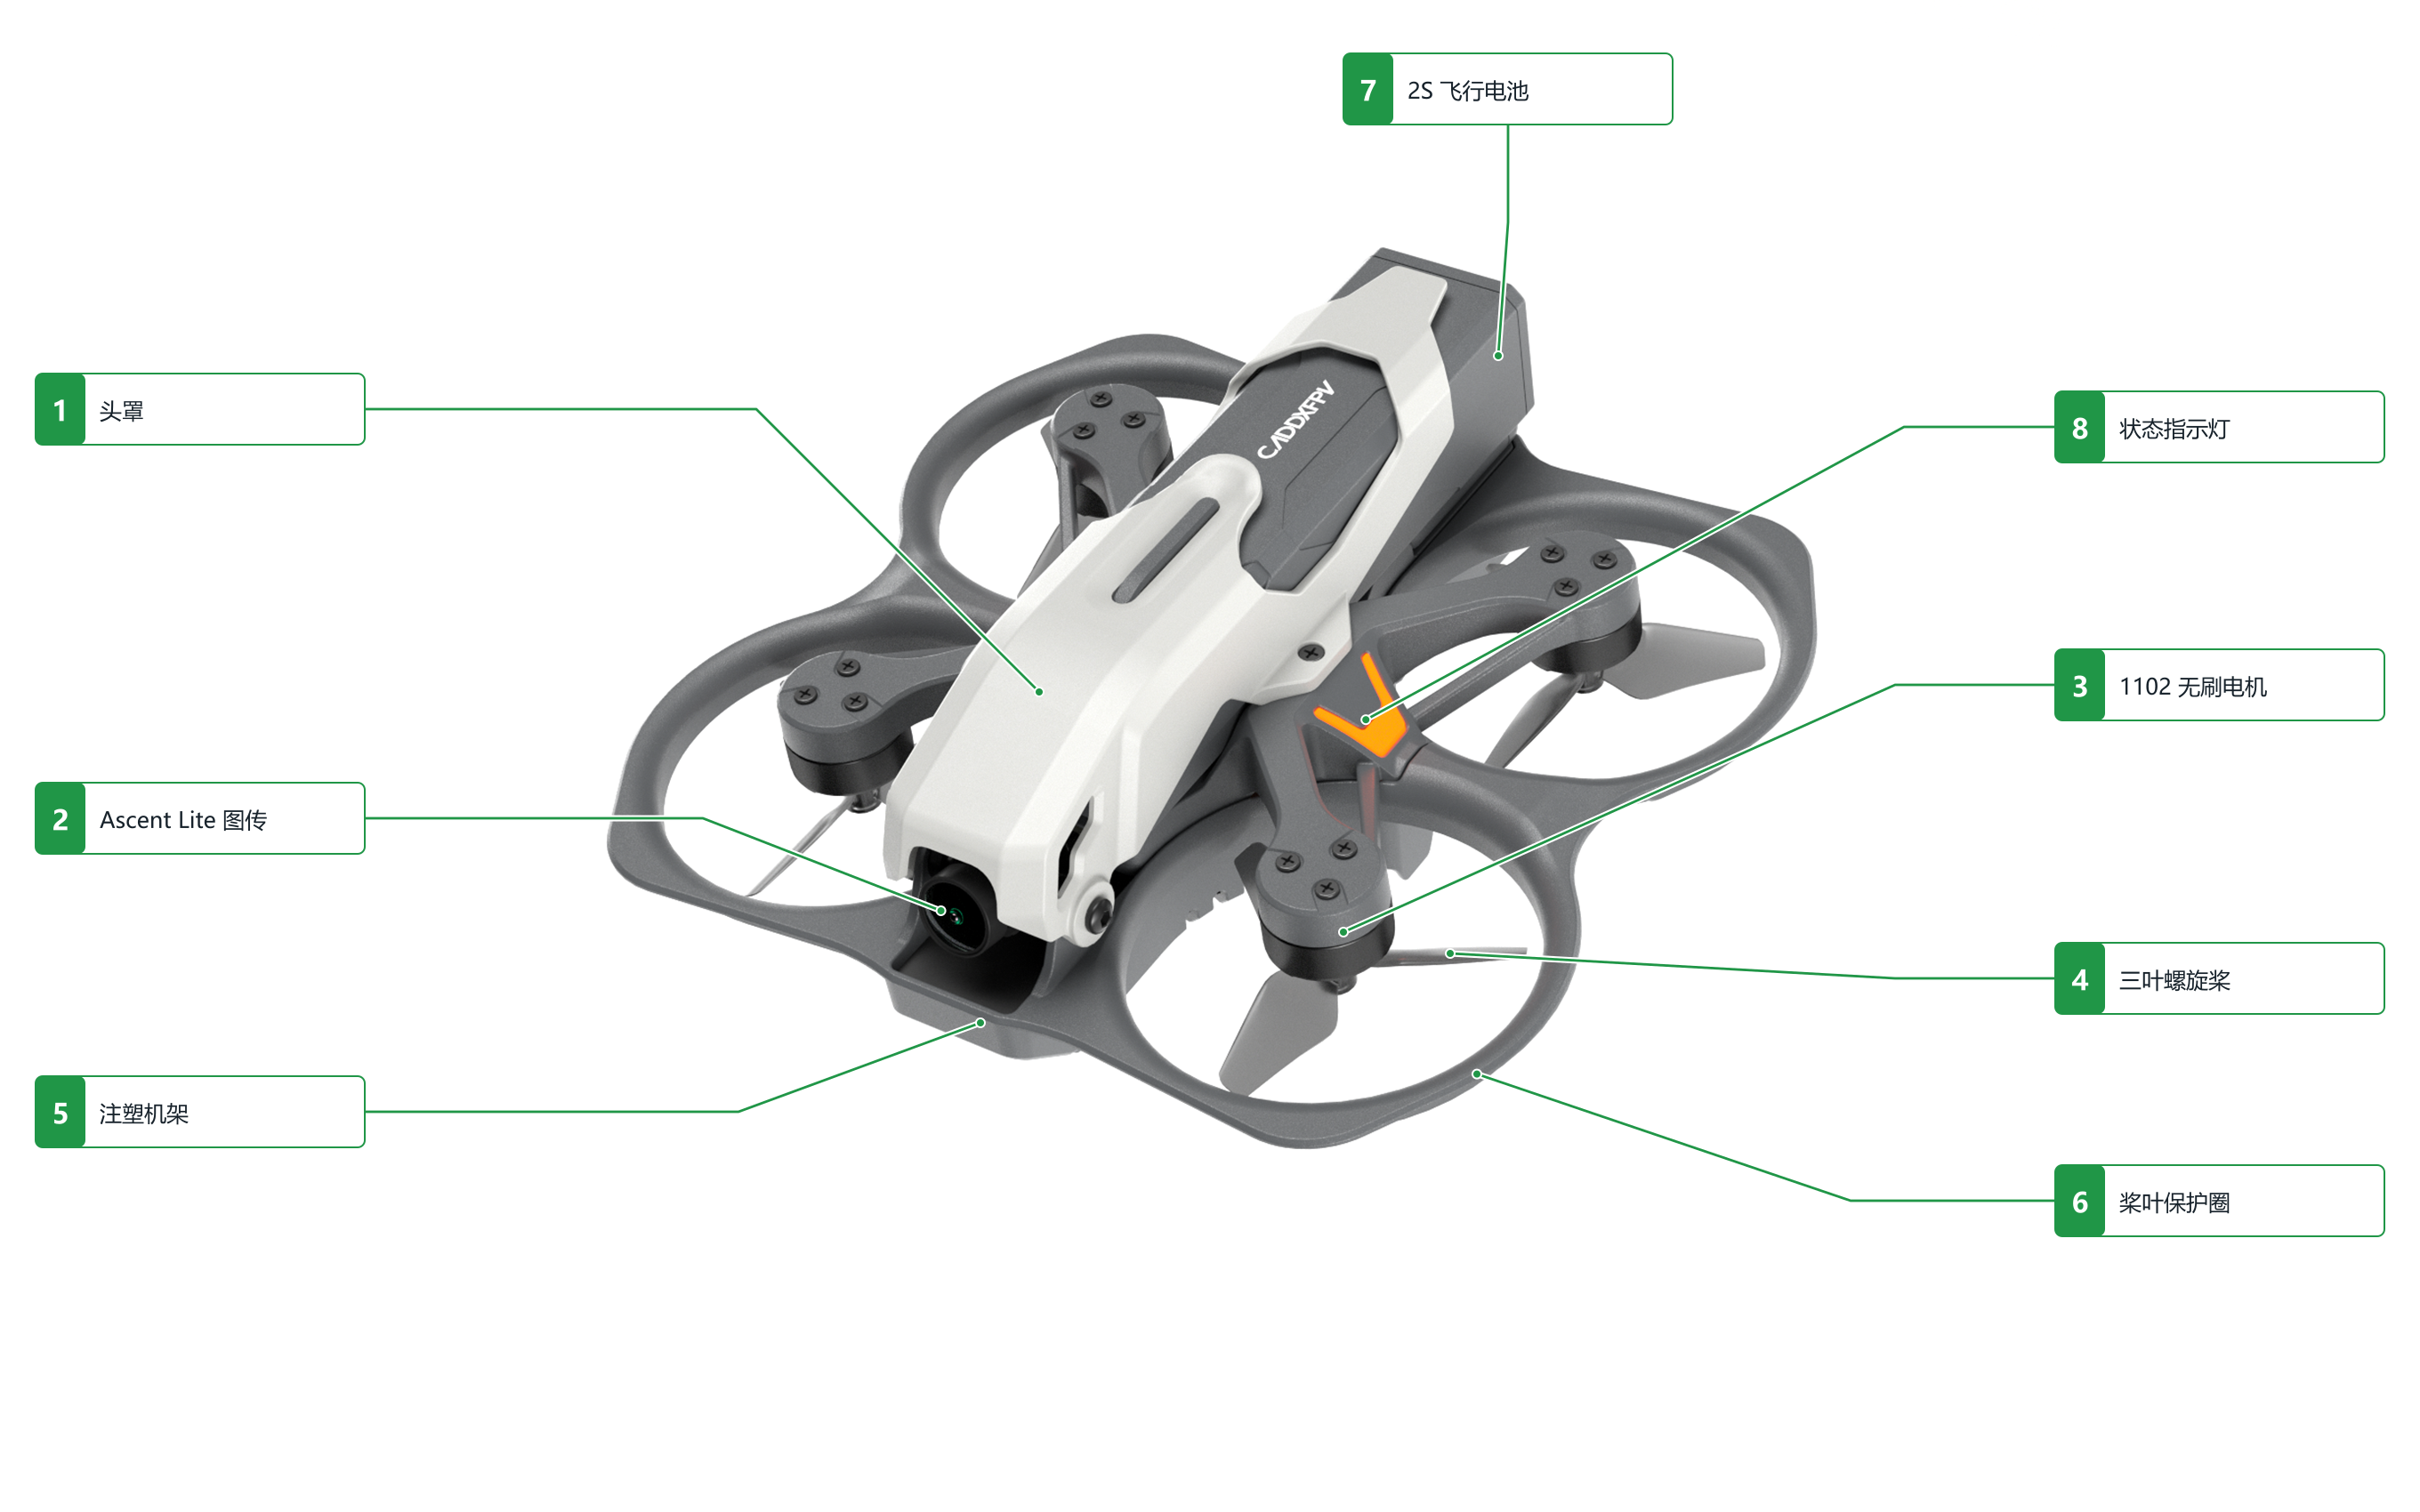
| 编号 | 部件名称 | 功能说明 |
|---|---|---|
| 1 | 头罩 | 保护摄像头及机身内部元件。 |
| 2 | Ascent Lite 图传 | 采集飞行画面,并无线传输至兼容的飞行眼镜。 |
| 3 | 1102 无刷电机 | 驱动螺旋桨旋转。 |
| 4 | 三叶螺旋桨 | 由电机驱动旋转,为飞行器提供推力。 |
| 5 | 注塑机架 | 承载并连接机身各部件。 |
| 6 | 桨叶保护圈 | 围绕螺旋桨,提供碰撞防护。 |
| 7 | 2S 飞行电池 | 为飞行器供电;套装图中展示三块。 |
| 8 | 状态指示灯 | 通过灯光颜色和闪烁状态显示飞行模式及设备状态。 |
| 9 | 光流传感器模块 | 感知下方地面运动,配合测距功能辅助定点悬停。 |
| 10 | 铝合金散热片 | 帮助散出内部电子元件工作时产生的热量。 |
| 11 | Protos 整机 | 组装完成的飞行器。 |
| 12 | Ascent 飞行眼镜 | 接收并显示飞行器传回的画面。 |
| 13 | A-Link 遥控器 | 发送操控指令,控制飞行器动作及模式。 |
| 14 | 2S 充电管家 | 为匹配的飞行电池依次充电,并支持存储模式。 |
| 15 | 飞行眼镜电池 | 通过电源线为飞行眼镜供电。 |
| 16 | 收纳箱 | 用于存放和携带飞行器、眼镜、遥控器及配件。 |
| 17 | 备用头罩 | 用于替换损坏或磨损的头罩。 |
| 18 | USB-C 连接线 | 连接匹配设备的 USB-C 接口,用于充电或数据连接。 |
| 19 | XT30 转 DC 电源线 | 连接飞行眼镜电池与眼镜的电源接口。 |
| 20 | 镜片清洁布 | 用于擦拭镜片表面的灰尘和污迹。 |
| 21 | 备用三叶螺旋桨 | 用于替换损坏或磨损的螺旋桨。 |
| 22 | 附加镜片框 | 用于安装适配镜片,并固定于飞行眼镜内部。 |
| 23 | 螺丝刀 | 用于拆装匹配的螺丝。 |
| 24 | 拆桨工具 | 辅助将螺旋桨从电机轴上取下。 |
| 25 | 内六角扳手 | 用于拆装匹配的内六角螺丝。 |
| 26 | 按键顶针 | 用于按压凹入孔内的小型按键。 |
| 27 | 装饰贴纸 | 用于装饰机身或配件外观。 |
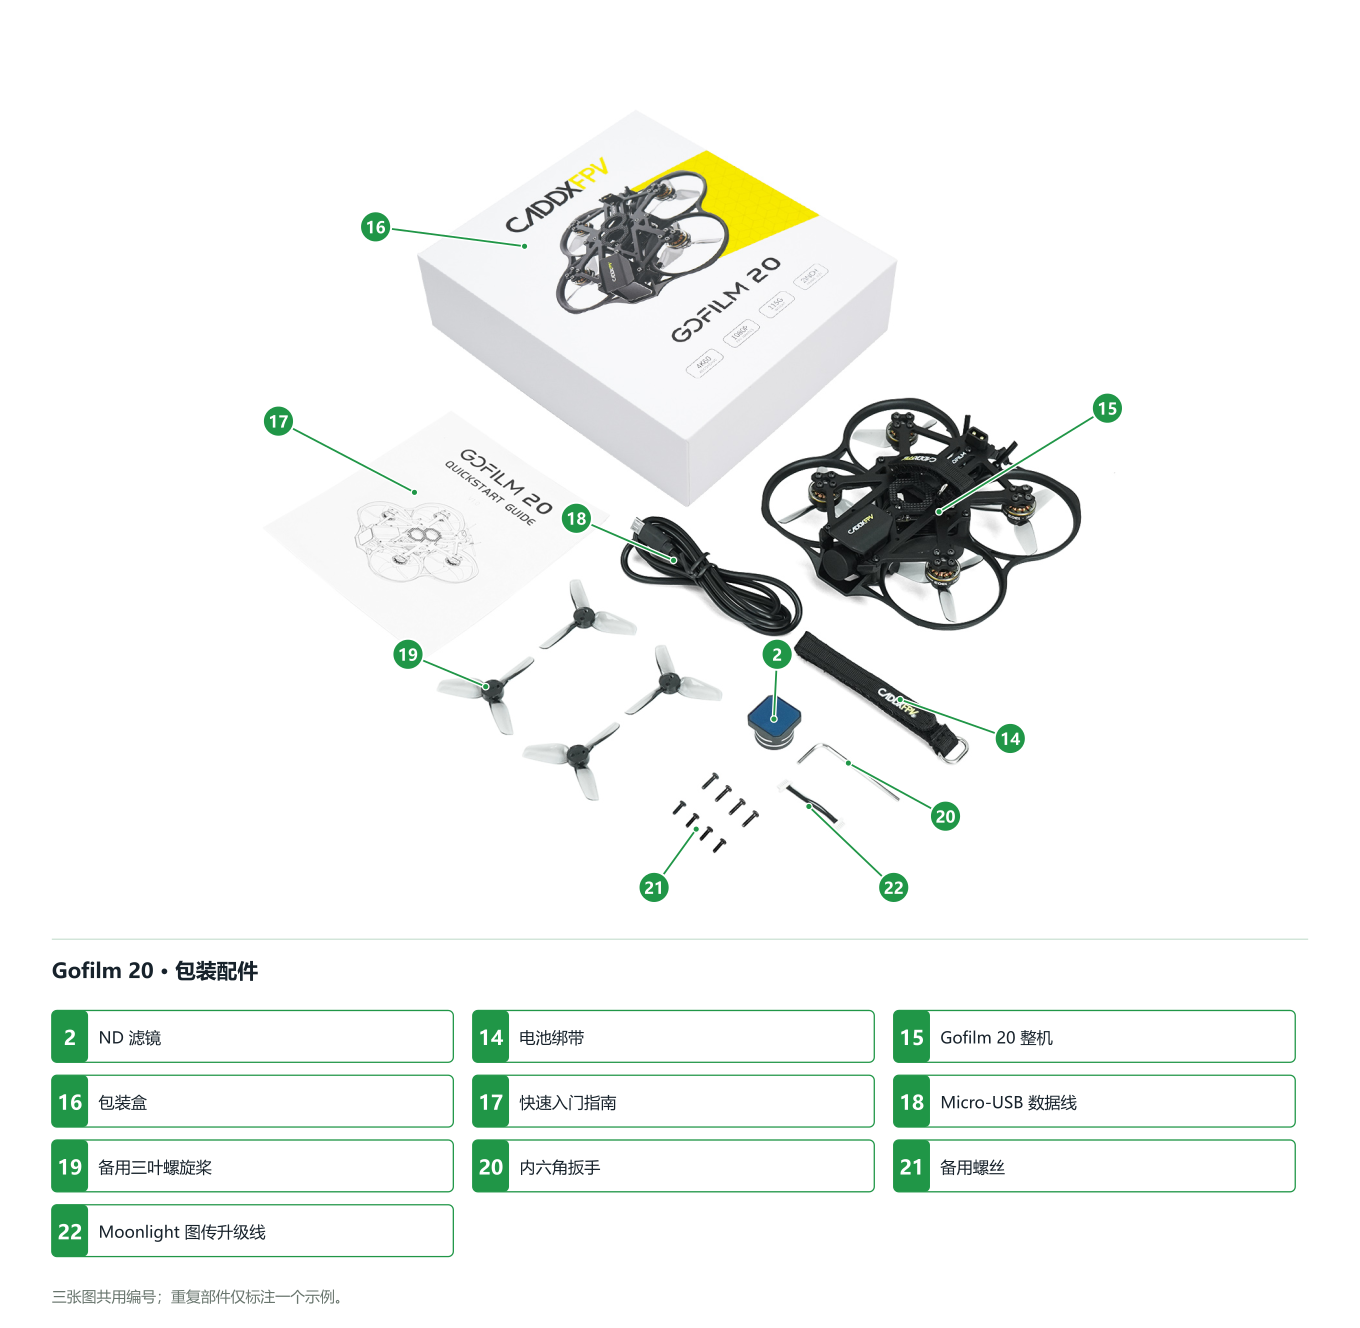
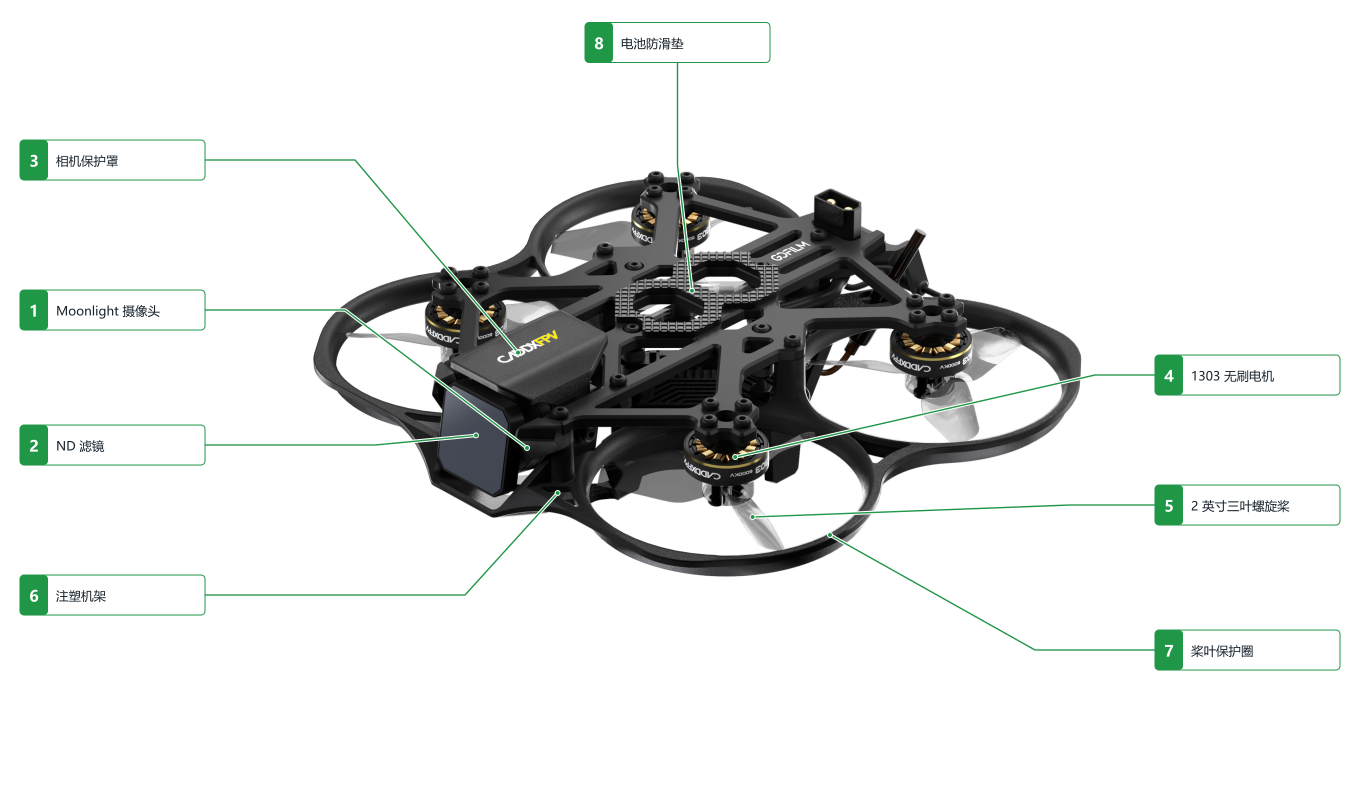
¶ CADDXFPV Gofilm 20
¶ 清单图
¶ 前视角
¶ 后视角
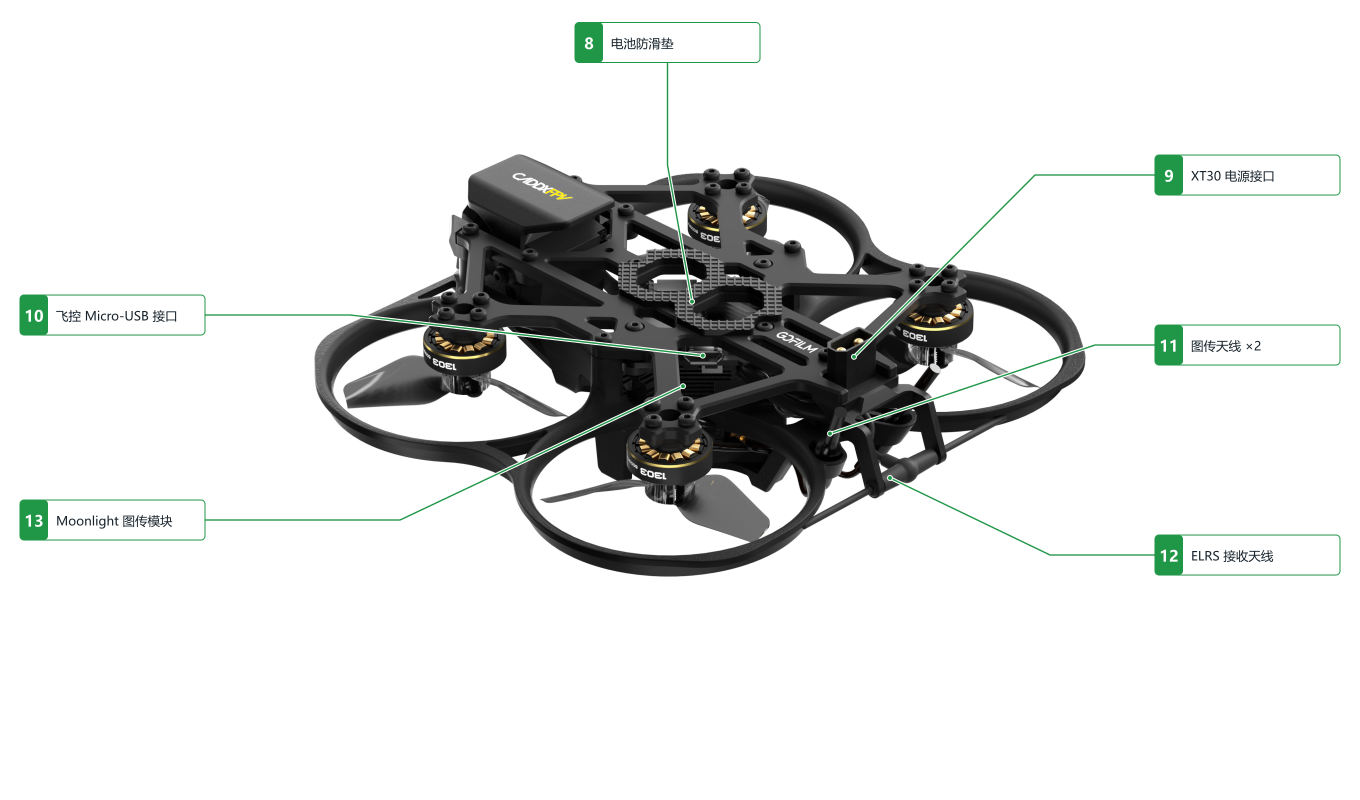
| 编号 | 部件名称 | 功能说明 |
|---|---|---|
| 1 | Moonlight 摄像头 | 采集飞行视角画面,配合 Moonlight 系统进行图传与录像。 |
| 2 | ND 滤镜 | 减少进入镜头的光量,便于在明亮环境下调整曝光。 |
| 3 | 相机保护罩 | 覆盖并保护摄像头上部。 |
| 4 | 1303 无刷电机 | 驱动螺旋桨旋转。 |
| 5 | 2 英寸三叶螺旋桨 | 旋转时为飞行器提供推力。 |
| 6 | 注塑机架 | 承载并连接机身各部件。 |
| 7 | 桨叶保护圈 | 围绕螺旋桨,提供碰撞防护。 |
| 8 | 电池防滑垫 | 增加电池与机架间的摩擦,配合绑带固定电池。 |
| 9 | XT30 电源接口 | 连接飞行电池,为飞行器供电。 |
| 10 | 飞控 Micro-USB 接口 | 连接电脑,用于飞控设置及维护。 |
| 11 | 图传天线 ×2 | 用于 Moonlight 图传系统的无线信号收发。 |
| 12 | ELRS 接收天线 | 接收兼容遥控器发送的控制信号。 |
| 13 | Moonlight 图传模块 | 处理并无线传输摄像头画面,支持本地录像。 |
| 14 | 电池绑带 | 将飞行电池固定在机架上。 |
| 15 | Gofilm 20 整机 | 组装完成的飞行器。 |
| 16 | 包装盒 | 用于产品包装及运输保护。 |
| 17 | 快速入门指南 | 提供产品设置与基本操作说明。 |
| 18 | Micro-USB 数据线 | 连接飞控与电脑,用于设置及数据通信。 |
| 19 | 备用三叶螺旋桨 | 用于替换损坏或磨损的螺旋桨。 |
| 20 | 内六角扳手 | 用于拆装匹配的内六角螺丝。 |
| 21 | 备用螺丝 | Spare Screws |
| 22 | Moonlight 图传升级线 | Moonlight VTX Upgrade Cable |
¶ Walksnail Ascent FPV VRX Pro
¶ 右视角
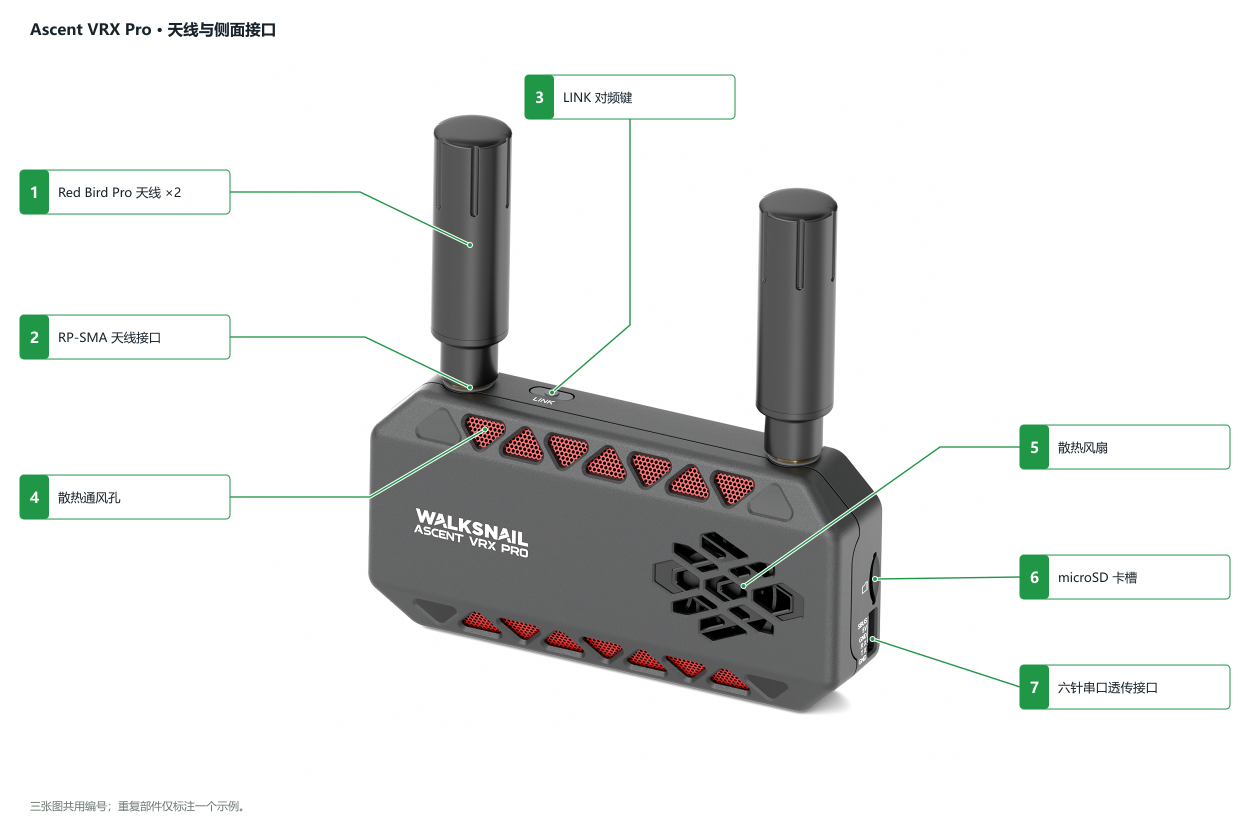
¶ 左视角
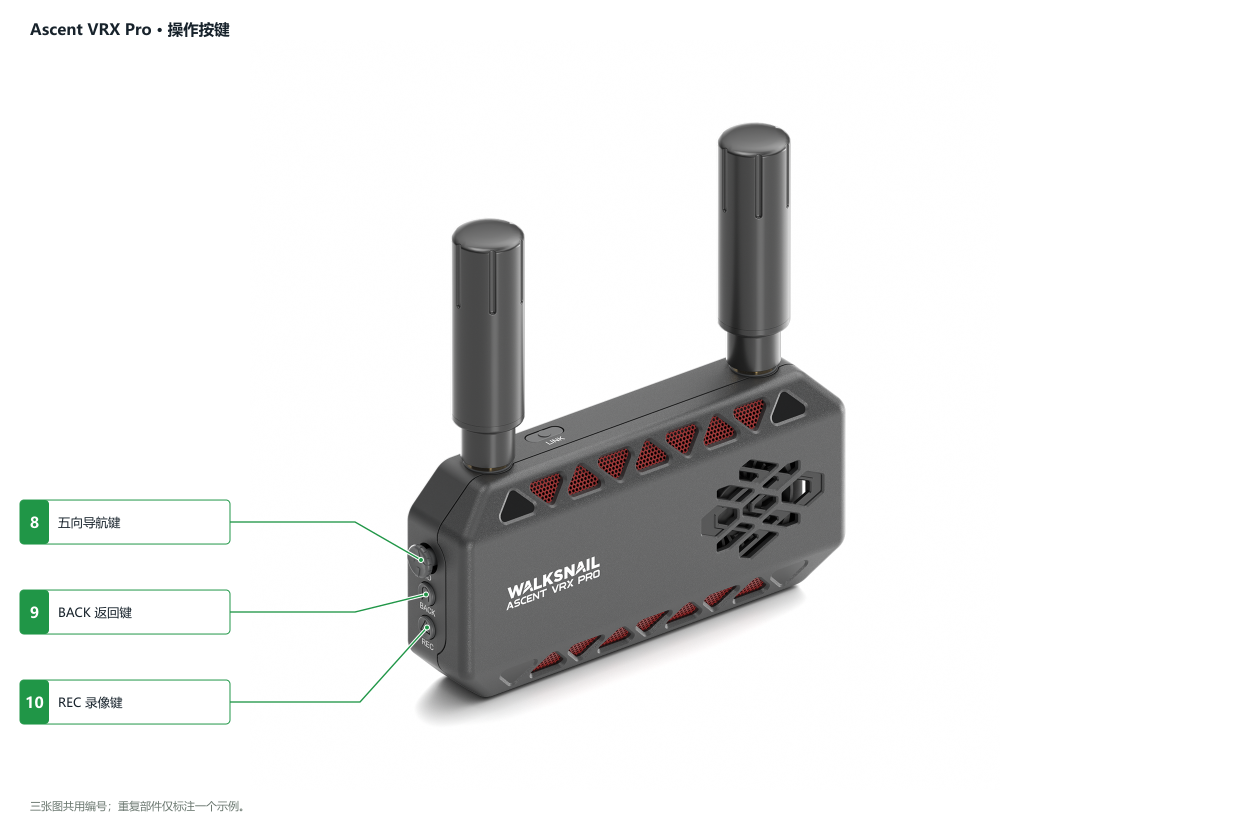
¶ 仰视角
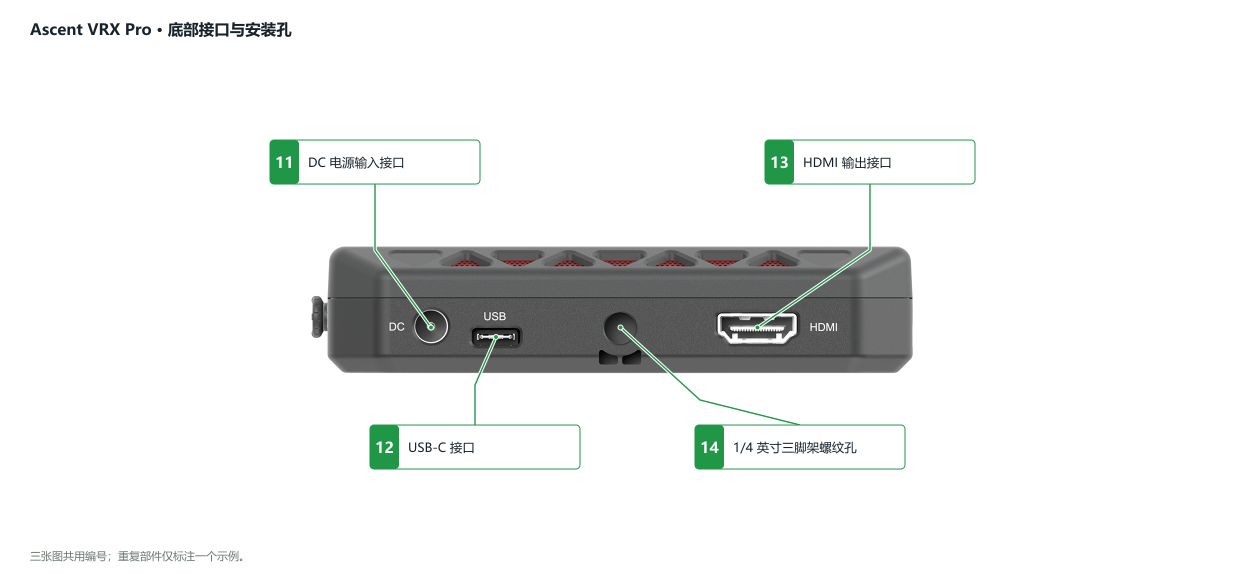
Walksnail Ascent FPV VRX Pro — 中文术语表
| 编号 | 部件名称 | 功能说明 |
|---|---|---|
| 1 | Red Bird Pro 天线 ×2 | 接收 Ascent 图传信号,采用左旋圆极化。 |
| 2 | RP-SMA 天线接口 | 连接可拆卸天线。 |
| 3 | LINK 对频键 | 启动接收端与兼容发射端的配对。 |
| 4 | 散热通风孔 | 提供散热气流通道。 |
| 5 | 散热风扇 | 通过主动送风帮助设备散热。 |
| 6 | microSD 卡槽 | 插入存储卡,保存录像或加载升级文件。 |
| 7 | 六针串口透传接口 | 提供 SBUS、5V、GND、RX、TX、GND 引脚。 |
| 8 | 五向导航键 | 方向操作选择菜单,按下中键确认。 |
| 9 | BACK 返回键 | 返回上一级菜单。 |
| 10 | REC 录像键 | 开始或停止录像。 |
| 11 | DC 电源输入接口 | 连接外部直流电源。 |
| 12 | USB-C 接口 | 用于固件升级和 UVC 视频输出。 |
| 13 | 标准 HDMI 输出接口 | 向兼容眼镜或显示器输出视频。 |
| 14 | 1/4 英寸三脚架螺纹孔 | 固定三脚架或兼容支架。 |